Tres viajes en auto por los Andes, la pampa y la costa del Uruguay: satélite real, el auto en la carretera real, HUD con km, altitud y país, y un diario de a bordo con foto y dato verificado de cada lugar.
Cada viaje sale en 9:16 (Reels/Shorts/WhatsApp) y 16:9 (YouTube/TV). Los archivos aquí son la versión web (30 fps); los masters 60 fps quedan fuera del git.
Hua Hum: nuestro plan y nuestra aventura
El plan (SMA ▸ Pirihueico) y lo que pasó: carretera interrumpida en el km 32, el Taos vuelve, la Defender 110 llega al puente del Río Hua Hum y la frontera está cerrada por derrumbes. Mapa general + mapa detallado + 43 fotos del viaje · 2 min 54 s.
No se armó nada aquí a mano en una timeline. Una página HTML lee los datos del viaje y dibuja cada cuadro; HyperFrames graba esa página como video.
🛰️ Todo es dato real
Carretera de OSRM, ferry y fronteras de OpenStreetMap, satélite Esri, altitud SRTM, datos de Wikipedia y fotos de Wikimedia Commons con autor y licencia.
⏱️ Un solo reloj
El auto, la cámara, la línea recorrida, los pines, el HUD, el riel de altitud y las tarjetas salen de la misma función del tiempo. Por eso nada sale fuera de sincronía.
🎵 Sincronizado con la música
La pista se analiza (BPM y fase): el auto arranca cuando entra el beat, el ferry atraviesa en el tramo tranquilo y el sello de frontera cae en el retorno.
Cómo funciona el motor
Del link de Google Maps al MP4
Son dos mitades: scripts Python que preparan los datos (se ejecutan una vez por viaje) y un index.html que dibuja el cuadro a partir de esos datos, para cualquier instante t.
Paradas del link→Ruta OSRM + ferry OSM→route.js (km único)→Satélite en capas→Fotos + hechos→trip.js (agenda)→index.html renderiza t→HyperFrames → MP4
1 · Anatomía de un cuadro
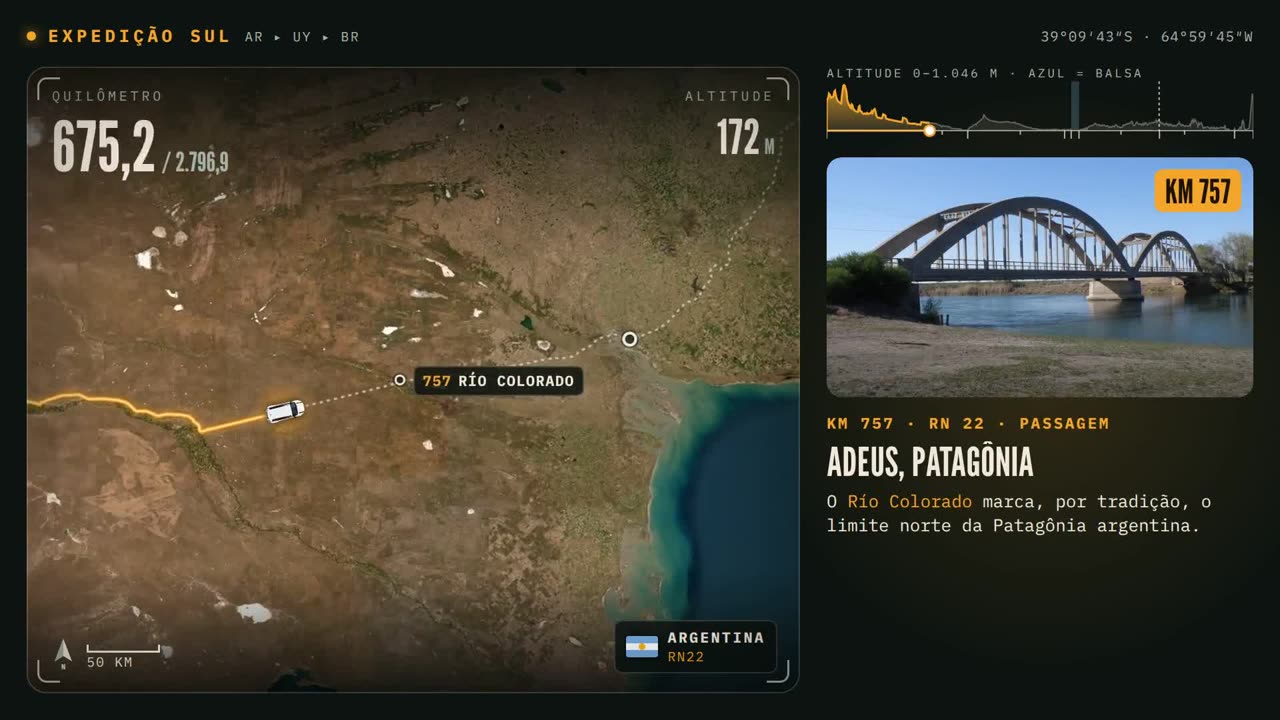
Mapa: mosaico de satélite; la cámara sigue al auto y cambia el zoom sola.
Línea ámbar: tramo ya recorrido. Punteado: lo que falta.
Vehículo: sprite visto desde arriba (generado en flux2-klein), girado por la dirección de la carretera.
HUD: kilómetro actual / total, altitud (SRTM), bandera del país y nombre de la carretera (RN22, BR-290…).
Riel de altitud: el perfil de todo el viaje, con un cursor avanzando junto a él.
Diario de a bordo: tarjeta con foto, kilómetro y un dato verificado; algunas son tarjetas de datos (gráfico de altitud, contadores).
2 · Preparar los datos (data/, Python)
Cada viaje tiene su carpeta data/ con los scripts y el resultado. Los scripts hablan directo con las APIs abiertas y guardan caché local.
Script
Qué hace
Sale
build_route2.py trip.json
Une los tramos de OSRM y la línea del ferry (OSM) en una sola ruta, con kilómetro acumulativo único. Marca dónde empieza/termina el ferry y dónde está la frontera (polígono OSM admin_level=2), encaja cada parada en el km correcto y busca la altitud cada 5 km en OpenTopoData (SRTM 30 m). Re-muestrea la ruta cada 0,15 km en coordenadas Web Mercator z14.
route_full.json → assets/route.js
build_tiles.py
Descarga el satélite Esri en cuatro niveles: ov z7 (vista general), cor z8 (corredor de la ruta), y para cada parada p10 z10 (±1,2°) y p12 z12 (±0,3°). Cada nivel se vuelve un JPG graduado con su posición en el mundo.
assets/map/*.jpg + assets/layers.js
photos_search.py q.json dir
Busca candidatas en Wikimedia Commons (JPEG, paisaje, ≥ 1400 px) y arma hojas de contacto para elegir.
hojas de contacto → picks.json
photos_get.py picks.json
Descarga las elegidas en 1600 px y guarda autor, licencia y la página de cada una.
assets/photos/ + photo_credits.json
fetch_facts.py pages.json
Descarga el texto de los artículos de Wikipedia (ES/PT/EN). Cada frase de las tarjetas sale de ahí, con la fuente guardada.
data/facts/*.json
beat.py música.mp3
Mide BPM y fase del beat y del compás (flujo espectral + autocorrelación). Es lo que dice en qué segundo el auto arranca y cuándo cae el sello.
números para el trip.js
3 · Describir el viaje (assets/trip.js)
Es el guion del video, escrito a mano. Dice cuando el auto está en cada parada; el motor calcula todo lo demás.
// trecho real de volta-defender/assets/trip.js
schedule: [
  { id: "sma",       dep: 9.4,             dwellKm: 42 },  // larga quando o groove entra (9,4 s)
  { id: "bb",        arr: 27.0, dep: 28.2, dwellKm: 42 },  // Bahía Blanca
  { id: "ferry_ba",  arr: 50.6, dep: 56.2, dwellKm: 80 },  // embarca em Buenos Aires
  { id: "ferry_col", arr: 64.8, dep: 66.4, dwellKm: 50 },  // desembarca em Colonia
  ...
],
ferry:  { dep: 56.2, arr: 64.8 },                         // travessia no trecho calmo da trilha
stamps: [{ t: 64.8, s1: "ARGENTINA ▸ URUGUAI", s2: "COLONIA" }, ...],
cards:  [{ id: "sma", s: 7.2, e: 13.2, img: "sma", km: "0", ttl: "San Martín de los Andes", body: "..." }, ...]
arr/dep = segundo en que llega y sale; dwellKm = cuántos km caben en el ancho del cuadro mientras está detenido allí (el zoom de la parada). cards tienen inicio y fin (s/e) en segundos; stamps son los sellos de frontera.
4 · Dibujar el cuadro (index.html, JS + GSAP)
Una sola timeline GSAP anima un número, t, de 0 hasta la duración. Con cada cambio llama a render(), que calcula todo de cero para ese t. HyperFrames avanza el tiempo cuadro a cuadro y graba.
tl.to(st, { t: T.dur, duration: T.dur, ease: "none", onUpdate: render }, 0);
// render(): para o instante t
km = progress(t) // onde o carro está (em km)
[x, y] = posAt(km) // ponto da estrada nesse km
cam = camera(t) // centro + escala do mapa// → posiciona camadas de satélite, linha, pinos, rótulos, carro, HUD, trilho
t→km
El tiempo se vuelve kilómetro
Entre la salida de una parada y la llegada a la siguiente, progress(t) usa un perfil trapezoidal de velocidad: acelera, va constante, frena. Parado, el km no cambia. Como el km es único para todo el viaje, ferry y carretera son el mismo eje.
cam
La cámara se dirige sola
En la parada, el zoom muestra dwellKm de ancho. En medio del tramo, abre para ver ~85% (curva seno) y mira 20% hacia adelante del auto; en el ferry no abre. El video empieza en la vista general, baja hasta la largada y, al final, vuelve a toda la ruta. El zoom se interpola en escala logarítmica, por eso es suave.
z7–12
Satélite que solo aparece entero
Las capas z7 → z8 → z10 → z12 se apilan por detalle. Una capa más nítida solo entra cuando cubre el cuadro entero. Así nunca aparece el borde del recorte.
HUD
Visor derivado del km
País (cambia al final del ferry y en la frontera), carretera (de los pasos de OSRM), altitud (SRTM interpolado) y dirección del auto salen del mismo km. Los pines y las etiquetas tienen anti-colisión y desaparecen cuando el zoom se aleja.
Tarjetas y sonidos no están en el render(): son elementos con data-start/data-duration (pistas de HyperFrames), generados a partir de trip.js. La música y los efectos (whoosh, sello, bocina del barco) también tienen horario fijo, sincronizados con el beat.py.
5 · Dos versiones del motor
v1 · trajeto-hua-hum/
El primero, hecho a medida para 54 km de montaña con dos autos. Scripts propios (build_route.py, build_map.py, gen_cars.py) y water.py, que repinta los lagos con los polígonos de agua de OSM para sacar el reflejo del satélite.
v2 genérico · volta-defender/, ida-defender/
Hecho para viajes largos: tramos + ferry + frontera por configuración (trip.json), satélite en capas por parada. La ida reutilizó el motor de la vuelta y costó menos de la mitad.
6 · 9:16 y 16:9 con el mismo código
El index.html tiene dos bloques marcados, /*LAYOUT-CSS-START*/ y /*LAYOUT-JS-START*/ (tamaño del cuadro, posición de las tarjetas, fuentes). make_16x9.py copia el proyecto cambiando solo esos bloques; los assets entran por link simbólico.
Requisitos previos
Lo que necesitas en la máquina
Todo corre local. Las APIs usadas (OSRM, Overpass, OpenTopoData, Esri, Wikipedia, Commons) son abiertas y sin clave.
Node + HyperFrames
Para previsualizar y renderizar. La versión queda fija en package.json de cada proyecto.
npx --yes hyperframes@0.8.72 --help
Python 3
Para los scripts de datos: numpy y Pillow.
pip install numpy pillow
ffmpeg
Usado por beat.py, por el render de compartir (−14 LUFS) y por la versión ≤ 44 MB.
ffmpeg -version
Guía de uso · paso a paso
Ejecutar un viaje ya listo o hacer uno nuevo
Los datos de los tres viajes ya están en el repo. Para ver y renderizar, bastan los pasos 1, 5 y 6. Para un viaje nuevo, copia ida-defender/ y rehace los pasos 2 a 4.
1
Clonar y abrir un viaje
El preview de HyperFrames abre el cuadro en el navegador, con la timeline para arrastrar.
git clonehttps://github.com/inematds/expedicaosulcd expedicaosul/ida-defender
npm run dev # = npx hyperframes preview
2
Montar la ruta
Guarda la ruta OSRM de cada tramo (osrm_A.json, osrm_B.json), la línea del ferry (ferry.json) y describe las tramos, la frontera y las paradas en trip.json. Tramos separadas ancladas en las puntas del ferry evitan que el OSRM dé la vuelta por tierra.
Medido en los logs de la sesión de Claude Code (tokens por llamada), en dólar equivalente de API. Quien usa por suscripción no paga este valor por uso; sirve para comparar.
Video
Tiempo del agente
Costo IA (US$)
Créditos Magnific
Hua Hum 9:16
55 min
13,12
190
Hua Hum 16:9
~5 min
1,07
—
La vuelta (9:16 + 16:9)
38,5 min
15,18
180
La ida (9:16 + 16:9)
24,4 min
6,85
160
Total
~2h03
36,22
530
98–99,5% de la entrada vino del cache. La vuelta pagó la construcción del motor genérico; la ida solo aprovechó. Imagen (flux2-klein) y renders (HyperFrames) corrieron local, sin costo. Detalles en README.
Estado
Lo que ya está listo y lo que todavía es manual
Para quien vaya a reutilizar el motor.
Listo
3 viajes, 8 videosHua Hum (motor v1), la vuelta y la ida (motor v2 genérico) y “nuestro plan × nuestra aventura” (3 cuadros, fotos del viaje), en 9:16 y 16:9 — este último también en inglés y español.
Manual
Descargar las tramos OSRM y escribir el trip.jsNo hay script que lea el link de Google Maps; las tramos y la agenda por parada se montan a mano (hoy, por el agente).
Manual
Elegir fotosEl script busca y arma hojas de contacto; la elección, verificada por lugar, se va a picks.json.
Fuera de git
Masters 60 fps y cache de tilesLos masters (300+ MB) y los caches de satélite/fotos no están en el repositorio; el repo lleva la versión web.