Três viagens de carro pelos Andes, pelo pampa e pelo litoral do Uruguai: satélite real, o carro na estrada verdadeira, HUD com km, altitude e país, e um diário de bordo com foto e fato de cada lugar.
Cada viagem sai em 9:16 (Reels/Shorts/WhatsApp) e 16:9 (YouTube/TV). Os arquivos aqui são a versão web (30 fps); os masters 60 fps ficam fora do git.
Hua Hum: nosso plano e nossa aventura
O plano (SMA ▸ Pirihueico) e o que aconteceu: estrada interrompida no km 32, o Taos volta, a Defender 110 chega à ponte do Río Hua Hum e a fronteira está fechada por desmoronamentos. Mapa geral + mapa detalhado + 43 fotos da viagem · 2 min 54 s.
Nada aqui foi montado numa timeline à mão. Uma página HTML lê os dados da viagem e desenha cada quadro; o HyperFrames grava essa página como vídeo.
🛰️ Tudo é dado real
Estrada do OSRM, balsa e fronteiras do OpenStreetMap, satélite Esri, altitude SRTM, fatos da Wikipedia e fotos do Wikimedia Commons com autor e licença.
⏱️ Um relógio só
Carro, câmera, linha percorrida, pinos, HUD, trilho de altitude e cards saem da mesma função do tempo. Por isso nada sai de sincronia.
🎵 Casado com a música
A trilha é analisada (BPM e fase): o carro larga quando a batida entra, a balsa atravessa no trecho calmo e o carimbo de fronteira cai no retorno.
Como funciona o motor
Do link do Google Maps ao MP4
São duas metades: scripts Python que preparam os dados (rodam uma vez por viagem) e um index.html que desenha o quadro a partir desses dados, para qualquer instante t.
Paradas do link→Rota OSRM + balsa OSM→route.js (km único)→Satélite em camadas→Fotos + fatos→trip.js (agenda)→index.html renderiza t→HyperFrames → MP4
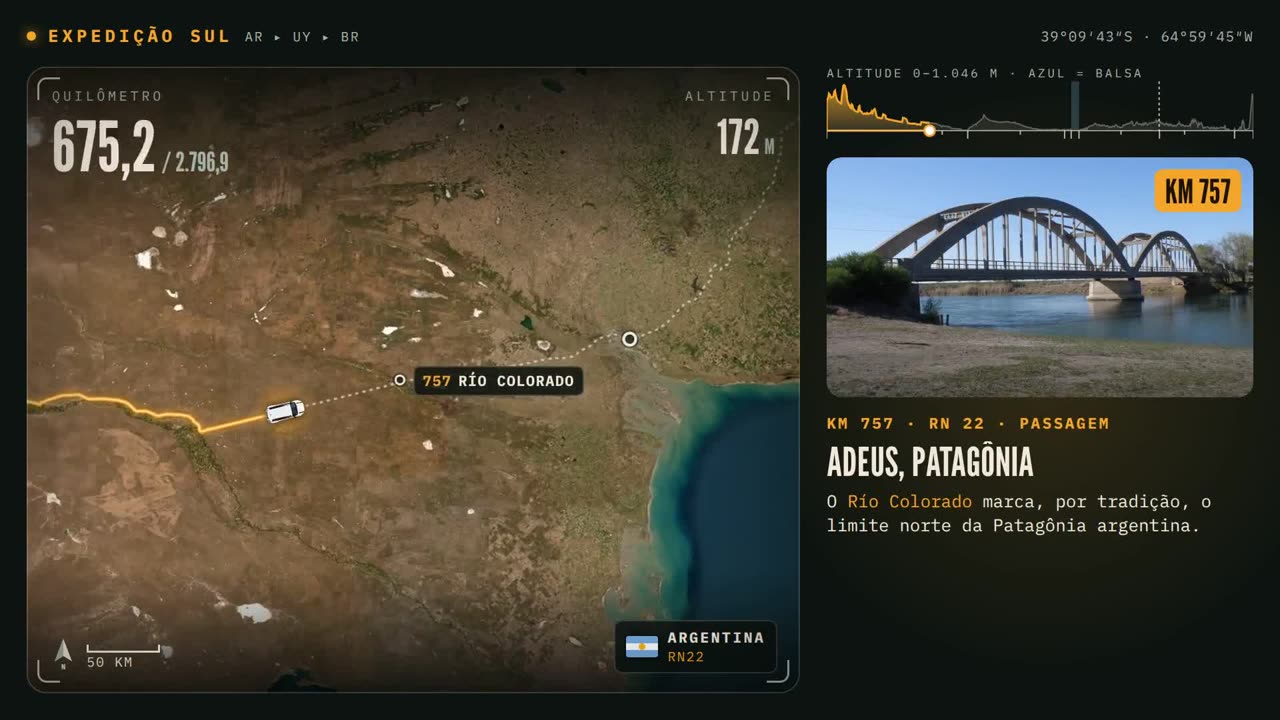
1 · Anatomia de um quadro
Mapa: mosaico de satélite; a câmera segue o carro e muda o zoom sozinha.
Linha âmbar: trecho já percorrido. Pontilhado: o que falta.
Veículo: sprite visto de cima (gerado no flux2-klein), girado pela direção da estrada.
HUD: quilômetro atual / total, altitude (SRTM), bandeira do país e nome da estrada (RN22, BR-290…).
Trilho de altitude: o perfil da viagem inteira, com um cursor andando junto.
Diário de bordo: card com foto, quilômetro e um fato verificado; alguns são cards de dados (gráfico de altitude, contadores).
2 · Preparar os dados (data/, Python)
Cada viagem tem sua pasta data/ com os scripts e o resultado. Os scripts falam direto com as APIs abertas e guardam cache local.
Script
O que faz
Sai
build_route2.py trip.json
Junta as pernas do OSRM e a linha da balsa (OSM) numa rota só, com quilômetro cumulativo único. Marca onde a balsa começa/termina e onde está a fronteira (polígono OSM admin_level=2), encaixa cada parada no km certo e busca a altitude a cada 5 km no OpenTopoData (SRTM 30 m). Reamostra a rota a cada 0,15 km em coordenadas Web Mercator z14.
route_full.json → assets/route.js
build_tiles.py
Baixa o satélite Esri em quatro níveis: ov z7 (visão geral), cor z8 (corredor da rota), e para cada parada p10 z10 (±1,2°) e p12 z12 (±0,3°). Cada nível vira um JPG graduado com sua posição no mundo.
assets/map/*.jpg + assets/layers.js
photos_search.py q.json dir
Procura candidatas no Wikimedia Commons (JPEG, paisagem, ≥ 1400 px) e monta folhas de contato para escolher.
folhas de contato → picks.json
photos_get.py picks.json
Baixa as escolhidas em 1600 px e grava autor, licença e página de cada uma.
assets/photos/ + photo_credits.json
fetch_facts.py pages.json
Baixa o texto dos verbetes da Wikipedia (ES/PT/EN). Cada frase dos cards sai dali, com a fonte salva.
data/facts/*.json
beat.py música.mp3
Mede BPM e fase da batida e do compasso (fluxo espectral + autocorrelação). É o que diz em que segundo o carro larga e o carimbo cai.
números para o trip.js
3 · Descrever a viagem (assets/trip.js)
É o roteiro do vídeo, escrito à mão. Diz quando o carro está em cada parada; o motor calcula todo o resto.
// trecho real de volta-defender/assets/trip.js
schedule: [
  { id: "sma",       dep: 9.4,             dwellKm: 42 },  // larga quando o groove entra (9,4 s)
  { id: "bb",        arr: 27.0, dep: 28.2, dwellKm: 42 },  // Bahía Blanca
  { id: "ferry_ba",  arr: 50.6, dep: 56.2, dwellKm: 80 },  // embarca em Buenos Aires
  { id: "ferry_col", arr: 64.8, dep: 66.4, dwellKm: 50 },  // desembarca em Colonia
  ...
],
ferry:  { dep: 56.2, arr: 64.8 },                         // travessia no trecho calmo da trilha
stamps: [{ t: 64.8, s1: "ARGENTINA ▸ URUGUAI", s2: "COLONIA" }, ...],
cards:  [{ id: "sma", s: 7.2, e: 13.2, img: "sma", km: "0", ttl: "San Martín de los Andes", body: "..." }, ...]
arr/dep = segundo em que chega e sai; dwellKm = quantos km cabem na largura do quadro enquanto está parado ali (o zoom da parada). cards têm início e fim (s/e) em segundos; stamps são os carimbos de fronteira.
4 · Desenhar o quadro (index.html, JS + GSAP)
Uma única timeline GSAP anima um número, t, de 0 até a duração. A cada mudança chama render(), que calcula tudo do zero para aquele t. O HyperFrames avança o tempo quadro a quadro e grava.
tl.to(st, { t: T.dur, duration: T.dur, ease: "none", onUpdate: render }, 0);
// render(): para o instante t
km = progress(t) // onde o carro está (em km)
[x, y] = posAt(km) // ponto da estrada nesse km
cam = camera(t) // centro + escala do mapa// → posiciona camadas de satélite, linha, pinos, rótulos, carro, HUD, trilho
t→km
Tempo vira quilômetro
Entre a saída de uma parada e a chegada na próxima, progress(t) usa um perfil trapezoidal de velocidade: acelera, anda constante, freia. Parado, o km não muda. Como o km é único para a viagem toda, balsa e estrada são o mesmo eixo.
cam
A câmera se dirige sozinha
Na parada, o zoom mostra dwellKm de largura. No meio do trecho, abre para ver ~85% dele (curva seno) e olha 20% à frente do carro; na balsa não abre. O vídeo começa na visão geral, mergulha até a largada e, no fim, volta à rota inteira. O zoom é interpolado em escala logarítmica, por isso é suave.
z7–12
Satélite que só aparece inteiro
As camadas z7 → z8 → z10 → z12 são empilhadas por detalhe. Uma camada mais nítida só entra quando cobre o quadro inteiro. Assim nunca aparece borda de recorte.
HUD
Mostrador derivado do km
País (troca no fim da balsa e na fronteira), estrada (dos passos do OSRM), altitude (SRTM interpolado) e direção do carro saem do mesmo km. Pinos e rótulos têm anti-colisão e somem quando o zoom afasta.
Cards e sons não estão no render(): são elementos com data-start/data-duration (trilhas do HyperFrames), gerados a partir de trip.js. A música e os efeitos (whoosh, carimbo, buzina do navio) também têm horário fixo, casado com o beat.py.
5 · Duas versões do motor
v1 · trajeto-hua-hum/
O primeiro, feito sob medida para 54 km de montanha com dois carros. Scripts próprios (build_route.py, build_map.py, gen_cars.py) e water.py, que repinta os lagos com os polígonos de água do OSM para tirar reflexo do satélite.
v2 genérico · volta-defender/, ida-defender/
Feito para viagens longas: pernas + balsa + fronteira por configuração (trip.json), satélite em camadas por parada. A ida reaproveitou o motor da volta e custou menos da metade.
6 · 9:16 e 16:9 com o mesmo código
O index.html tem dois blocos marcados, /*LAYOUT-CSS-START*/ e /*LAYOUT-JS-START*/ (tamanho do quadro, posição dos cards, fontes). make_16x9.py copia o projeto trocando só esses blocos; os assets entram por link simbólico.
Pré-requisitos
O que precisa na máquina
Tudo roda local. As APIs usadas (OSRM, Overpass, OpenTopoData, Esri, Wikipedia, Commons) são abertas e sem chave.
Node + HyperFrames
Para pré-visualizar e renderizar. A versão fica fixada no package.json de cada projeto.
npx --yes hyperframes@0.8.72 --help
Python 3
Para os scripts de dados: numpy e Pillow.
pip install numpy pillow
ffmpeg
Usado pelo beat.py, pelo render de compartilhar (−14 LUFS) e pela versão ≤ 44 MB.
ffmpeg -version
Guia de uso · passo a passo
Rodar uma viagem pronta ou fazer uma nova
Os dados das três viagens já estão no repo. Para ver e renderizar, bastam os passos 1, 5 e 6. Para uma viagem nova, copie ida-defender/ e refaça os passos 2 a 4.
1
Clonar e abrir uma viagem
O preview do HyperFrames abre o quadro no navegador, com a timeline para arrastar.
git clonehttps://github.com/inematds/expedicaosulcd expedicaosul/ida-defender
npm run dev # = npx hyperframes preview
2
Montar a rota
Salve a rota OSRM de cada perna (osrm_A.json, osrm_B.json), a linha da balsa (ferry.json) e descreva pernas, fronteira e paradas no trip.json. Pernas separadas ancoradas nas pontas da balsa evitam que o OSRM dê a volta por terra.
Medido nos logs da sessão do Claude Code (tokens por chamada), em dólar equivalente de API. Quem usa por assinatura não paga esse valor por uso; serve para comparar.
Vídeo
Tempo do agente
Custo IA (US$)
Créditos Magnific
Hua Hum 9:16
55 min
13,12
190
Hua Hum 16:9
~5 min
1,07
—
A volta (9:16 + 16:9)
38,5 min
15,18
180
A ida (9:16 + 16:9)
24,4 min
6,85
160
Total
~2h03
36,22
530
98–99,5% da entrada veio do cache. A volta pagou a construção do motor genérico; a ida só reaproveitou. Imagem (flux2-klein) e renders (HyperFrames) rodaram local, sem custo. Detalhes no README.
Estado
O que está pronto e o que ainda é manual
Para quem for reaproveitar o motor.
Pronto
3 viagens, 8 vídeosHua Hum (motor v1), a volta e a ida (motor v2 genérico) e “nosso plano × nossa aventura” (3 quadros, fotos da viagem), em 9:16 e 16:9 — este último também em inglês e espanhol.
Manual
Baixar as pernas OSRM e escrever o trip.jsNão há script que leia o link do Google Maps; as pernas e a agenda por parada são montadas à mão (hoje, pelo agente).
Manual
Escolher fotosO script busca e monta folhas de contato; a escolha, conferida por local, vai para o picks.json.
Fora do git
Masters 60 fps e cache de tilesOs masters (300+ MB) e os caches de satélite/fotos não estão no repositório; o repo leva a versão web.