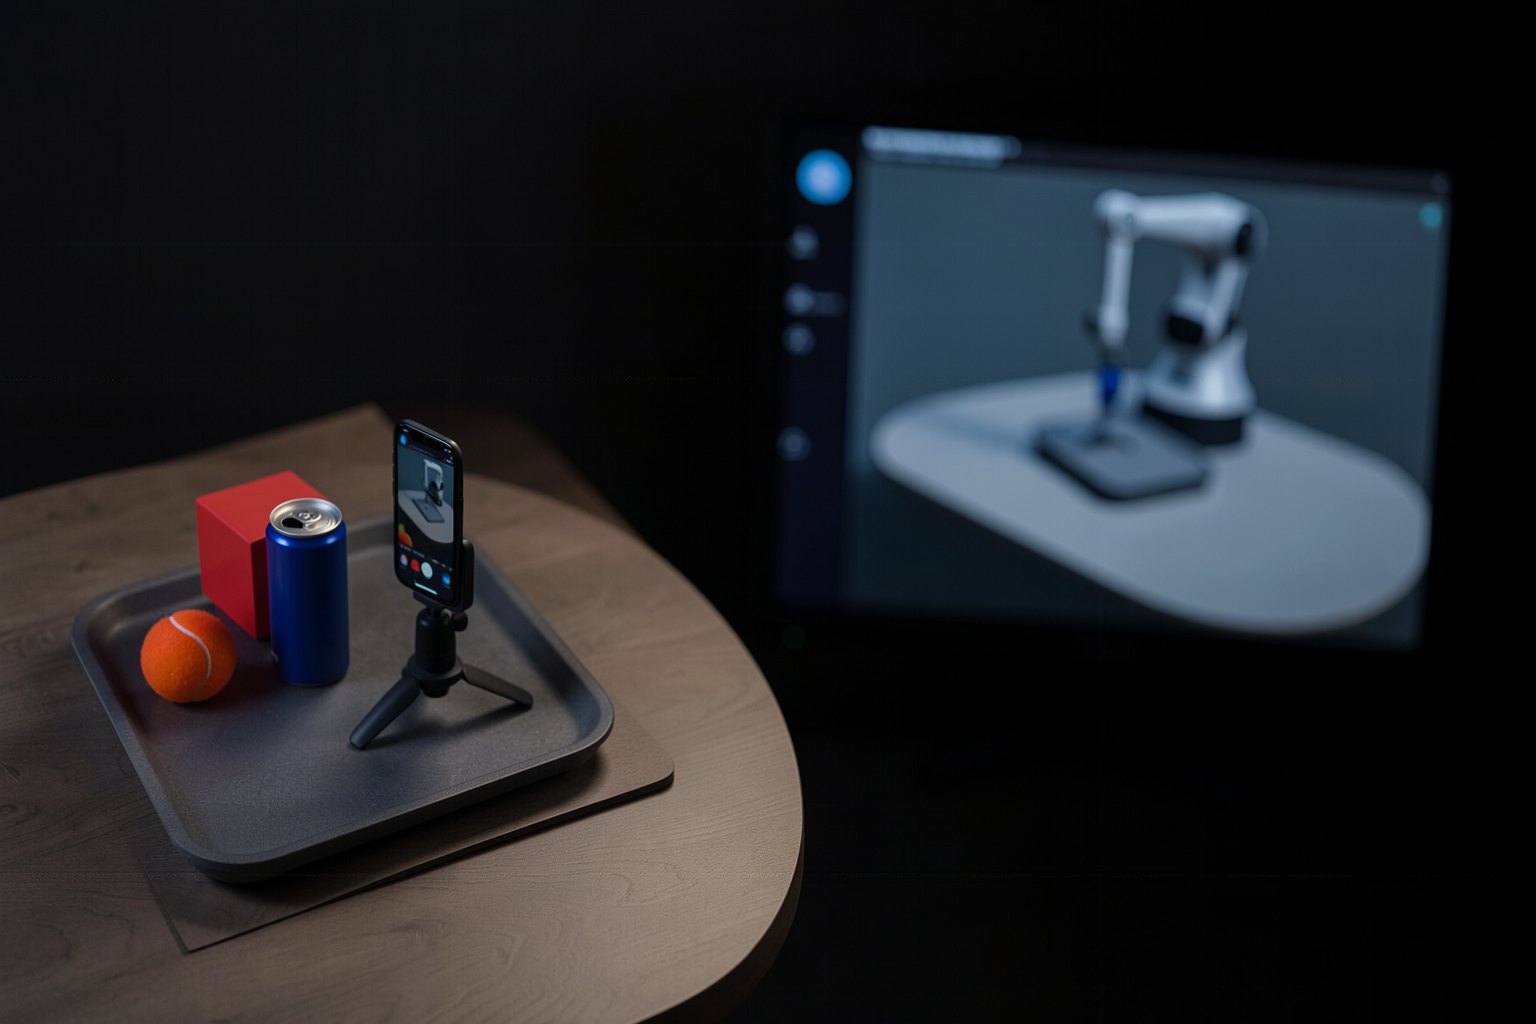
Hasta aquí el camino fue del simulador al robot. El camino inverso también existe: fotografiar el lugar real y montar un gemelo digital donde el robot entrena y se prueba antes. En esta clase corres el gemelo del proyecto robotica-real2sim (un brazo, no un humanoide) en el venv del curso, pruebas un plan en la física y ves dónde está esto para humanoides en 2026.
2El gemelo de robotica-real2sim corriendo con el Menagerie de tu banco de trabajo
3Un plan aprobado en 19 de 20 variaciones en la física
4Real-to-sim para humanoide en 2026: demo de proveedor, reportada
Objetivo: correr el gemelo de robotica-real2sim en el venv del curso y probar un plan en la física antes del robot, contando los objetos de la escena.
01 · Del lugar real al gemelo
Haz clic en cada bloque. Es el flujo de robotica-real2sim.
Haz clic en cada bloque del diagrama para ver qué hace.
Real-to-sim es el tema de robotica-real2sim. Aquí se ejecuta y se conecta con la escalera de despliegue: un gemelo del lugar es un nivel más antes del suelo.
02 · ¿Y para humanoides?
Estado en oct/2026, según la investigación de la formación. Haz clic en cada elemento.
1. Gaussian splatting
Niantic Spatial, Flexion y NVIDIA mostraron una escena escaneada con cámara que se convierte en Gaussian splatting en Isaac Sim, con una policy de navegación de humanoide entrenada allí y llevada al robot sin ajustes. Es material de proveedor, no un paper con mediciones.
2. GaussGym
Berkeley, ETH y Amazon FAR usan 3DGS como renderizador dentro de un simulador vectorizado, con más de 100 mil pasos por segundo (arXiv 2510.15352). Tampoco hay sim-to-real medido en humanoide hasta oct/2026, según la investigación.
3. Lo que ya es rutina
Lo que ya entra en el día a día es más simple: medir el piso y la fricción, pesar el robot, escanear escalones y obstáculos para el currículo de terreno (curso 1).
4. Para ti
Un gemelo es tan bueno como la medida que lo alimenta. El proyecto real2sim midió eso: modelos de visión distintos se equivocaron en el tamaño de la bandeja, y la prueba solo aprueba lo que pasa en el peor caso.
03 · Ejecutar el gemelo y la prueba
Agrega el Panda al sparse-checkout del Menagerie del banco, fija el robotica-real2sim en el commit probado y apunta su vendor/menagerie al tuyo.
Cuatro objetos, imagen de 1280×720 generada por la GPU (EGL), sin pantalla.
plano completo em 19/20 (95%); mínimo 90% -> APROVADO para o robô real
  lata_azul -> bandeja_cinza: 20 ok
  bola_tenis -> bandeja_cinza: 19 ok {'objeto caiu fora do destino': 1}
19 de 20 (95 %): aprobado. El fallo se anota por su motivo, como en la compuerta (gate) de la clase 6.
                                        ^^^^^^^^^^^^^^^^
AttributeError: 'NoneType' object has no attribute 'glGetError'
r2s.py dibuja con la GPU (MUJOCO_GL=egl). Sin GPU, cambia a osmesa, pero la biblioteca OSMesa debe estar instalada; sin ella, aparece el error de arriba. Contar objetos no depende de dibujar: gemeo.py lee el cena.json.
04 · El gemelo en movimiento
Clip de 10 s de robotica-real2sim: un episodio con tres cámaras.
Gemelo digital MuJoCo de la mesa: el brazo toma el cubo (clip de robotica-real2sim) · 0:10Página del video con guion →
05 · Práctica
El mundo real dentro del simulador.
E1 · Gemelo dibujado
5 min
Ejecuta el bloque del gemelo y abre el gemeo.png.
Listo cuando:python3 ~/fth/sim2real/kit/gemeo.py exemplos/mesa-foto/cena.json ~/fth/gemeo.png (en la carpeta del robotica-real2sim) → objetos na cena: 4 y gemeo.png: 1280×720 px.
E2 · Plan probado
3 min
Prueba el plan de ejemplo en 20 variaciones.
Listo cuando:python3 r2s.py provar … -n 20 | tail -3 → plano completo em 19/20 (95%); mínimo 90% -> APROVADO para o robô real.
E3 · Lo que escanearías
10 min
Para un G1 que va a caminar por un pasillo de fábrica, enumera tres medidas del lugar real que llevarías al simulador antes de la escalera de la clase 8.
Listo cuando: tres ítems con qué medir y con qué instrumento (p. ej.: fricción del piso con plano inclinado; altura del escalón con cinta métrica).
06 · Prueba de la clase
La explicación aparece después de tu respuesta.
Pregunta 1 de 3
¿Qué hace el real-to-sim que el sim-to-real no hace?competencia
Correcto
Es el camino inverso: medir el mundo y armar el gemelo. Después, el camino de vuelta (sim-to-real) continúa con randomization, compuerta (gate) y escalera.
No es esa
Es el camino inverso: medir el mundo y armar el gemelo. Después, el camino de vuelta (sim-to-real) continúa con randomization, compuerta (gate) y escalera.Repasar: Del lugar real al gemelo
Pregunta 2 de 3
En oct/2026, el real-to-sim con Gaussian splatting para humanoides es:
Correcto
La investigación de la formación encontró demos (Niantic/Flexion/NVIDIA) y GaussGym, pero ninguna medición de sim-to-real de humanoides publicada. Dicho como reportado.
No es esa
La investigación de la formación encontró demos (Niantic/Flexion/NVIDIA) y GaussGym, pero ninguna medición de sim-to-real de humanoides publicada. Dicho como reportado.Repasar: ¿Y para humanoides?
Pregunta 3 de 3
Sin GPU, r2s.py ver da error de OpenGL. ¿Cómo seguir?
Correcto
El dibujo es solo la imagen. Con OSMesa corre en la CPU; el conteo de objetos y la prueba en la física ni siquiera necesitan dibujo.
No es esa
El dibujo es solo la imagen. Con OSMesa corre en la CPU; el conteo de objetos y la prueba en la física ni siquiera necesitan dibujo.Repasar: Ejecutar el gemelo y la prueba
Prueba completada
Acertaste {a} de {n}. Si aciertas todas, la clase se marca como completada.
Elige una alternativa. La explicación aparece después de tu intento.
07 · En tres frases
FlujoFoto, escena, gemelo y prueba en la física antes del robot.
MedidaEl plan de ejemplo pasa en 19 de 20 variaciones.
HumanoideEl gemelo digital por splatting para humanoide aún es demo de proveedor (reportado); medir el lugar ya es rutina.