VLA: robôs que veem, entendem e agem|INEMA.CLUB-PRO

Aula 8 · 18 min

Do laboratório ao mundo real

Uma política que acerta no simulador ainda está longe de uma linha de produção. No meio do caminho estão o ROS 2, que liga o modelo aos motores, as camadas de segurança, que nenhum VLA dispensa, e o estado real do mercado, que é menos pronto do que as manchetes fazem parecer.

Começar a aula
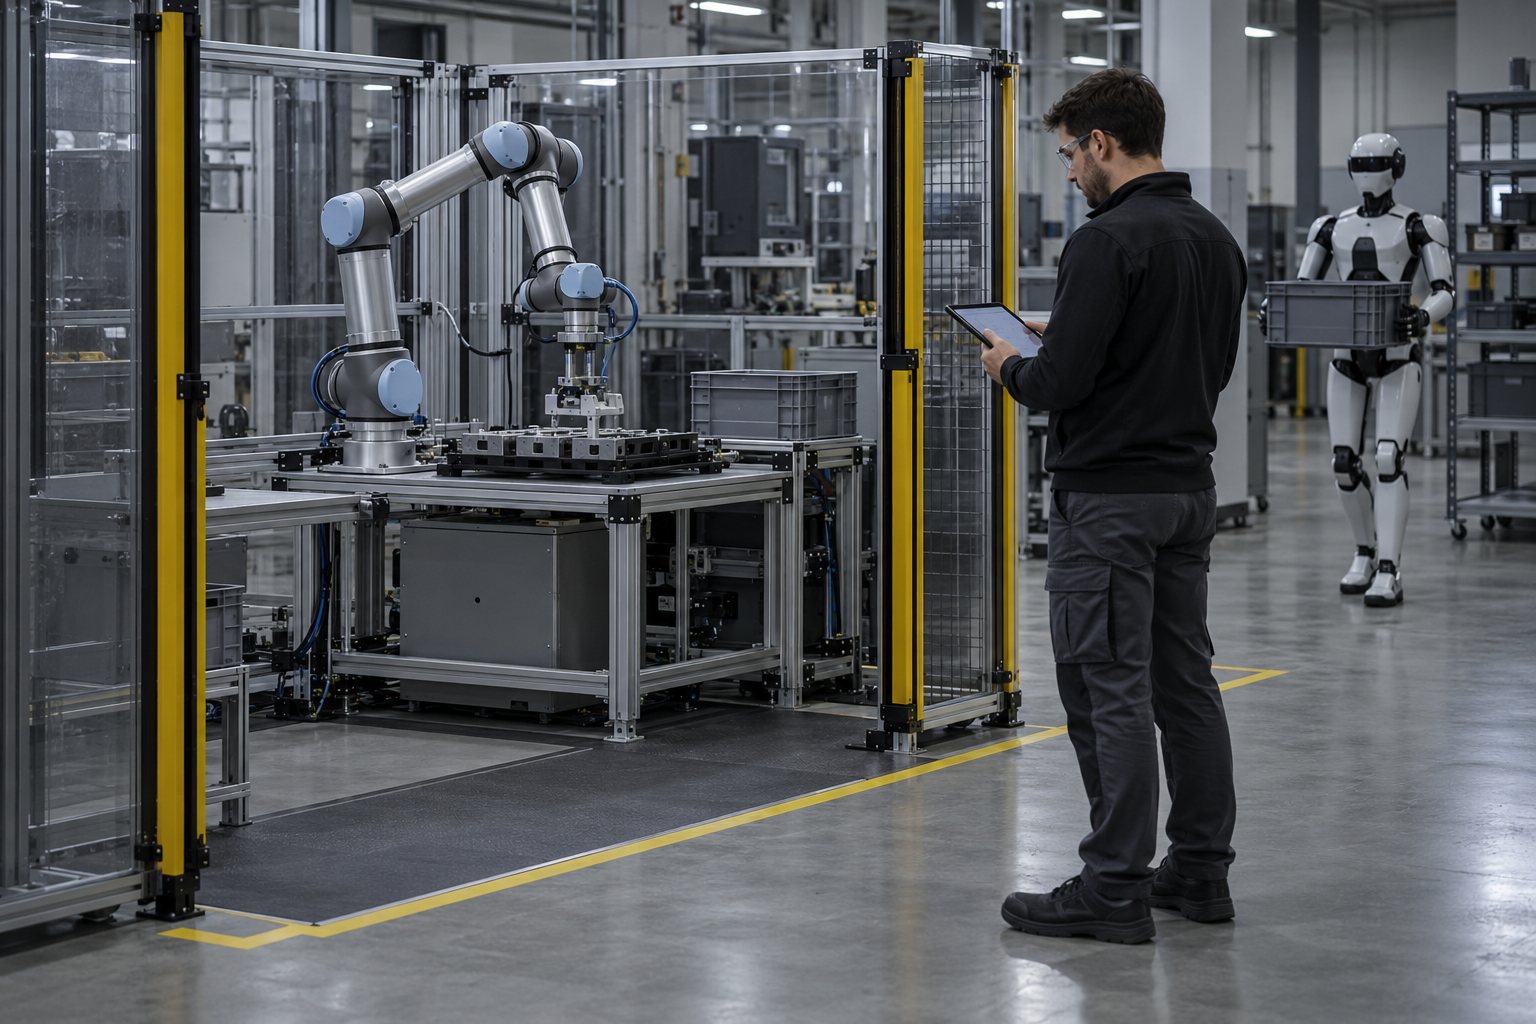
Chão de fábrica com uma célula de robô colaborativo atrás de cortina de luz e marcações de segurança no piso.

Nesta aula você vai

  1. 1Onde o VLA entra numa arquitetura ROS 2
  2. 2As camadas de segurança e o que as normas dizem em 2026
  3. 3O mercado em 2026: fatos, notícias e projeções
  4. 4O seu plano de estudo com datas

Objetivo: ligar um VLA ao ROS 2, montar o checklist de segurança e traçar o seu próximo passo.

01O VLA dentro do robô

A política é uma peça. A segurança fica fora dela. Clique em cada bloco.

Humble ainda tem suporte até mai/2027 e Jazzy até mai/2029. Projeto novo: Lyrical (Ubuntu 26.04).

O VLA decide; o controlador executa; a segurança vale mesmo quando o VLA erra.

02Segurança, mercado e hardware em 2026

Normas e mercado vêm com a fonte: boa parte só saiu em fonte secundária.

1. Normas

Segundo a página da ISO vista em resultado de busca, as ISO 10218-1 e 10218-2:2025 foram publicadas em fev/2025 e continuam em duas partes: a -1 para o robô e a -2 para a aplicação e a célula. Segundo fontes secundárias, a -2 absorveu o conteúdo da ISO/TS 15066 sobre robôs colaborativos.

Segundo a revista Drives & Controls (18/10/2026), a ISO 25785-1, para humanoides e outros robôs com equilíbrio ativo, ainda é rascunho (CD): nenhum fabricante pode alegar certificação nela.

03O checklist para levar um VLA ao mundo real

Copie e preencha para um caso seu. Cada linha sem resposta é um motivo para não ligar o robô.

checklist-mundo-real.md
# Checklist: <tarefa> em <lugar>

## Modelo
- [ ] Licença dos pesos permite este uso? (qual: ______)
- [ ] Avaliado em simulação: taxa de sucesso ____ % em ____ episódios
- [ ] Avaliado no robô real: ____ % em ____ tentativas
- [ ] Falha mais comum anotada: ______

## Integração
- [ ] Distribuição ROS 2 e data de fim de suporte: ______
- [ ] Nó da política publica para o controlador (não direto no motor)
- [ ] Tempo de inferência medido: ____ ms; chunk cobre ____ ms

## Segurança (fora do modelo)
- [ ] Parada de emergência testada
- [ ] Limites de posição, velocidade e força no controlador
- [ ] Zona de trabalho / proteção (cortina, cerca, área marcada)
- [ ] Norma aplicável conferida com quem certifica (ISO 10218-1/-2:2025 ou local)
- [ ] O que acontece se a câmera falhar ou o modelo travar: ______

## Pessoas
- [ ] Quem pode assumir o controle e como: ______
- [ ] Registro de cada intervenção (vira dado de correção)
Simulação: exemplo ilustrativo
  • Tarefa: braço colaborativo separa peças numa bancada de laboratório.
  • Licença: Apache-2.0 (π0.5 do openpi).
  • Sim: 72% em 50 episódios. Real: 55% em 20 tentativas; falha mais comum: peça brilhante.
  • ROS 2: Lyrical, suporte até mai/2031.
  • Inferência: 180 ms; chunk de 25 a 50 Hz cobre 500 ms.
  • Segurança: parada testada, limite de força no controlador, área marcada; norma conferida com o integrador.

Números inventados para mostrar o preenchimento. Os seus vêm das aulas 2, 5 e 6.

04Prática: o checklist de um caso seu

Escolha um caso real, mesmo que pequeno (bancada de casa, laboratório, linha de um cliente).

E1 · Preencher o checklist

25 min

Copie o checklist e preencha com os números das suas práticas (aulas 2, 5 e 6) e o modelo escolhido na aula 3.

Pronto quando: toda linha tem resposta ou está marcada "falta", e a seção Segurança não depende do modelo.

E2 · Separar fato de notícia

10 min

Escolha duas afirmações de mercado desta aula e marque cada uma como fato com fonte primária, notícia ou projeção.

Pronto quando: as duas estão marcadas e você sabe dizer por que a rodada da PI é só notícia.

E3 · O seu plano

10 min

Use o gerador abaixo para montar o plano com datas e baixe o .md.

Pronto quando: você tem o plano.md com data de início e de término e o primeiro passo marcado na agenda.

05Teste o que aprendeu

A explicação aparece depois da sua resposta.

Pergunta 1 de 4

Onde deve ficar a parada de emergência?competência

06O mapa do curso

Os quatro degraus práticos e o que cada um entrega. Clique num exercício para ver o "pronto quando".

Semana 1Escolher

Conceitos e licença

3 exercícios

Um modelo escolhido pela licença, tamanho e acesso.

Ver a aula
Semana 2Treinar

Dados e LeRobot

3 exercícios

Um dataset aberto e um checkpoint seu em outputs/.

Ver a aula
Semana 3Avaliar

Simulação

3 exercícios

Uma taxa de sucesso medida por você.

Ver a aula
Semana 4Levar ao real

ROS 2 e segurança

3 exercícios

O checklist preenchido para um caso seu.

Ver a aula
Ao final do cursoVocê escolhe um modelo pela licença, treina e avalia uma política com o LeRobot e sabe o que falta para ligar um robô de verdade.
8 aulas
Clique num exercício para ver o que fazer e o "pronto quando".
  1. 1/5

    Escolher

    Comece pelas aulas 1 a 3: separar as famílias de modelo, entender o chunk de ações e ler model cards. Sem isso, o resto vira copiar comando.

  2. 2/5

    Treinar

    Requer o degrau 1. Aulas 4 e 5: abrir o PushT, treinar a ACT e ler a loss. Roda em CPU.

  3. 3/5

    Avaliar

    Requer o checkpoint do degrau 2. Aula 6: lerobot-eval, vídeos e comparação entre dois treinos.

  4. 4/5

    Levar ao real

    Requer os três anteriores. Aulas 7 e 8: o ciclo de correção e o checklist, com a segurança fora do modelo.

  5. 5/5

    O curso inteiro

    Escolher, treinar, avaliar e levar ao real. Cada degrau usa o que o anterior entregou.

Ordem sugerida: cada degrau usa o que o anterior montou.

07Gere o seu plano com datas

Escolha a data de início e quanto tempo você tem por semana.

08O curso em três frases

Olhe a saída e a licençaVLA devolve ação; escolha o modelo pelo que você pode baixar e usar.
Meça você mesmoDataset aberto, treino curto, lerobot-eval: a taxa de sucesso é sua, não do ranking.
Segurança fora do modeloParada, limites e norma valem mesmo quando o VLA erra.

Fontes desta aula

Aula anteriorVoltar ao início do curso