Guia de uso · passo a passo
Baixar, imprimir e montar
Os comandos são os do repositório. A ordem completa de montagem, com cada parafuso, está no PLANO.md (em português).
1
Baixe o projeto
Os arquivos de impressão já estão prontos na pasta pecas/, em STL e 3MF. Se só quer imprimir, baixe o ZIP (uns 80 MB), descompacte e abra os arquivos no fatiador: não precisa de terminal nem de Python. As pastas componentes/ são só o contorno das peças compradas: não imprima.
Baixar tudo em ZIP
Quem vai mudar medidas e gerar as peças de novo pode clonar com o git, num terminal:
git clone https://github.com/inematds/robos-impressos.git
cd robos-impressos
ls pecas/dino/stl pecas/capivara/stl pecas/cubo/stl pecas/comum/stl
2
Imprima a peça de teste
Imprima a peça de teste e, para o dinossauro ou a capivara, um pino-guia (pecas/comum/stl/comum-pino-guia.stl). O desenho abaixo mostra cada furo, visto de cima. Ao lado da janela do micro servo ficam três furos de inserto (3,9, 4,0 e 4,1 mm) e, na ponta, o furo maior, do eixo do motor amarelo (o eixo tem que girar solto). Na outra fileira ficam três soquetes do pino-guia (folgas de 0,20, 0,25 e 0,30 mm) e quatro furos de parafuso: M3 que passa livre, M3 que faz rosca no plástico (M3* no desenho), M2,5 e M2. O projeto usa o furo de 4,0 mm e o soquete de 0,25 mm, os do meio, marcados com uma covinha (● no desenho). O inserto M3 (a bucha de latão que entra a quente, com ferro de solda, e vira rosca) tem que entrar firme; o pino tem que entrar justo, sem martelar. O micro servo tem que entrar na janela com a mão, sem forçar e sem ficar sambando. Os parafusos têm que passar soltos no furo M3 livre e fazer rosca nos outros três. Se tudo isso servir, siga em frente. Se o furo ou o soquete vizinho servir melhor, ou se o servo ficar apertado, ajuste a folga em cad/parametros.py, no bloco FOLGA (componente para o servo, encaixe para o pino, inserto_d para o inserto), e gere de novo pelo passo 3: só aí você precisa do Python.
# abra este arquivo no fatiador
pecas/comum/stl/comum-teste-encaixe.stl
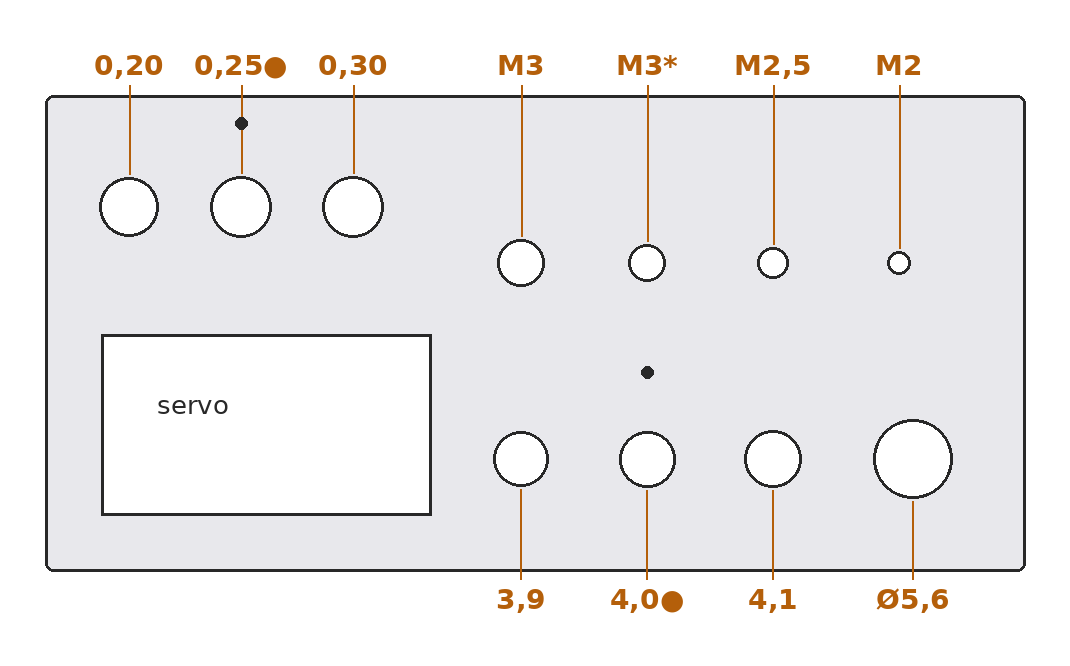
toque no desenho para ampliar
ver a peça de teste no GitHub (botão de download na página)
3
Gere e confira (só se mudou alguma medida)
O primeiro comando recria todas as peças; o segundo roda os 9 testes e termina com erro se algum falhar.
python3 -m venv .venv
.venv/bin/pip install -r requirements.txt
# leva poucos minutos
.venv/bin/python cad/gerar.py todos
.venv/bin/python cad/verificar.py todos
Estes comandos são de Linux e macOS. No Windows, use python no lugar de python3, dir no lugar de ls, .venv\Scripts\pip no lugar de .venv/bin/pip e .venv\Scripts\python no lugar de .venv/bin/python.
4
Imprima as mesas
Cada mesa abaixo é uma impressão: as peças já estão deitadas, juntas por cor e material, num arquivo 3MF com a geometria (o arquivo não leva configuração de fatiamento, e ainda não foi aberto num fatiador; se o seu não abrir, use os STL avulsos de pecas/<modelo>/stl e de pecas/comum/stl (chassi, bandejas e peças do pescoço dos bichos) e a tabela). O nome do arquivo é <modelo>-mesa-NN-material-cor.3mf. Ponto de partida, ainda não testado: camada de 0,2 mm, bico de 0,4 mm, 3 paredes e 15 % de preenchimento. As cascas arredondadas pedem suporte em árvore; o esqueleto imprime sem suporte, menos o berco-tilt. A peça de teste e os pinos-guia se repetem na mesa cinza: se já imprimiu, apague do prato. As cores são só aparência: o mínimo é um rolo de PETG para o esqueleto e um de PLA para a casca. Nas tabelas, mesa-cabeca é o nome de uma peça (a que sustenta a cabeça por dentro).
# um arquivo 3MF por mesa, em cada modelo
pecas/dino/mesas/     pecas/capivara/mesas/     pecas/cubo/mesas/
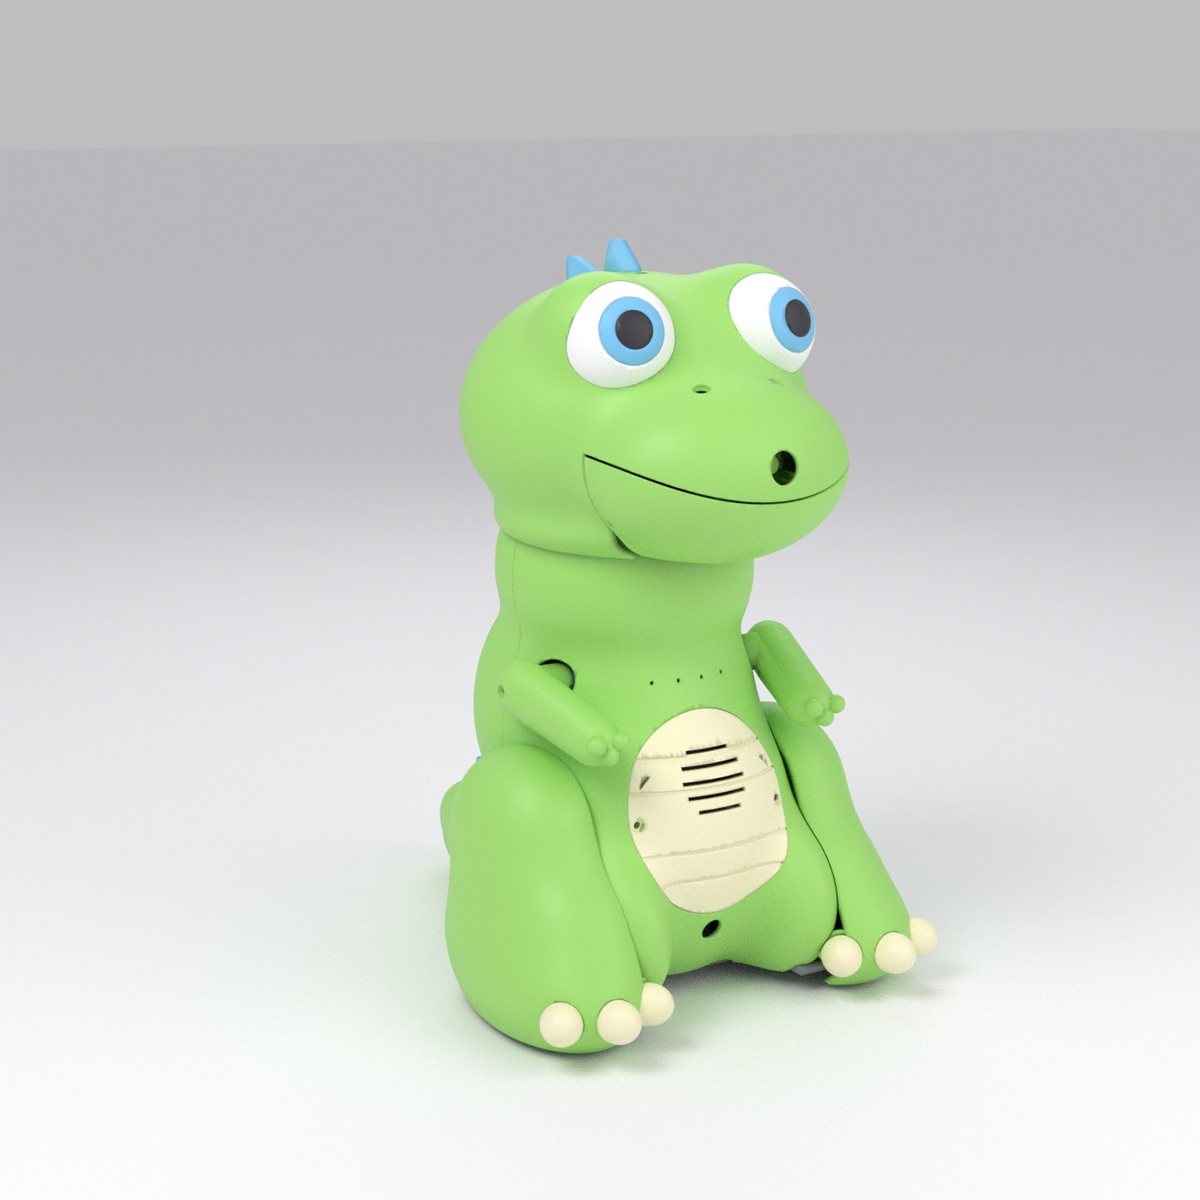
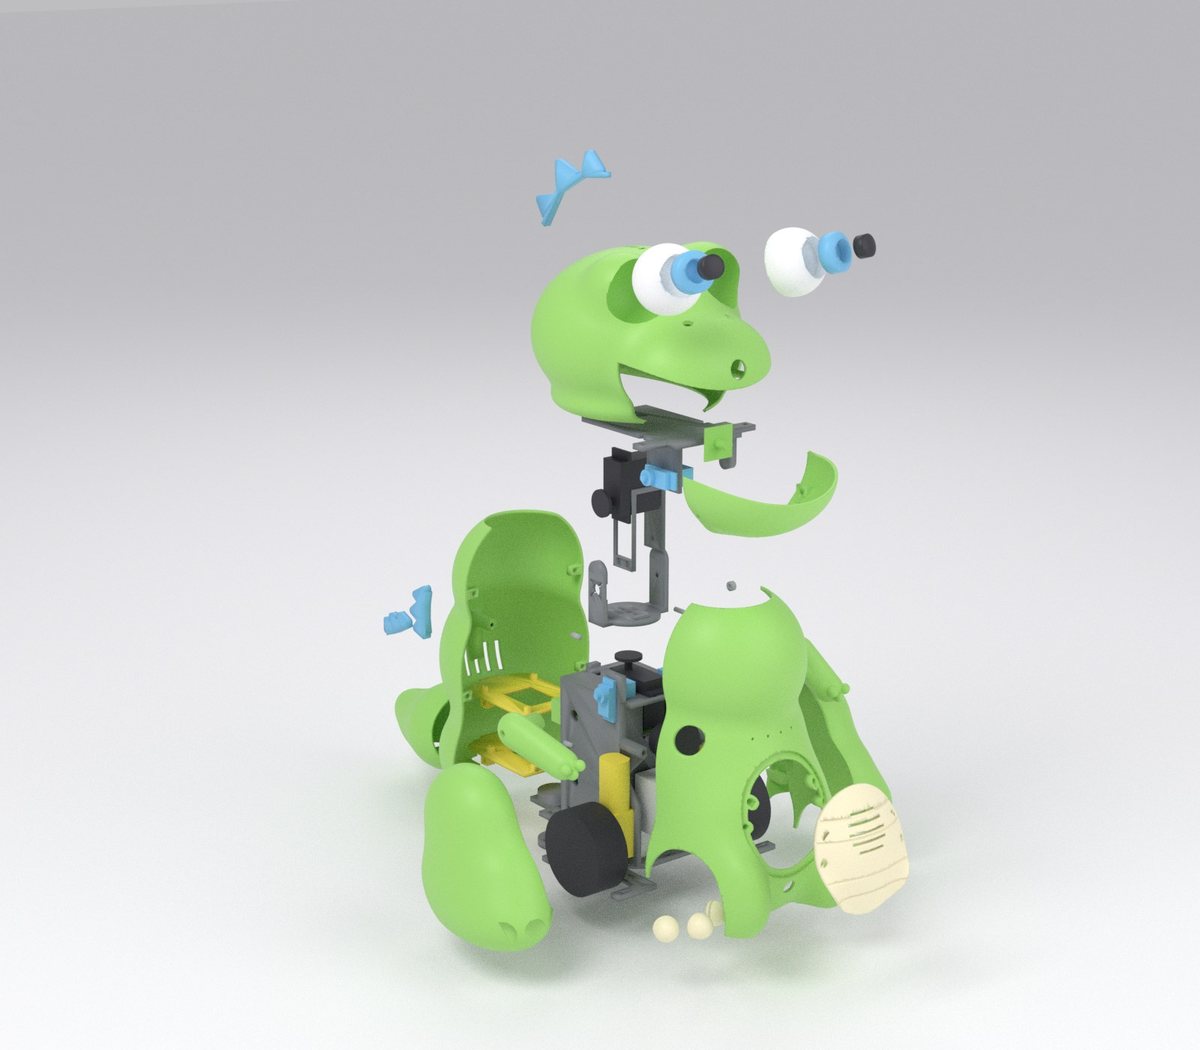
🦖 Dinossauro
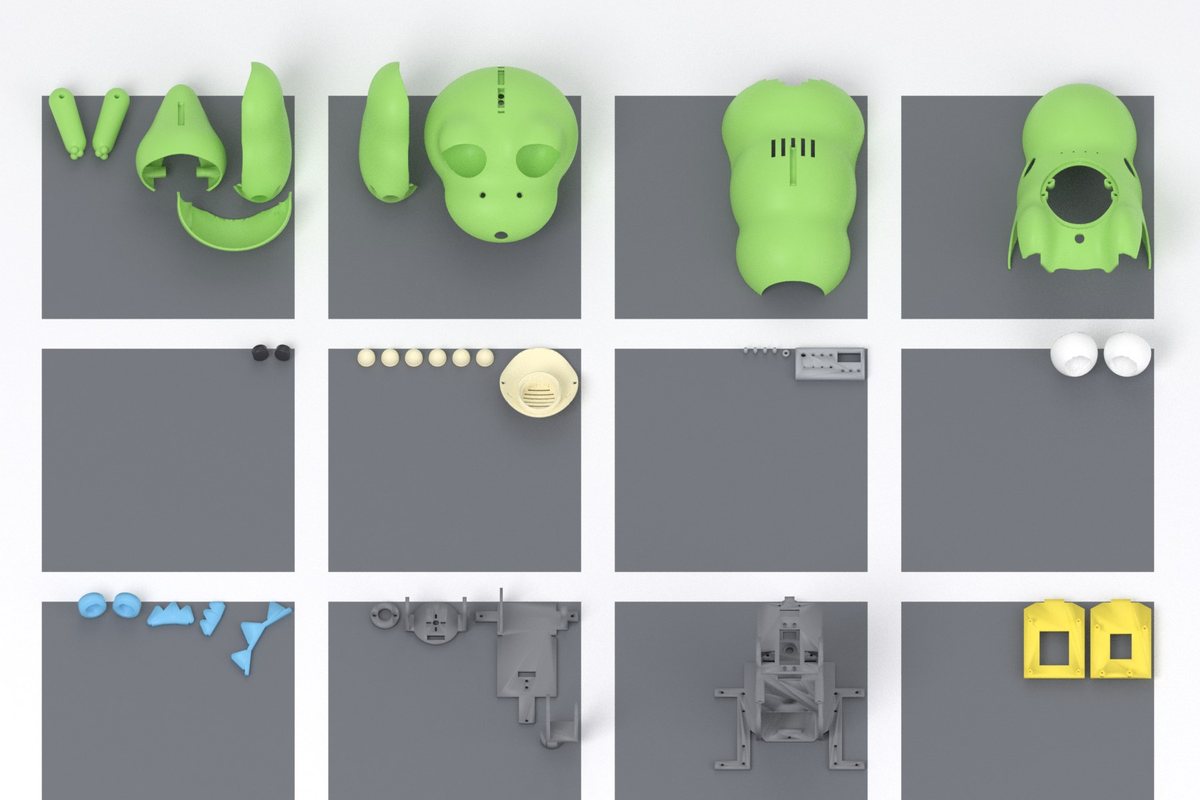
↔ no celular, arraste a tabela para o lado
| Mesa | Material | Cor | Peça |
|---|
| 1 | PETG | amarelo | bandeja-uno, bandeja-pi |
| 2 | PETG | grafite | chassi |
| 3 | PETG | grafite | mesa-cabeca, garfo-pescoco, capa-esfera, berco-tilt |
| 4 | PLA | azul | crista-cabeca, crista-cauda, crista-costas, iris, iris-esq |
| 5 | PLA | branco | olho, olho-esq |
| 6 | PLA | cinza | teste-encaixe, bucha-eixo, pino-guia ×4 |
| 7 | PLA | creme | barriga, unha ×6 |
| 8 | PLA | preto | pupila, pupila-esq |
| 9 | PLA | verde | torso-frente |
| 10 | PLA | verde | torso-costas |
| 11 | PLA | verde | cranio, perna-dir |
| 12 | PLA | verde | perna-esq, cauda, braco-dir, braco-esq, mandibula |
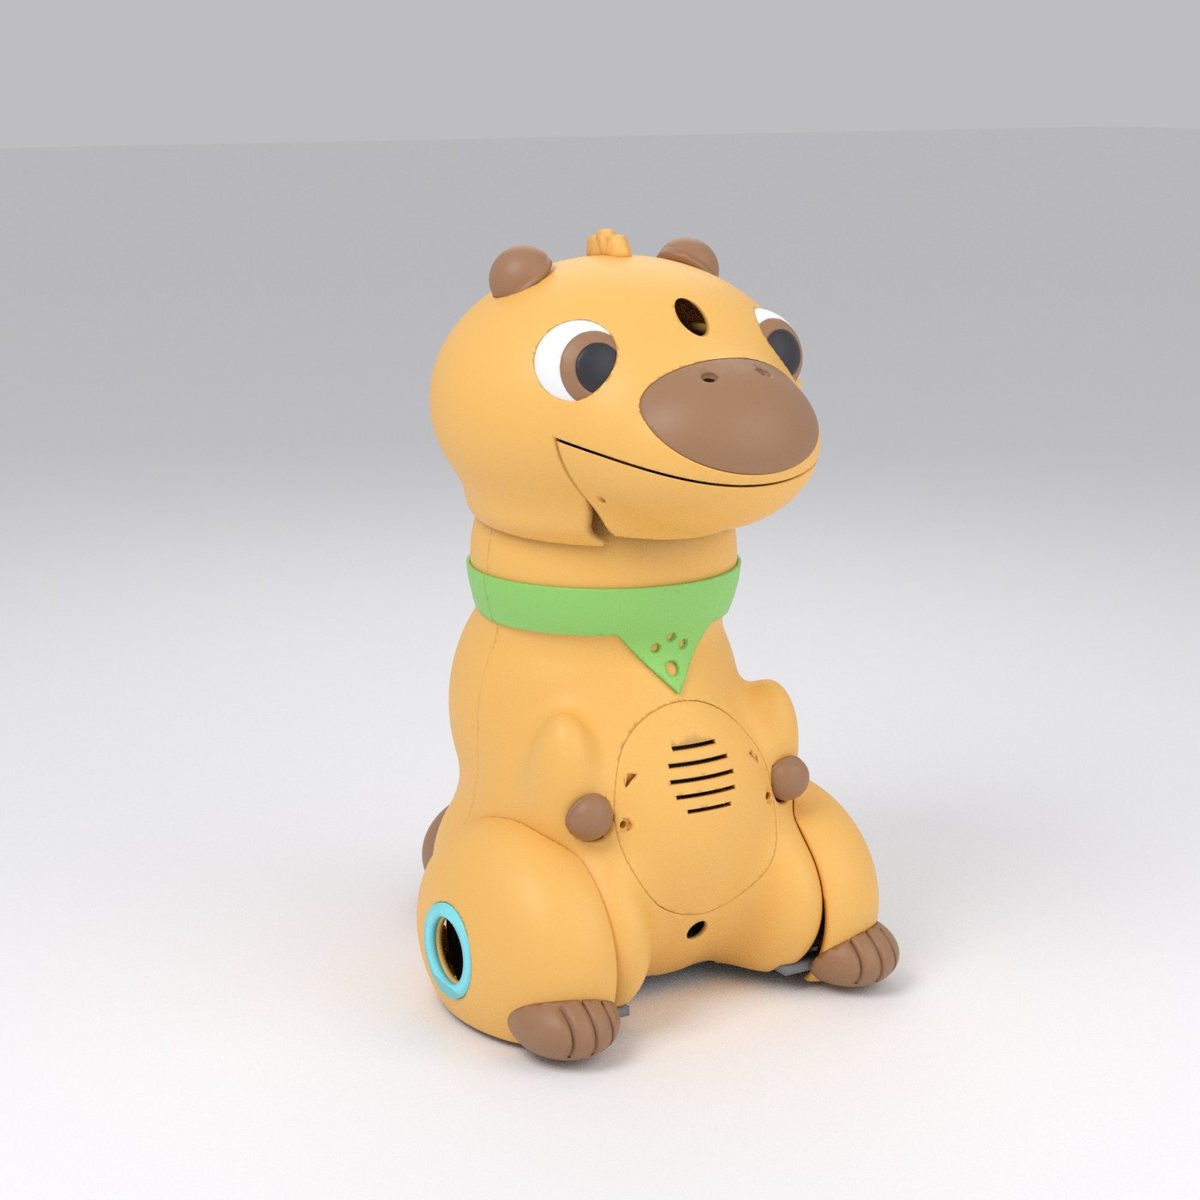
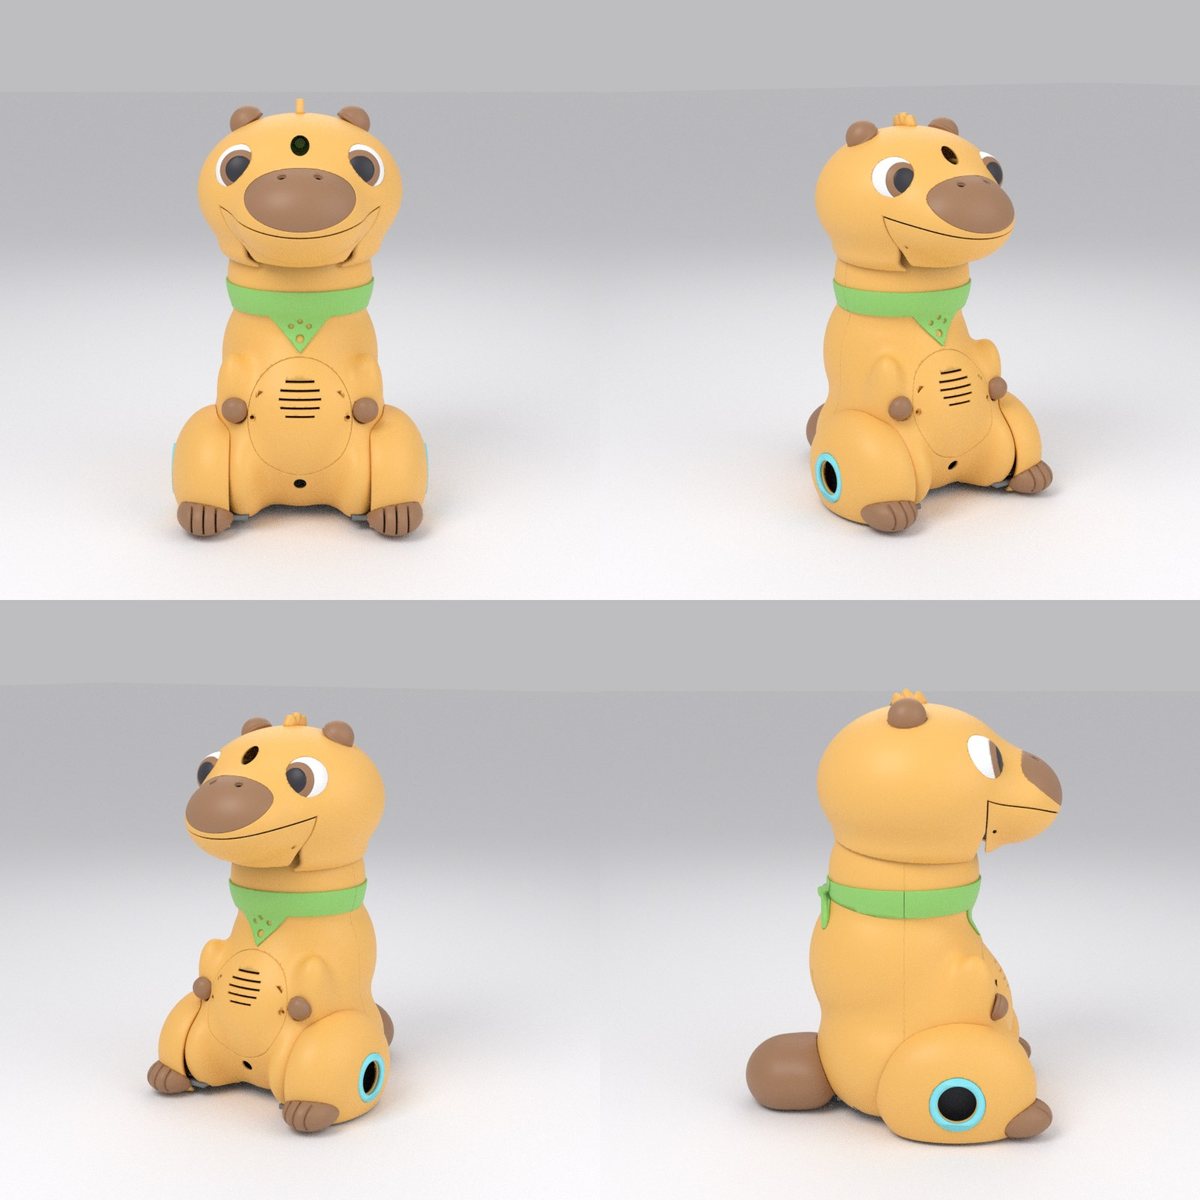
🦫 Capivara
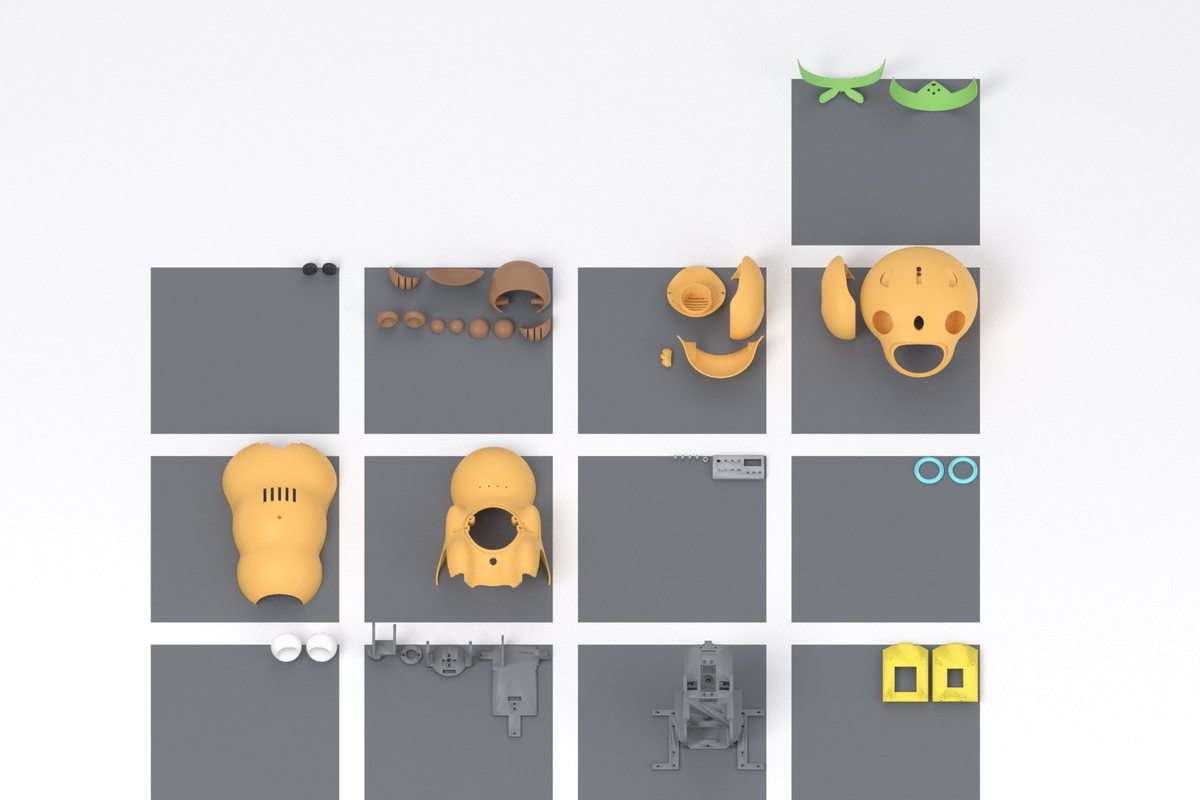
↔ no celular, arraste a tabela para o lado
| Mesa | Material | Cor | Peça |
|---|
| 1 | PETG | amarelo | bandeja-uno, bandeja-pi |
| 2 | PETG | grafite | chassi |
| 3 | PETG | grafite | mesa-cabeca, garfo-pescoco, capa-esfera, berco-tilt |
| 4 | PLA | branco | olho, olho-esq |
| 5 | PLA | ciano | aro ×2 |
| 6 | PLA | cinza | teste-encaixe, bucha-eixo, pino-guia ×4 |
| 7 | PLA | laranja | torso-frente |
| 8 | PLA | laranja | torso-costas |
| 9 | PLA | laranja | cranio, coxa-dir |
| 10 | PLA | laranja | coxa-esq, barriga, mandibula, topete |
| 11 | PLA | marrom | rabo, focinho, pata-dir, pata-esq, orelha ×2, mao ×2, iris, iris-esq |
| 12 | PLA | preto | pupila, pupila-esq |
| 13 | PLA | verde-bandana | bandana-frente, bandana-costas |
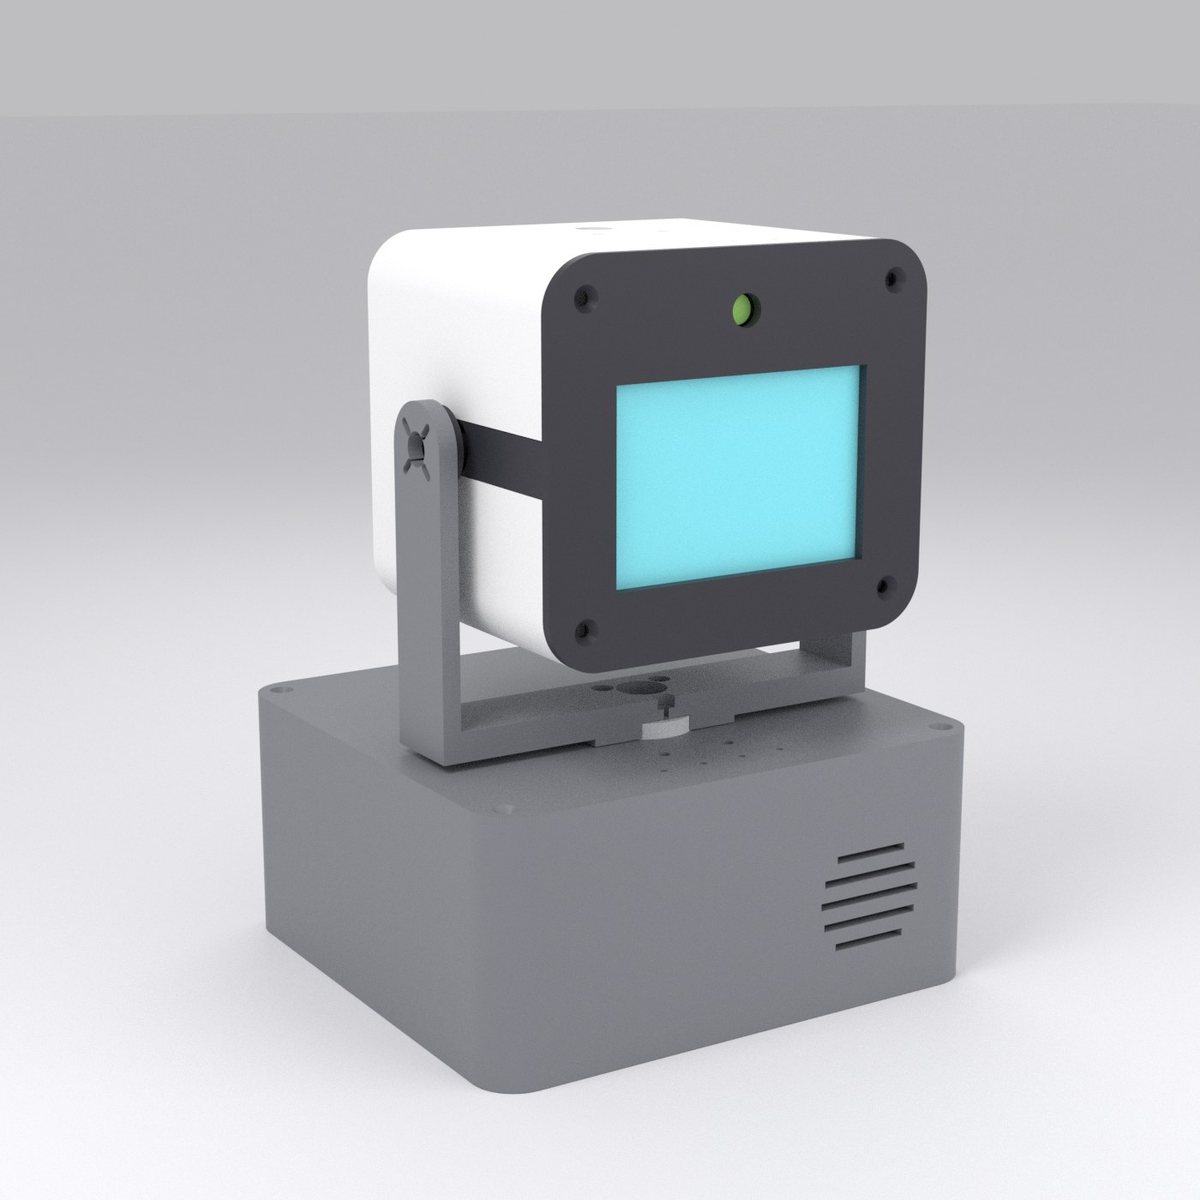
🤖 Robô quadrado
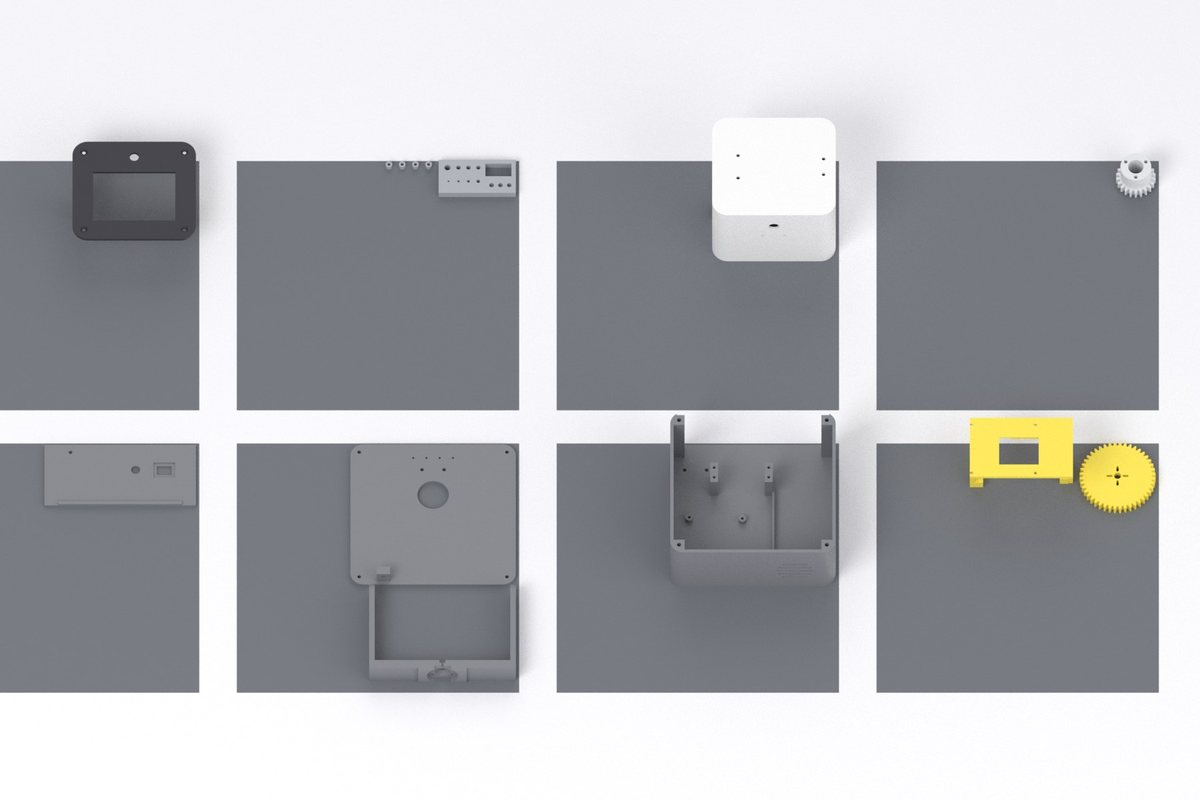
↔ no celular, arraste a tabela para o lado
| Mesa | Material | Cor | Peça |
|---|
| 1 | PETG | amarelo | engrenagem-servo, quadro-cabeca |
| 2 | PETG | grafite | base |
| 3 | PETG | grafite | tampa-base, garfo |
| 4 | PETG | grafite | porta-traseira |
| 5 | PETG | prata | tubo-pescoco |
| 6 | PLA | branco | cabeca-corpo |
| 7 | PLA | cinza | teste-encaixe, espacador-pi ×4 |
| 8 | PLA | preto | cabeca-face |
5
Monte um dos bichos
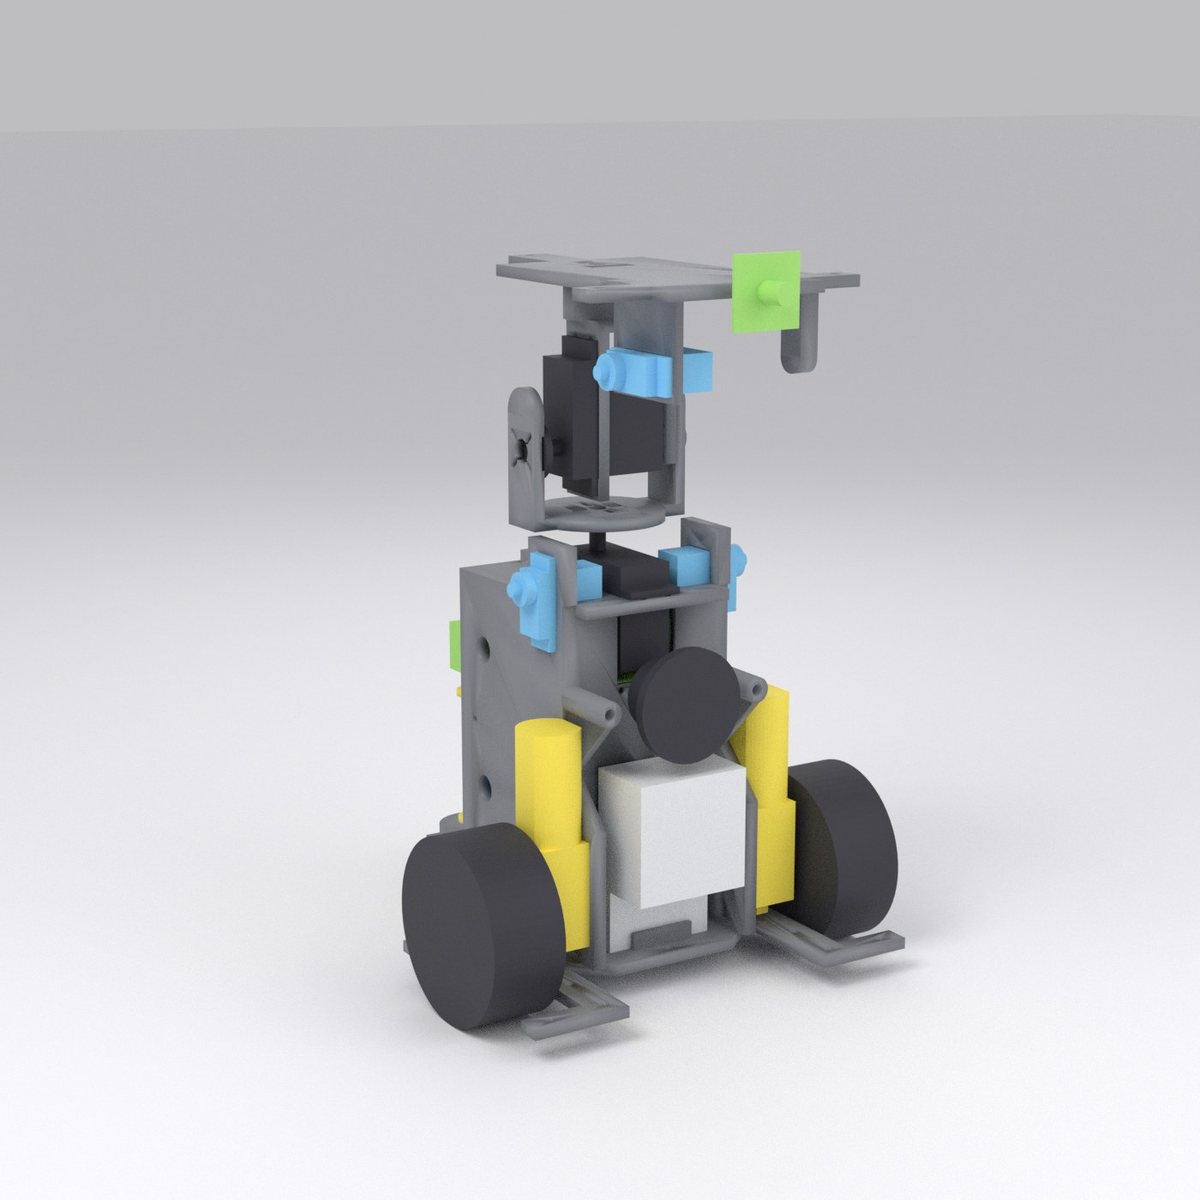
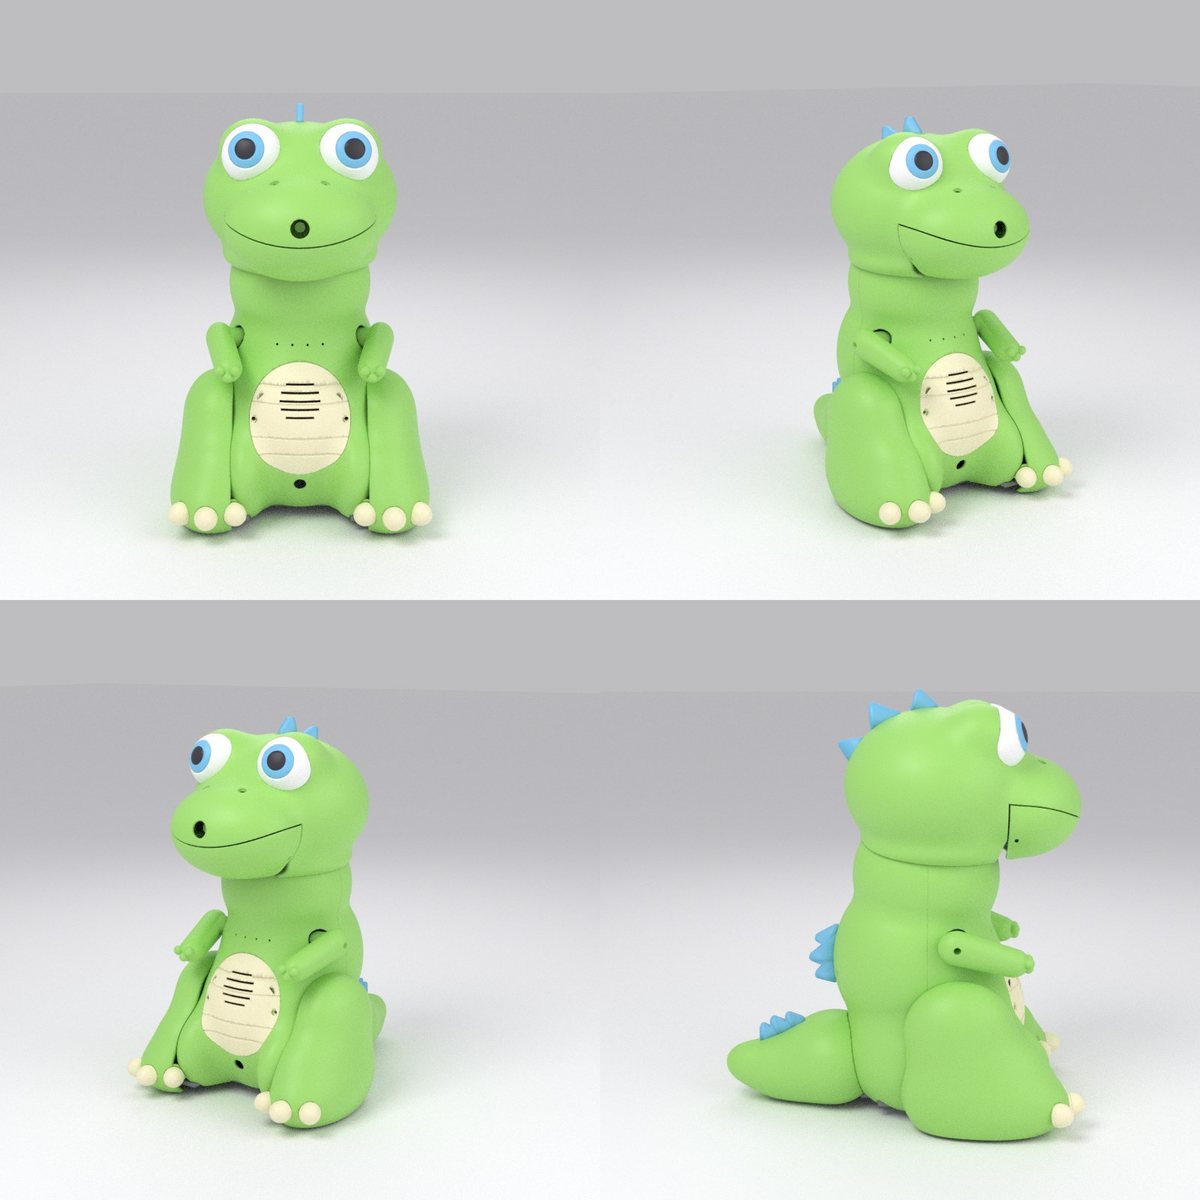
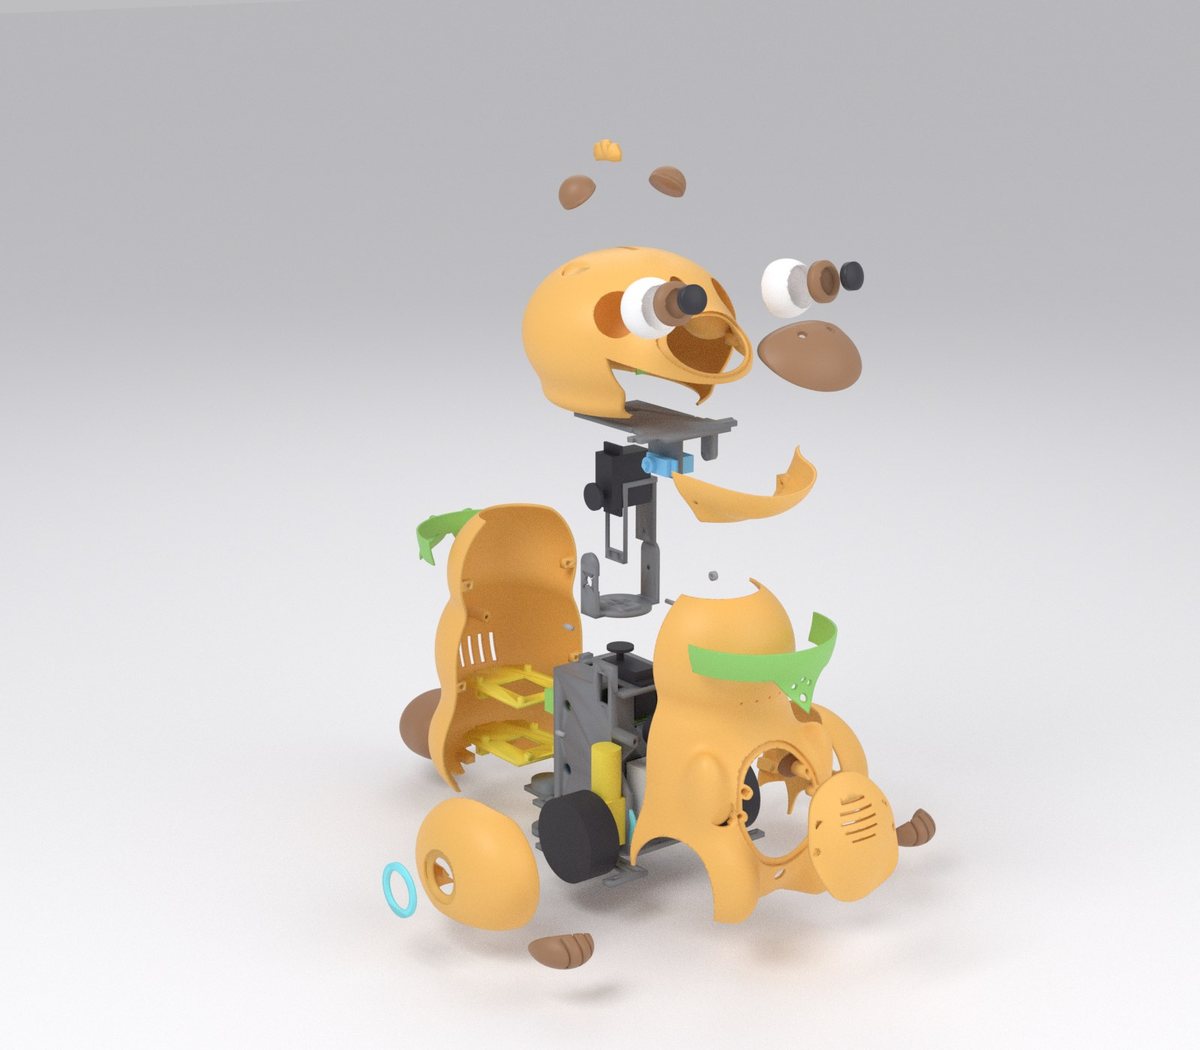
Resumo da ordem para o dinossauro e a capivara:
- Coloque os insertos M3 a quente nas peças.
- Aparafuse os dois motores nas paredes do chassi (a peça escura grande, que é o esqueleto), por fora, com o motor para cima.
- Prenda a esfera de apoio com a capa, por baixo, e encaixe a chave de liga e desliga no piso.
- Monte o servo de virar a cabeça no alto do chassi, depois o garfo, o segundo servo e o berço (as duas peças do pescoço).
- No dinossauro, ponha agora os dois micro servos dos braços nas janelas das paredes.
- Ponha a bateria, o driver do motor e as bandejas das placas.
- Feche o torso pela frente, e só então encaixe as rodas pelos lados.
- Painel da barriga, costas, pernas ou coxas, cauda ou rabo.
- Monte a cabeça na bancada (a peça
mesa-cabeca entra por baixo do crânio; depois o servo da boca, a mandíbula e os olhos) e desça ela inteira sobre o pescoço: dois parafusos por cima. - A crista da cabeça (ou o topete) e a crista das costas tampam parafusos: encaixe por pressão, sem cola. Unhas, orelhas, mãos e bandana podem ir com cola.
- No dinossauro, por último os braços, nos micro servos.
- São 20 etapas no PLANO.md (em português), seção 6.
6
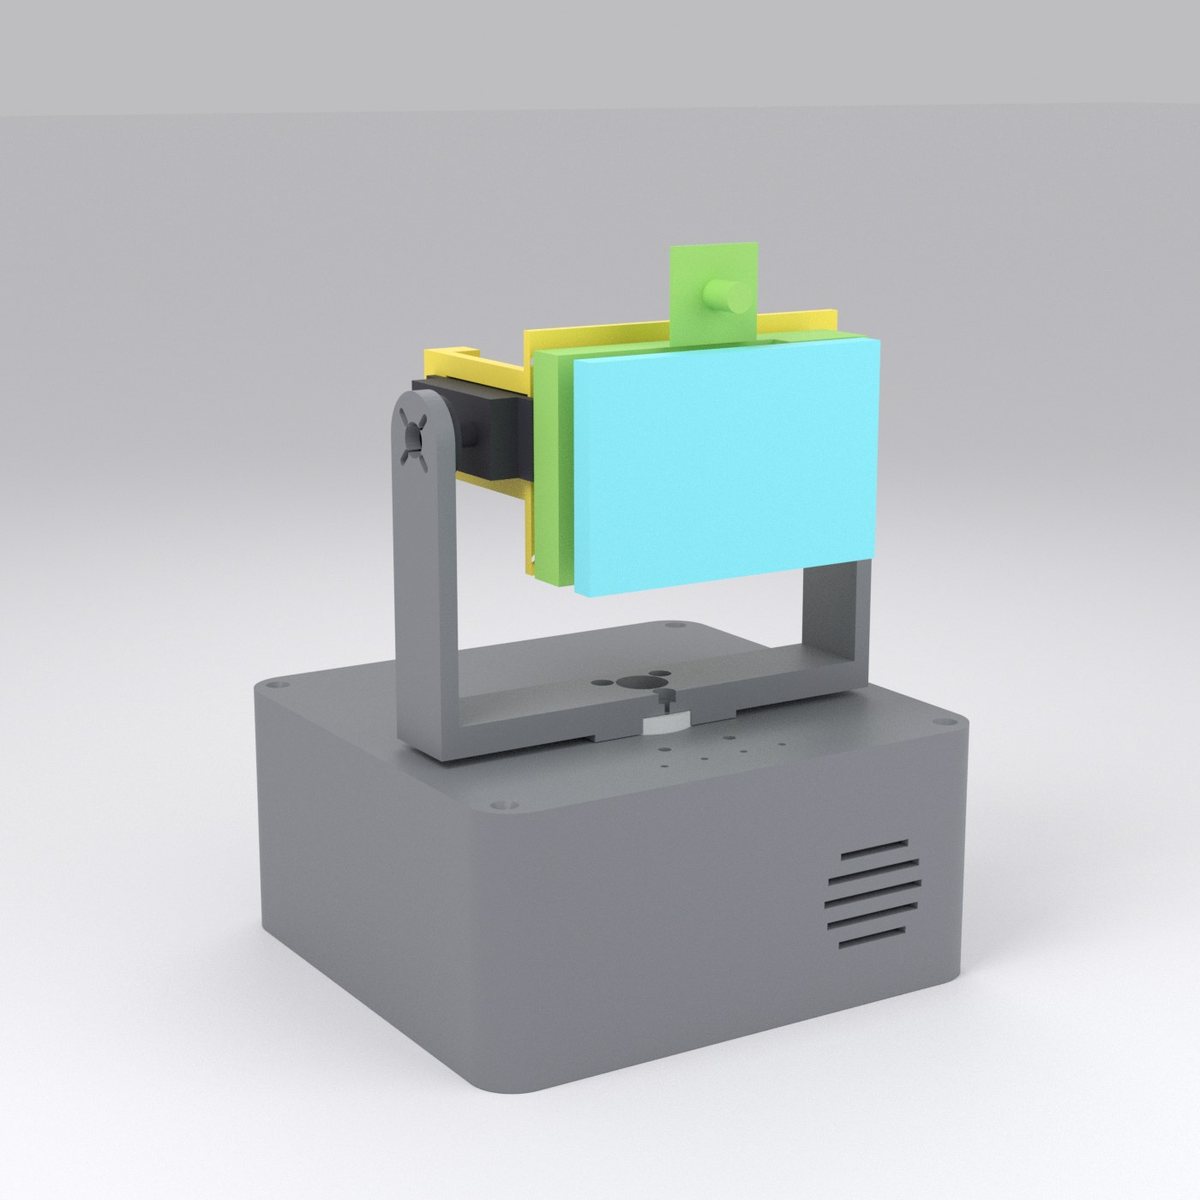
Ou monte o robô quadrado
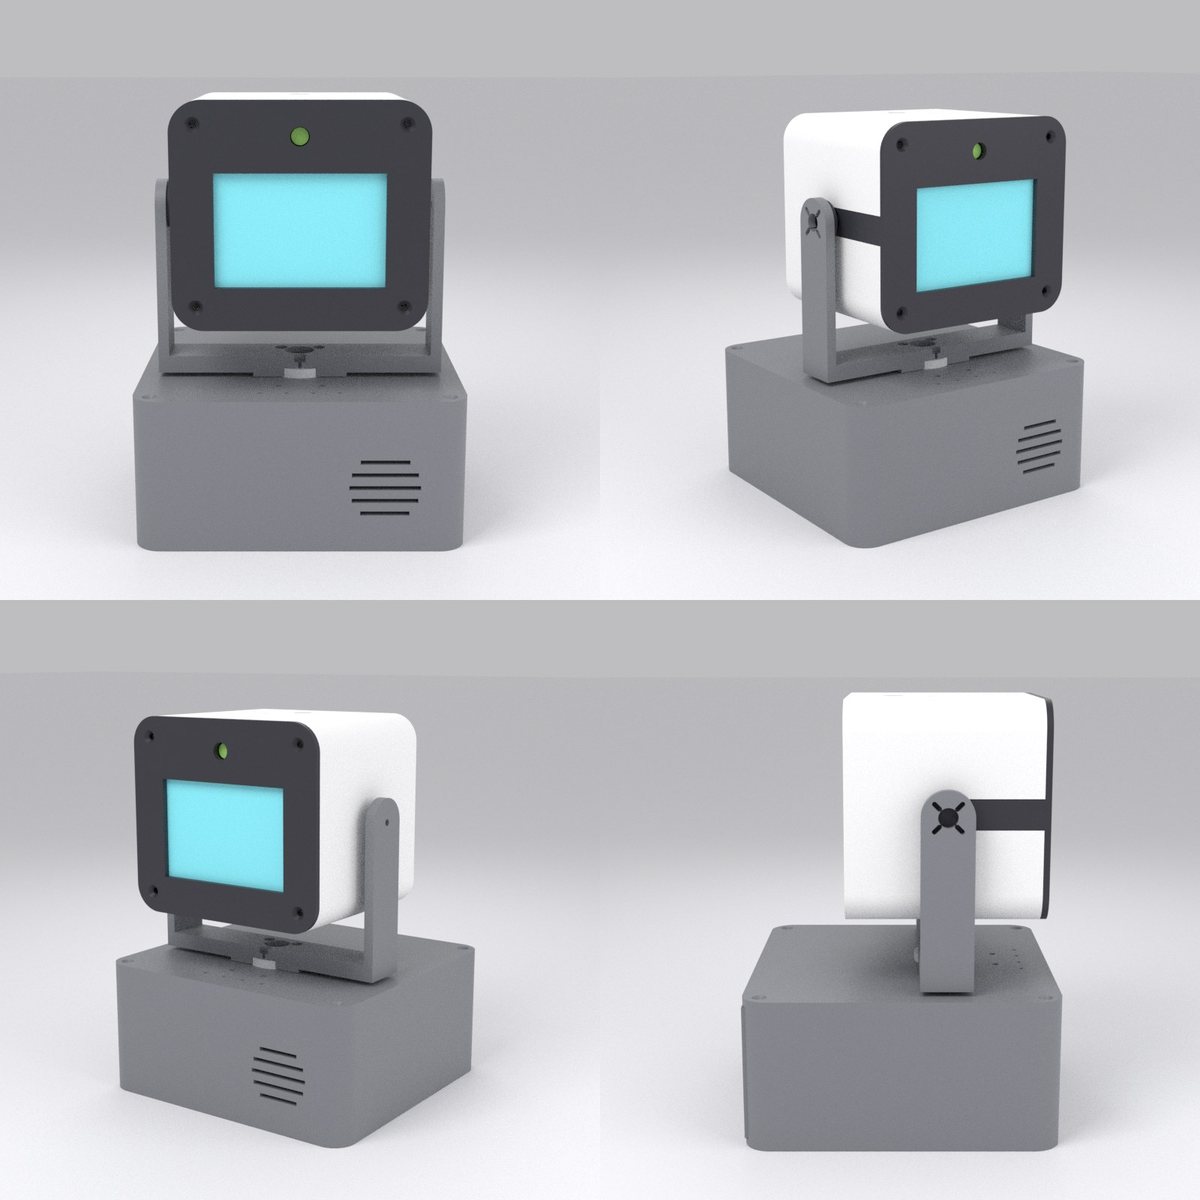
Resumo da ordem:
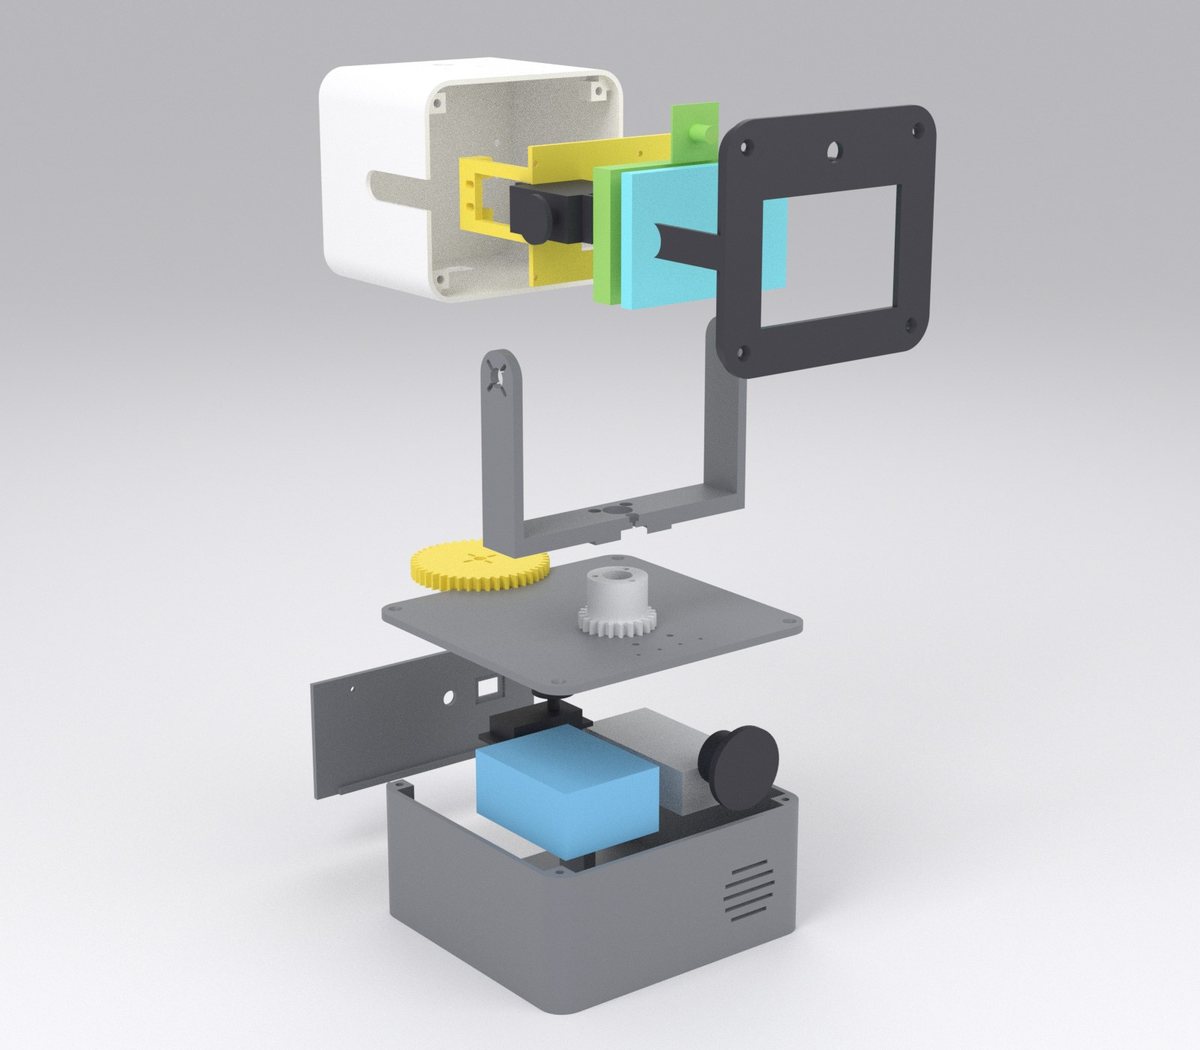
- Servo no piso da base e Arduino ao lado; depois a engrenagem grande em cima do servo.
- Bateria pela porta de trás.
- Tubo do pescoço por baixo da tampa, e a tampa na base.
- Garfo em cima do tubo, com três parafusos compridos.
- Raspberry Pi, tela e o segundo servo no quadro da cabeça.
- Casca da cabeça por trás, moldura da tela pela frente.
- Cabeça entre os braços do garfo e porta traseira.
🦖 Dinossauro — peças para imprimir
↔ no celular, arraste a tabela para o lado
| Peça | Tamanho deitada (mm) | Qtd | Material | Cor | Suporte | Filamento (g)* | Tempo (h)* |
|---|
| torso-frente | 145 × 226 × 96 | 1 | PLA | verde | sim | 122 | 4.7 |
| torso-costas | 145 × 226 × 74 | 1 | PLA | verde | sim | 136 | 5.2 |
| barriga | 79 × 87 × 26 | 1 | PLA | creme | sim | 24 | 1.0 |
| crista-costas | 47 × 27 × 6 | 1 | PLA | azul | não | 5 | 0.3 |
| pino-guia (comum) | 4 × 4 × 9 | 4 | PLA | cinza | não | 0 | 0.3 |
| perna-dir | 60 × 127 × 113 | 1 | PLA | verde | não | 55 | 2.1 |
| perna-esq | 60 × 127 × 113 | 1 | PLA | verde | não | 55 | 2.1 |
| unha | 18 × 18 × 13 | 6 | PLA | creme | não | 13 | 1.0 |
| cauda | 92 × 112 × 69 | 1 | PLA | verde | não | 55 | 2.1 |
| crista-cauda | 26 × 38 × 6 | 1 | PLA | azul | não | 4 | 0.2 |
| cranio | 156 × 184 × 120 | 1 | PLA | verde | sim | 187 | 7.1 |
| mandibula | 116 × 59 × 49 | 1 | PLA | verde | sim | 26 | 1.1 |
| mesa-cabeca | 104 × 138 × 36 | 1 | PETG | grafite | não | 41 | 1.6 |
| crista-cabeca | 61 × 83 × 6 | 1 | PLA | azul | não | 7 | 0.4 |
| olho | 48 × 38 × 48 | 1 | PLA | branco | não | 18 | 0.8 |
| olho-esq | 48 × 38 × 48 | 1 | PLA | branco | não | 18 | 0.8 |
| iris | 29 × 19 × 29 | 1 | PLA | azul | não | 5 | 0.3 |
| iris-esq | 29 × 19 × 29 | 1 | PLA | azul | não | 5 | 0.3 |
| pupila | 17 × 13 × 18 | 1 | PLA | preto | não | 2 | 0.1 |
| pupila-esq | 17 × 13 × 18 | 1 | PLA | preto | não | 2 | 0.1 |
| bucha-eixo (comum) | 7 × 7 × 3 | 1 | PLA | cinza | não | 0 | 0.1 |
| braco-dir | 38 × 73 × 31 | 1 | PLA | verde | sim | 16 | 0.7 |
| braco-esq | 38 × 73 × 31 | 1 | PLA | verde | sim | 16 | 0.7 |
| chassi (comum) | 152 × 190 × 148 | 1 | PETG | grafite | não | 206 | 7.6 |
| capa-esfera (comum) | 29 × 29 × 6 | 1 | PETG | grafite | não | 3 | 0.2 |
| bandeja-uno (comum) | 61 × 90 × 16 | 1 | PETG | amarelo | não | 19 | 0.8 |
| bandeja-pi (comum) | 61 × 90 × 16 | 1 | PETG | amarelo | não | 16 | 0.7 |
| garfo-pescoco (comum) | 65 × 48 × 51 | 1 | PETG | grafite | não | 17 | 0.7 |
| berco-tilt (comum) | 38 × 23 × 77 | 1 | PETG | grafite | sim | 15 | 0.6 |
| teste-encaixe (comum) | 70 × 34 × 8 | 1 | PLA | cinza | não | 15 | 0.6 |
| Total | | 38 | | | | 1107 | 44 |
* estimativa por volume, sem fatiador
🦫 Capivara — peças para imprimir
↔ no celular, arraste a tabela para o lado
| Peça | Tamanho deitada (mm) | Qtd | Material | Cor | Suporte | Filamento (g)* | Tempo (h)* |
|---|
| torso-frente | 156 × 226 × 96 | 1 | PLA | laranja | sim | 133 | 5.0 |
| torso-costas | 156 × 226 × 74 | 1 | PLA | laranja | sim | 139 | 5.3 |
| barriga | 79 × 87 × 29 | 1 | PLA | laranja | sim | 26 | 1.1 |
| bandana-frente | 119 × 47 × 60 | 1 | PLA | verde-bandana | sim | 9 | 0.4 |
| bandana-costas | 119 × 38 × 67 | 1 | PLA | verde-bandana | sim | 10 | 0.5 |
| mao | 20 × 20 × 11 | 2 | PLA | marrom | não | 5 | 0.3 |
| pino-guia (comum) | 4 × 4 × 9 | 4 | PLA | cinza | não | 0 | 0.3 |
| coxa-dir | 46 × 119 × 82 | 1 | PLA | laranja | sim | 37 | 1.5 |
| coxa-esq | 46 × 119 × 82 | 1 | PLA | laranja | sim | 37 | 1.5 |
| aro | 40 × 40 × 3 | 2 | PLA | ciano | não | 4 | 0.3 |
| pata-dir | 44 × 37 × 25 | 1 | PLA | marrom | não | 10 | 0.5 |
| pata-esq | 44 × 37 × 25 | 1 | PLA | marrom | não | 10 | 0.5 |
| rabo | 84 × 72 × 50 | 1 | PLA | marrom | sim | 34 | 1.4 |
| cranio | 160 × 185 × 114 | 1 | PLA | laranja | sim | 179 | 6.8 |
| mandibula | 119 × 58 × 44 | 1 | PLA | laranja | sim | 21 | 0.8 |
| focinho | 79 × 41 × 40 | 1 | PLA | marrom | sim | 12 | 0.5 |
| mesa-cabeca | 98 × 140 × 33 | 1 | PETG | grafite | não | 40 | 1.5 |
| orelha | 28 × 28 × 15 | 2 | PLA | marrom | não | 9 | 0.5 |
| topete | 16 × 26 × 6 | 1 | PLA | laranja | não | 2 | 0.2 |
| olho | 42 × 29 × 42 | 1 | PLA | branco | não | 13 | 0.6 |
| olho-esq | 42 × 29 × 42 | 1 | PLA | branco | não | 13 | 0.6 |
| iris | 30 × 15 × 30 | 1 | PLA | marrom | não | 5 | 0.2 |
| iris-esq | 30 × 15 × 30 | 1 | PLA | marrom | não | 5 | 0.2 |
| pupila | 21 × 11 × 21 | 1 | PLA | preto | não | 2 | 0.2 |
| pupila-esq | 21 × 11 × 21 | 1 | PLA | preto | não | 2 | 0.2 |
| bucha-eixo (comum) | 7 × 7 × 3 | 1 | PLA | cinza | não | 0 | 0.1 |
| chassi (comum) | 152 × 190 × 148 | 1 | PETG | grafite | não | 206 | 7.6 |
| capa-esfera (comum) | 29 × 29 × 6 | 1 | PETG | grafite | não | 3 | 0.2 |
| bandeja-uno (comum) | 61 × 90 × 16 | 1 | PETG | amarelo | não | 19 | 0.8 |
| bandeja-pi (comum) | 61 × 90 × 16 | 1 | PETG | amarelo | não | 16 | 0.7 |
| garfo-pescoco (comum) | 65 × 48 × 51 | 1 | PETG | grafite | não | 17 | 0.7 |
| berco-tilt (comum) | 38 × 23 × 77 | 1 | PETG | grafite | sim | 15 | 0.6 |
| teste-encaixe (comum) | 70 × 34 × 8 | 1 | PLA | cinza | não | 15 | 0.6 |
| Total | | 39 | | | | 1049 | 42 |
* estimativa por volume, sem fatiador
🤖 Robô quadrado — peças para imprimir
↔ no celular, arraste a tabela para o lado
| Peça | Tamanho deitada (mm) | Qtd | Material | Cor | Suporte | Filamento (g)* | Tempo (h)* |
|---|
| base | 150 × 144 × 66 | 1 | PETG | grafite | não | 220 | 8.1 |
| tampa-base | 150 × 144 × 18 | 1 | PETG | grafite | não | 94 | 3.5 |
| porta-traseira | 137 × 62 × 5 | 1 | PETG | grafite | não | 32 | 1.3 |
| tubo-pescoco | 36 × 36 × 28 | 1 | PETG | prata | não | 15 | 0.6 |
| engrenagem-servo | 69 × 69 × 8 | 1 | PETG | amarelo | não | 23 | 0.9 |
| garfo | 133 × 92 × 24 | 1 | PETG | grafite | não | 40 | 1.6 |
| quadro-cabeca | 94 × 60 × 55 | 1 | PETG | amarelo | não | 30 | 1.2 |
| cabeca-corpo | 112 × 100 × 89 | 1 | PLA | branco | não | 135 | 5.1 |
| cabeca-face | 112 × 100 × 43 | 1 | PLA | preto | não | 34 | 1.3 |
| espacador-pi | 6 × 6 × 5 | 4 | PLA | cinza | não | 0 | 0.3 |
| teste-encaixe (comum) | 70 × 34 × 8 | 1 | PLA | cinza | não | 15 | 0.6 |
| Total | | 14 | | | | 638 | 25 |
* estimativa por volume, sem fatiador
Lista de compras
↔ no celular, arraste a tabela para o lado
| Item | Dinossauro | Capivara | Robô quadrado |
|---|
| Servo padrão MG996R | 2 | 2 | 2 |
| Micro servo SG90 ou MG90S | 3 | 1 | — |
| Motor TT amarelo 1:48 com roda de 65 mm | 2 | 2 | — |
| Esfera de aço de 16 mm | 1 | 1 | — |
| Suporte para 2 pilhas 18650, com as pilhas | 1 | 1 | 1 |
| Chave gangorra pequena (KCD11) | 1 | 1 | 1 |
| Raspberry Pi 4 ou 5 | opcional | opcional | 1 |
| Tela de 3,5 polegadas para Raspberry Pi, modelo MPI3501 (encaixa nos pinos da placa; tela HDMI não serve) | — | — | 1 |
| Driver de motor L298N | 1 | 1 | — |
| Insertos M3 a quente (5,7 mm de comprimento, para furo de 4,0 mm) | 25 | 25 | 14 |
| Parafusos M3 de 6 a 25 mm, porcas e arruelas M3 (e alguns M2,5) | kit | kit | kit |
| Arduino Uno com shield de servos | opcional | opcional | opcional |
| 4 pés de borracha adesivos | — | — | 4 |
Na fase 1 nada liga: Arduino e Raspberry Pi só servem para conferir o encaixe, por isso são opcionais (no robô quadrado o Raspberry Pi segura a tela). Parafusos fora do kit comum: nos bichos, 2 M3×12 de cabeça chata e 4 M2,5×8; no robô quadrado, 3 M3×35, 8 M3×10 de cabeça chata e 4 M2,5×12. Em M3×12, 3 é o diâmetro e 12 o comprimento, em milímetros. A lista completa está no PLANO.md (em português), seção 3, e a quantidade por etapa na seção 6.
Custo estimado dos componentes, já com Arduino e shield, sem a impressora e o filamento: R$ 330 a 560 por bicho. No robô quadrado, R$ 260 a 430 mais o Raspberry Pi e a tela, que nele são obrigatórios (estimativa de R$ 490 a 850 a mais). Preços de lojas brasileiras em novembro de 2026; estimativa.
Ferramentas: ferro de solda (para os insertos), chave Phillips pequena, chave Allen de 2,5 mm, paquímetro (para medir os seus componentes) e cola instantânea.
Cuidado com as pilhas 18650: são de lítio. Use suporte e carregador próprios, não deixe os polos encostarem em metal e não carregue sem supervisão, principalmente com crianças por perto.