Robots para imprimir en casa · fase 1: el cuerpo · proyecto aún no impreso

El cuerpo de tu robot mascota sale de tu impresora 3D

Quieres un robot con aspecto de animal en casa. Un kit listo es caro, y los proyectos sueltos de internet suelen no encajar: son horas de impresión y filamento a la basura. robos-impressos proporciona el cuerpo: tres modelos con el lugar de cada motor y cada placa, verificados por un programa antes de que imprimas (tú confirmas el ajuste en tu impresora con una pieza de prueba pequeña). Hacer que se mueva solo, con cableado y programación, es la siguiente fase.

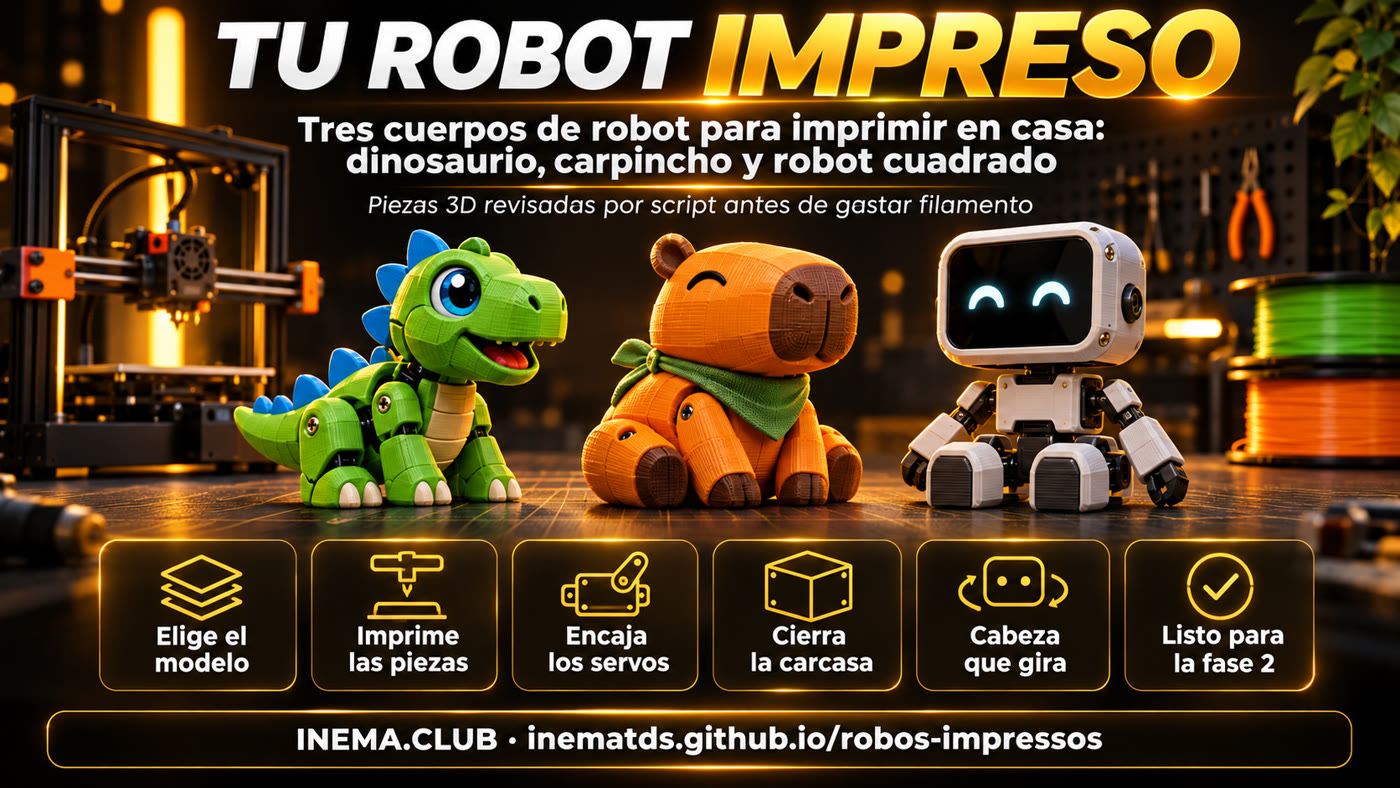
Ilustración: un dinosaurio, un carpincho y un robot cuadrado de juguete junto a una impresora 3D
Ilustración hecha con IA. Los robots reales del proyecto aparecen en los renders de abajo: el robot cuadrado, por ejemplo, es un cubo sobre una base, sin brazos ni piernas.
En resumen

Quieres armar un robot simpático en casa y no sabes por dónde empezar con el cuerpo. robos-impressos es un conjunto de tres cuerpos de robot para imprimir en 3D: un dinosaurio y un carpincho de unos 33 cm, que se desplazan por el suelo, y un robot cuadrado de mesa con pantalla en la cara. Cada uno ya tiene el lugar adecuado para los motores, los servos (pequeños motores que giran hasta cierto ángulo y se detienen), la batería y las placas Arduino y Raspberry Pi. Es para quienes tienen acceso a una impresora 3D con una cama de 256 mm y quieren armar, aprender o enseñar robótica. Esta es la fase 1, solo el cuerpo y los encajes: el cableado, la voz y la inteligencia quedan para la fase 2. Y una advertencia honesta: es un proyecto digital verificado mediante un script; todavía nadie ha impreso estas piezas.

Ilustración con las seis etapas: elegir el modelo, imprimir, colocar los servos, montar la carcasa, cabeza que gira, listo para la fase 2

Los dos banners de arriba son ilustraciones hechas con IA. Las demás imágenes de esta página son renders (imágenes de computadora hechas a partir de los archivos del proyecto, no fotos de un robot armado) y un dibujo de la pieza de prueba.

Los 3 robots

Elige el tuyo

Los tres usan los mismos servos y tornillos. El dinosaurio y el carpincho comparten el mismo esqueleto por dentro: solo cambia la carcasa.

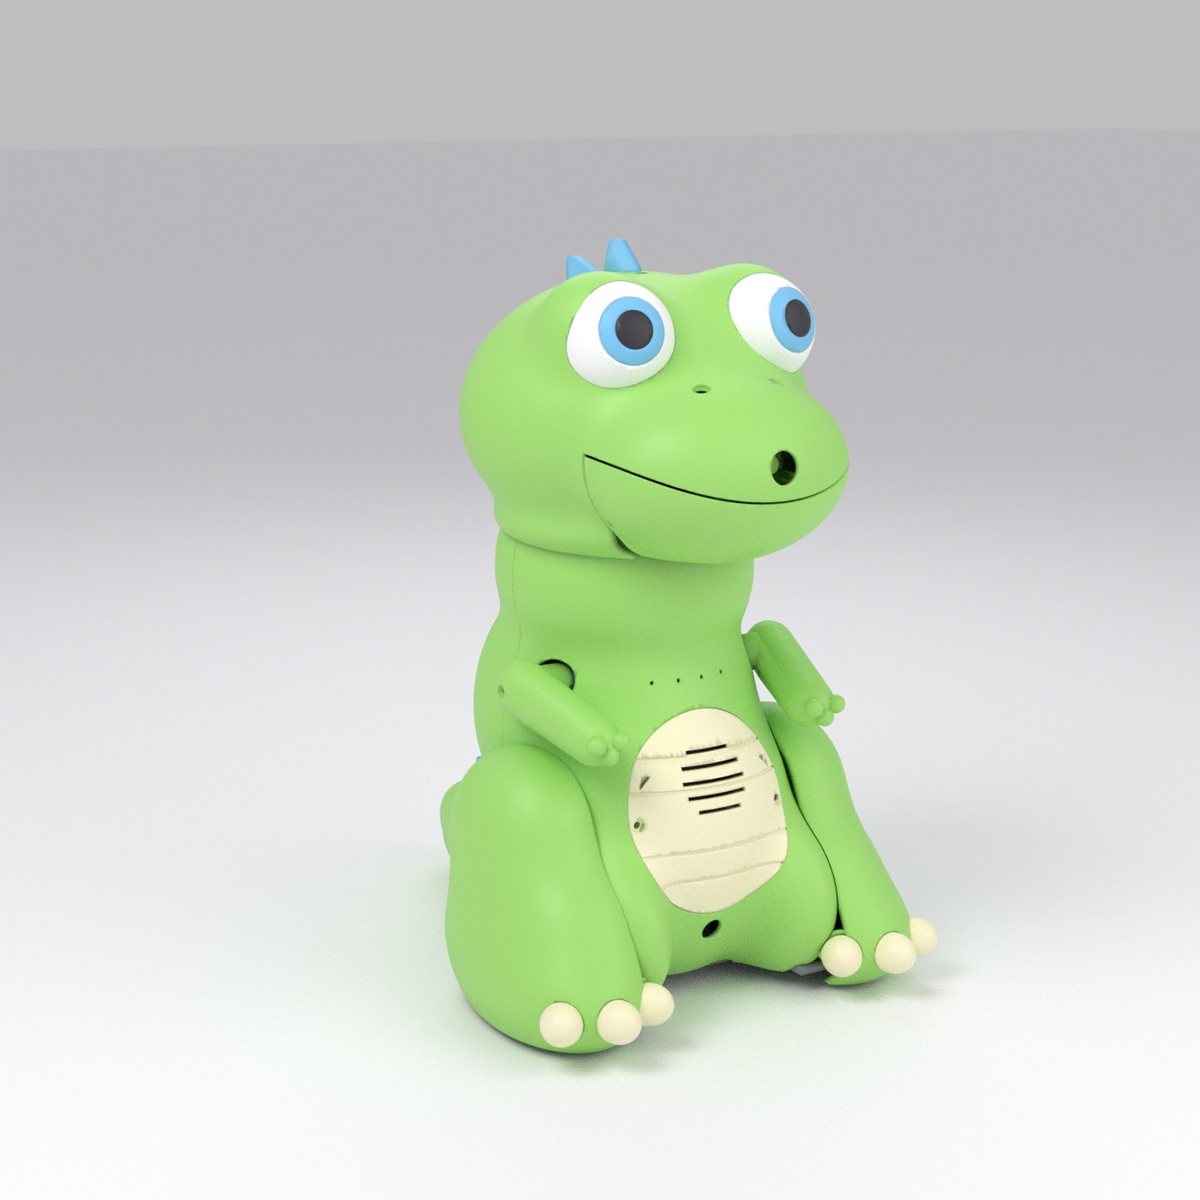
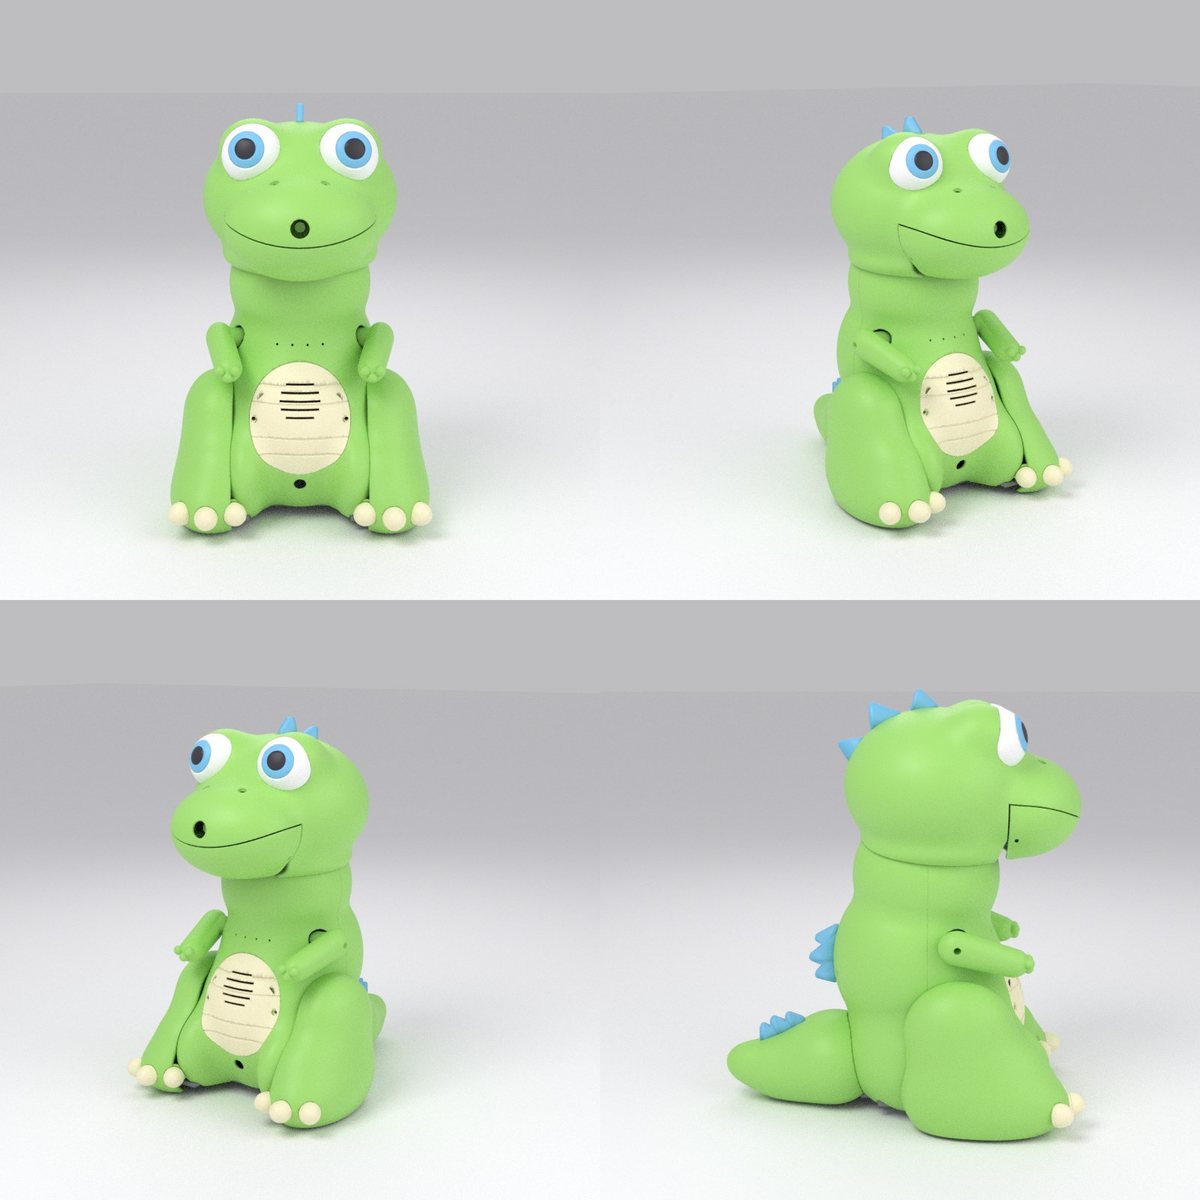
Render del dinosaurio armado: verde, ojos azules grandes, barriga color crema, espinas azules

🦖 Dinosaurio

Una cría con ojos grandes y espinas azules. Se desplaza con dos ruedas ocultas dentro de las patas y se apoya en una esfera. Gira e inclina la cabeza, abre la boca y mueve los dos brazos.

5 servos + 2 motores

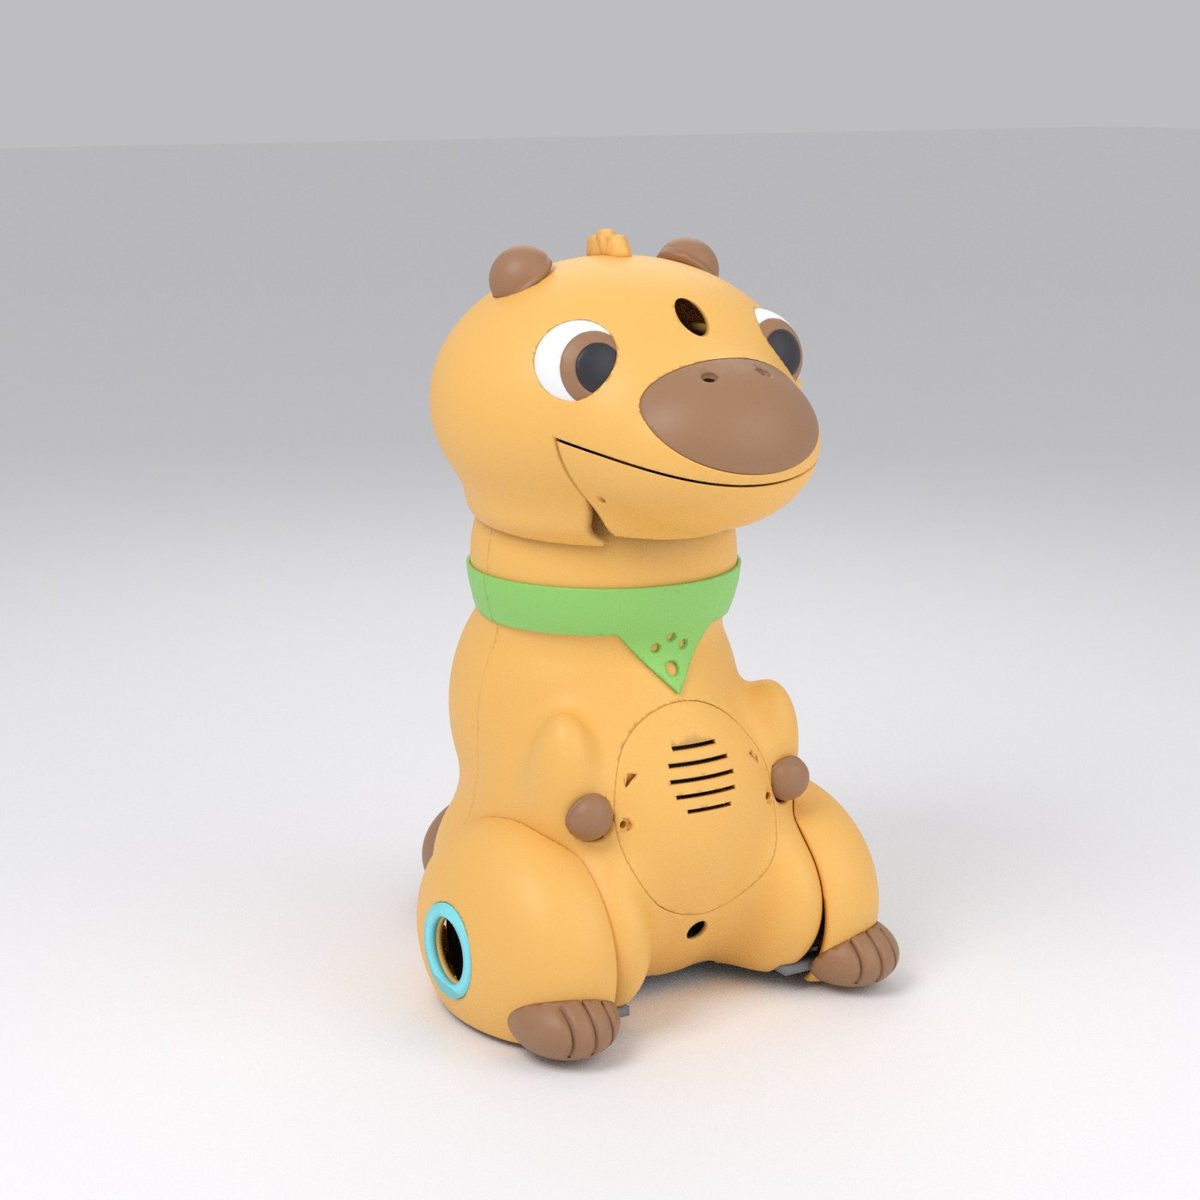
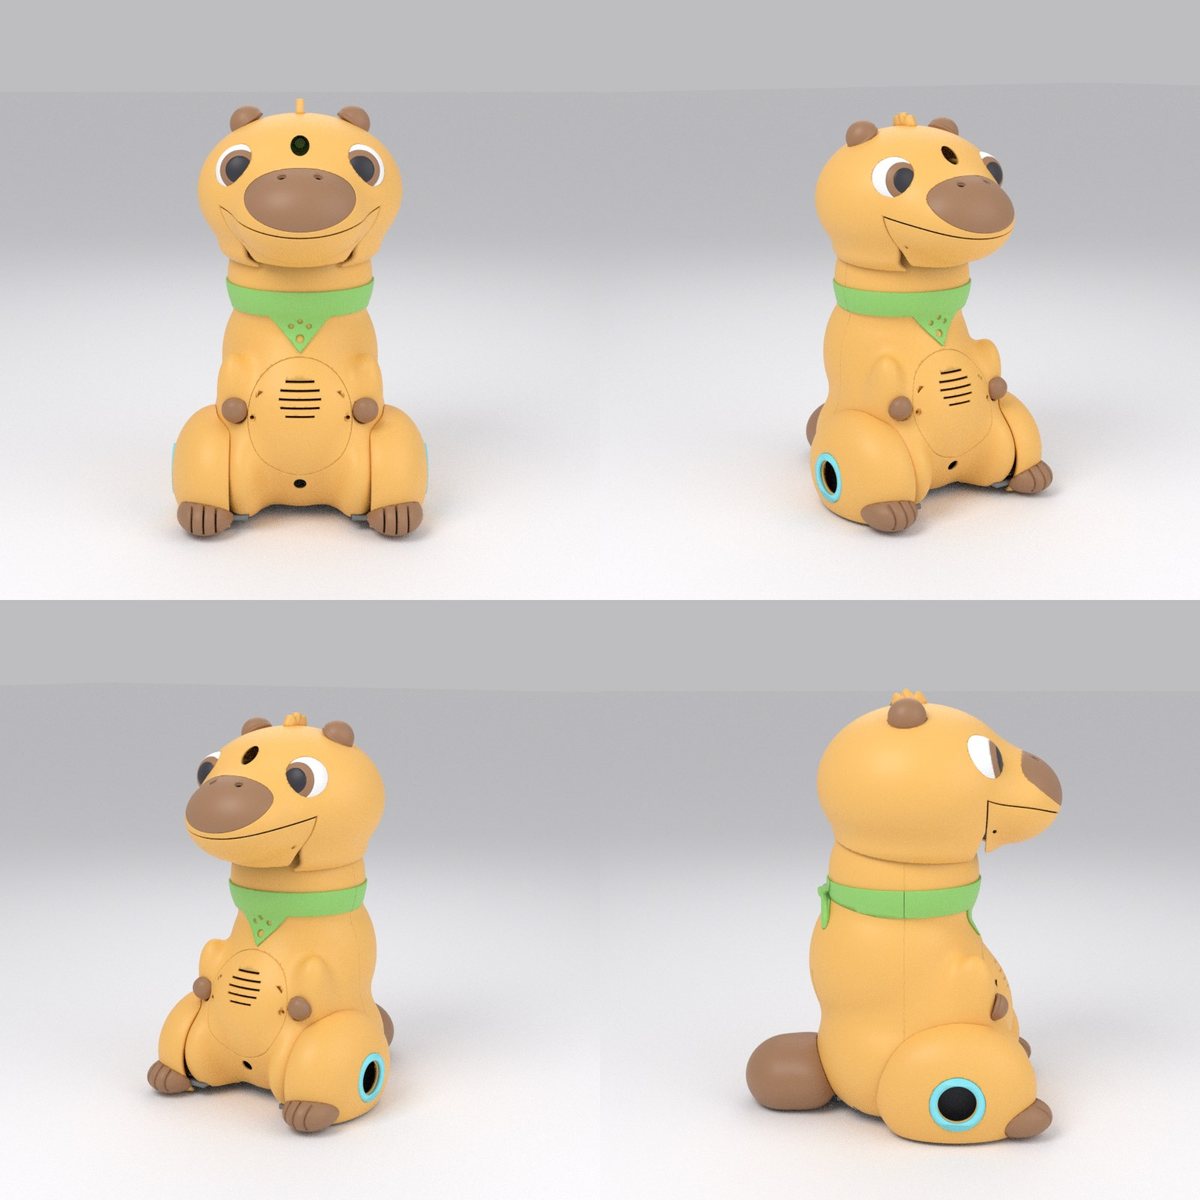
Render del carpincho armado: naranja, hocico marrón, pañuelo verde, aro azul en el muslo

🦫 Carpincho

Sentado, con un pañuelo verde. Las ruedas están dentro de los muslos, detrás del aro azul, y la esfera de apoyo está dentro de la cola. Gira e inclina la cabeza y abre la boca.

3 servos + 2 motores

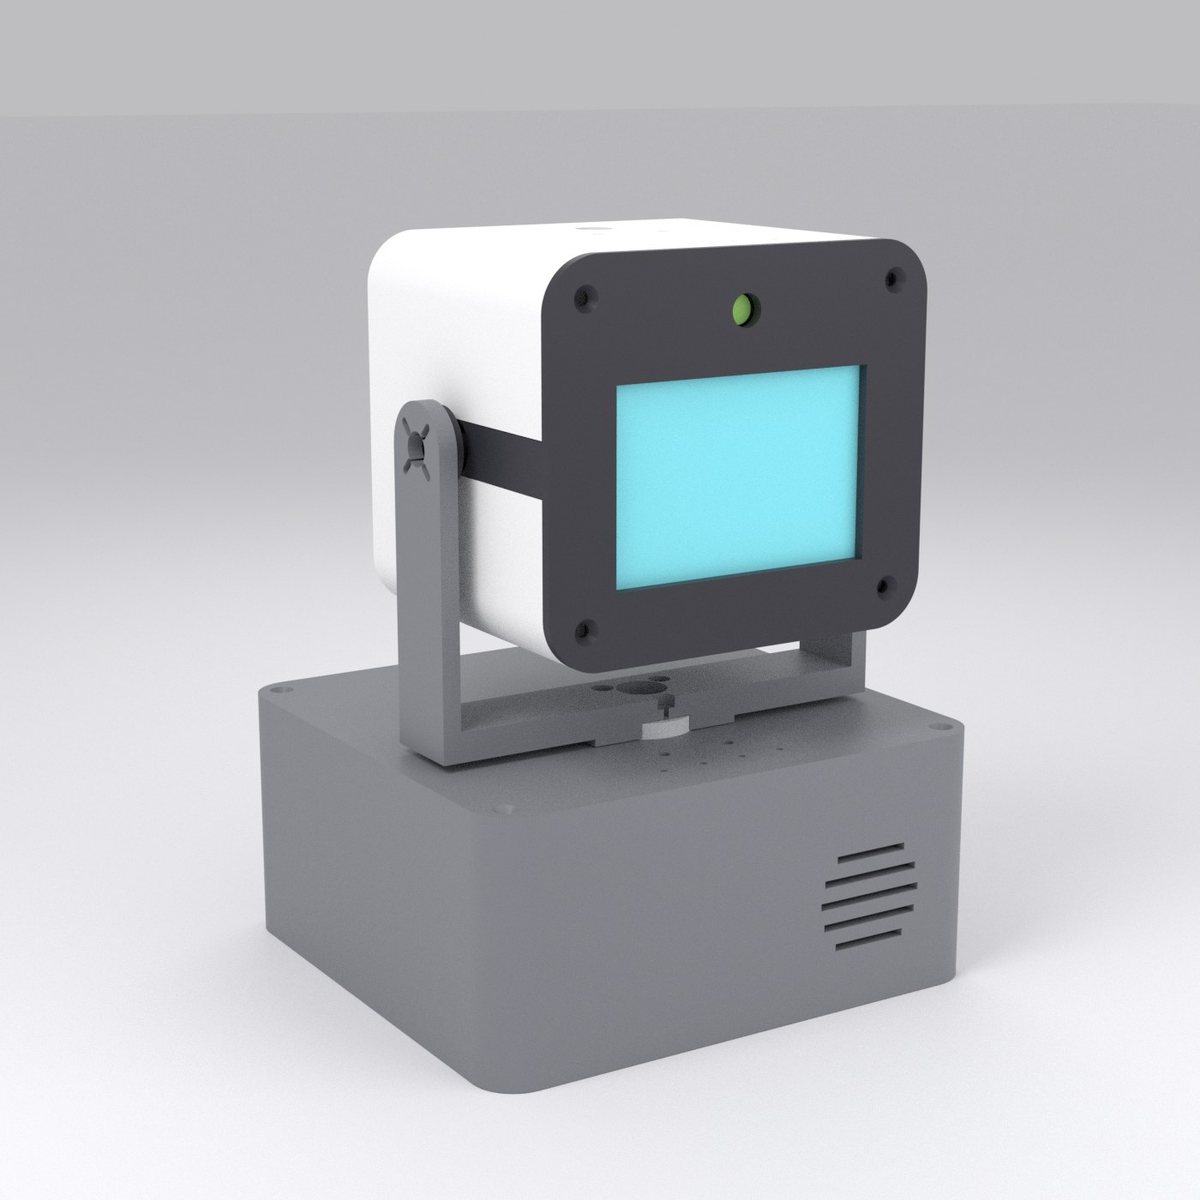
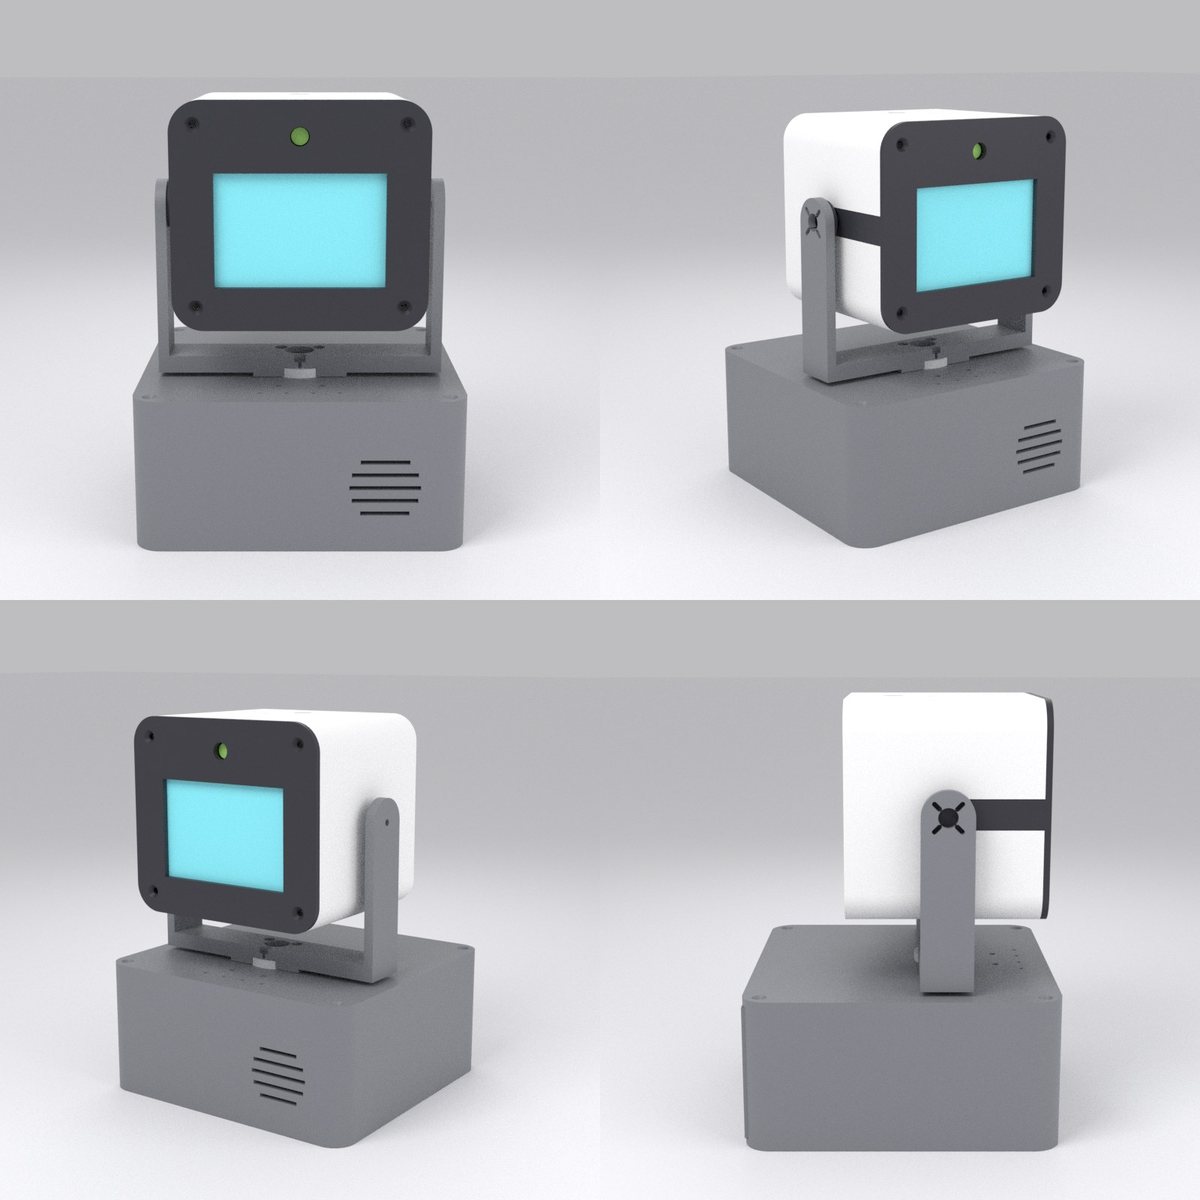
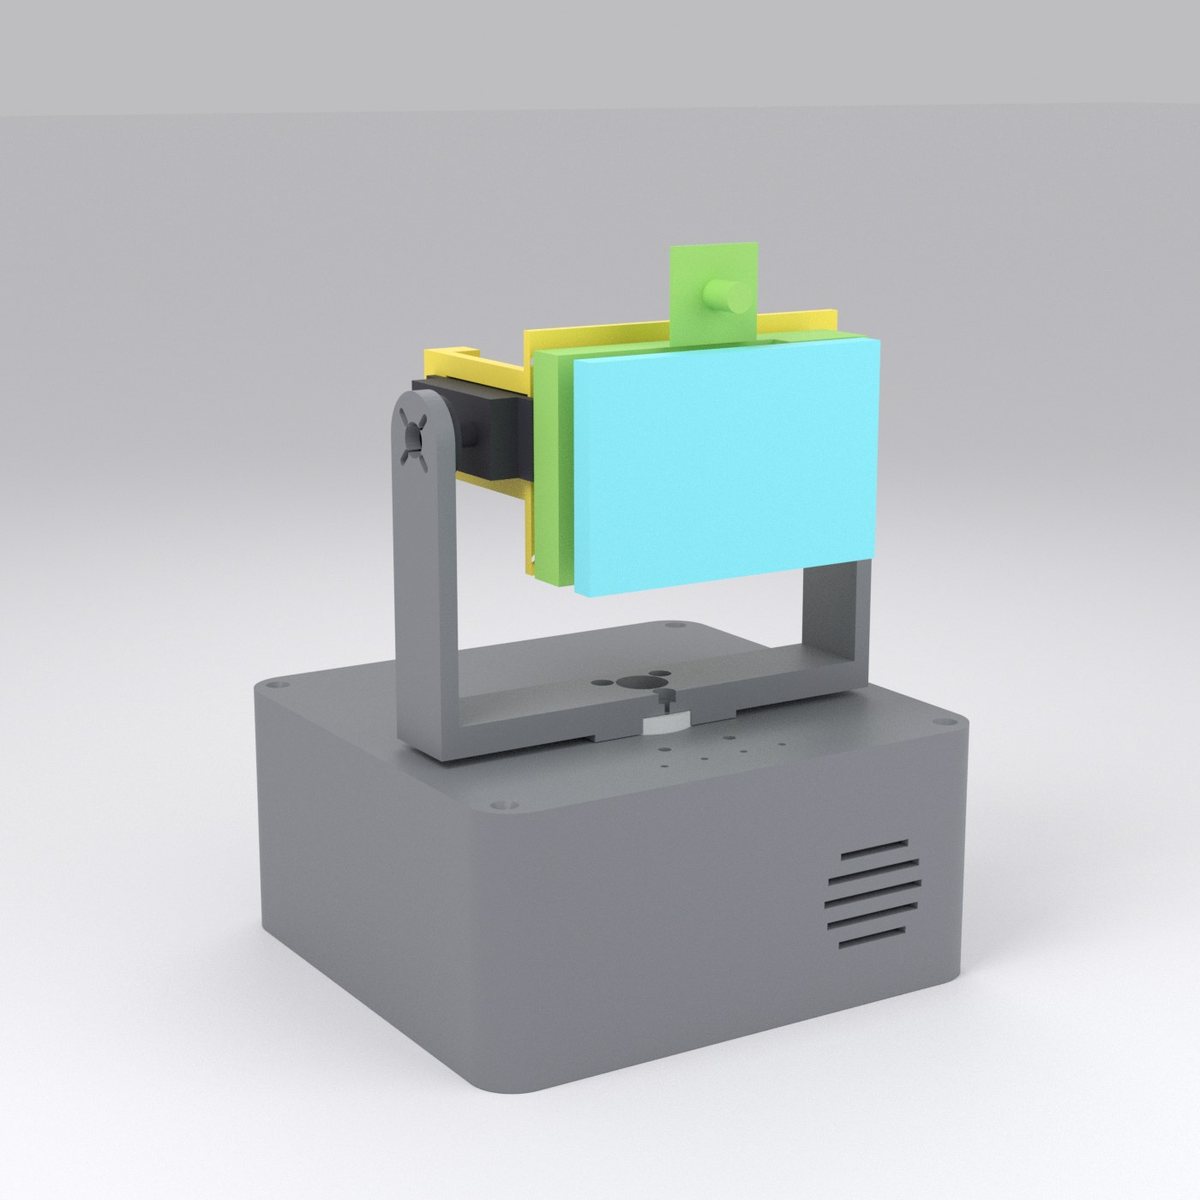
Render del robot cuadrado: cabeza cúbica con pantalla, sobre una horquilla y una base

🤖 Robot cuadrado

Para mesa, no se desplaza. La cabeza es un cubo con una pantalla de 3,5 pulgadas, donde se dibujan los ojos y la boca. Gira casi media vuelta hacia cada lado (casi una vuelta completa en total) e inclina hacia arriba y hacia abajo.

2 servos + pantalla

↔ en el celular, desliza la tabla hacia un lado

ModeloAltura (mm)PiezasCamas (impresiones)Filamento total (g)*Impresión total (h)*Robot armado (g)*
Dinosaurio32938121107441666
Carpincho32639131049421581
Robot cuadrado201148638251020

* estimación por volumen, sin laminador

Los animales quedaron con 33 cm, un poco por encima de la meta de 30 cm: por dentro deben caber la batería, Arduino y Raspberry Pi apilados. Lista de piezas de cada uno: ver en la guía técnica ↓

Cómo se mueven

Por dentro: un esqueleto y la carcasa por encima

El esqueleto oscuro soporta el peso. La carcasa de color solo lo cubre: sale por partes, sin desmontar el esqueleto.

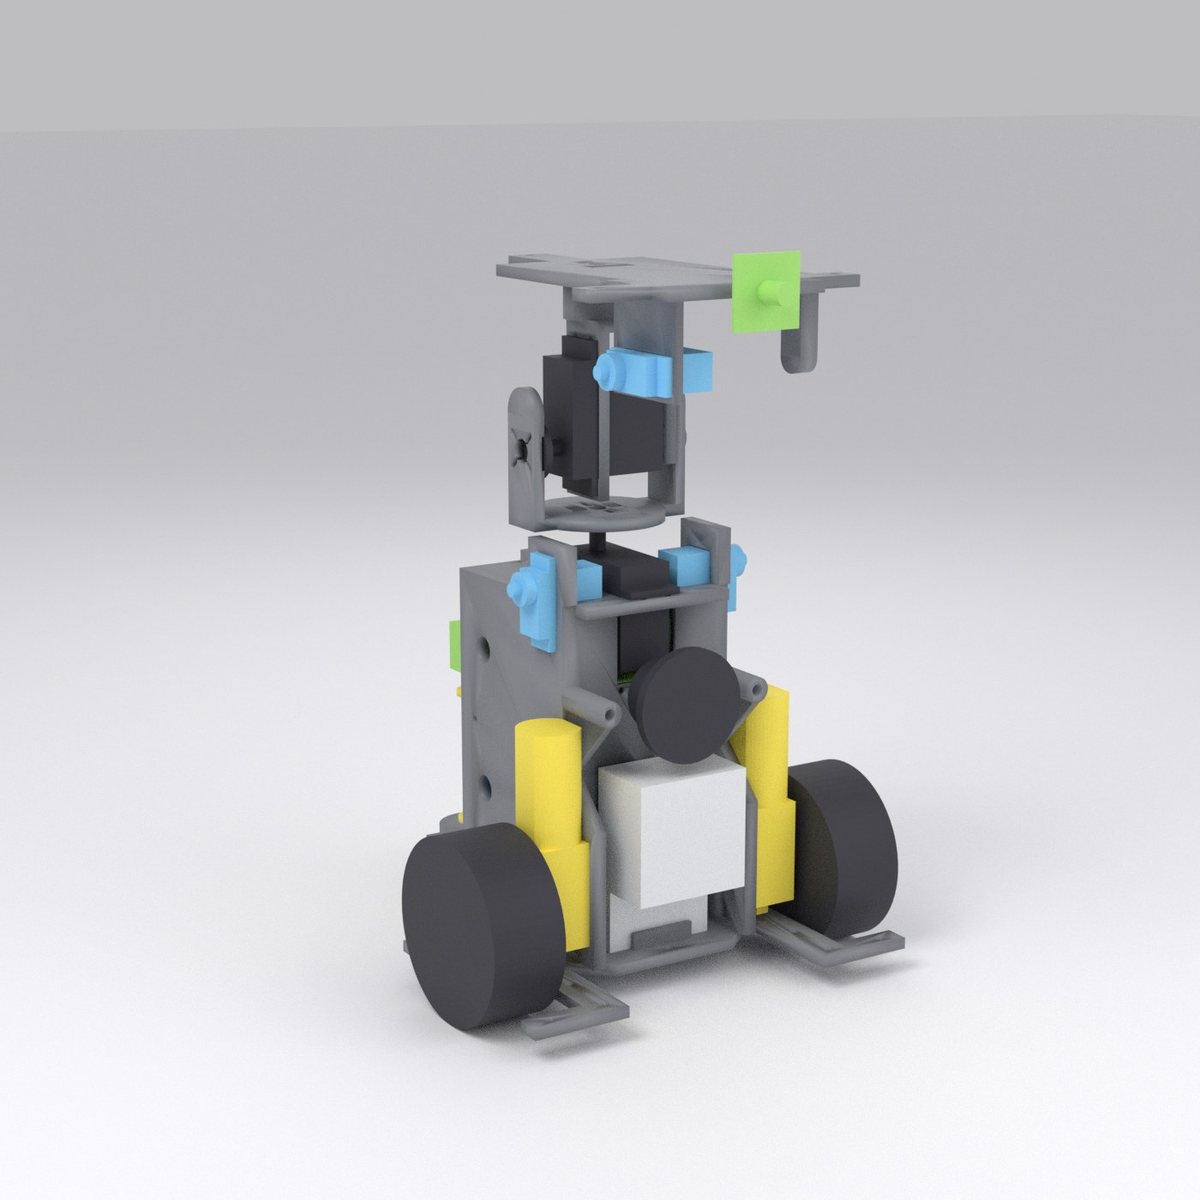
Render solo del esqueleto del dinosaurio: chasis, ruedas, motores, bandejas para las placas y cuello

El esqueleto

Una sola pieza forma el piso, las paredes donde se atornillan los motores y el soporte del cuello. Entre las paredes se insertan, como cajones, las bandejas para Arduino y Raspberry Pi. La batería va debajo de ellas.

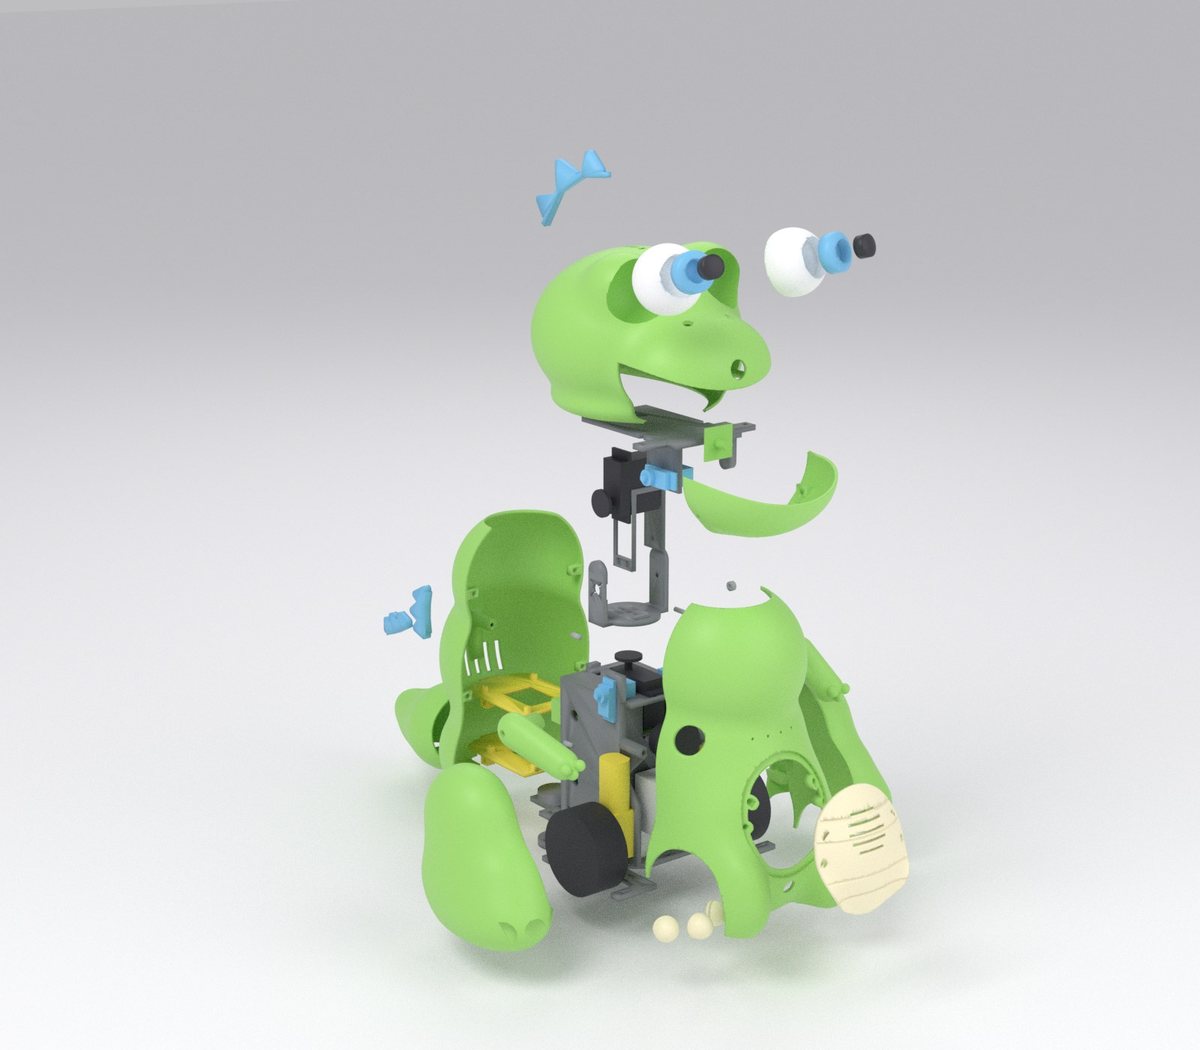
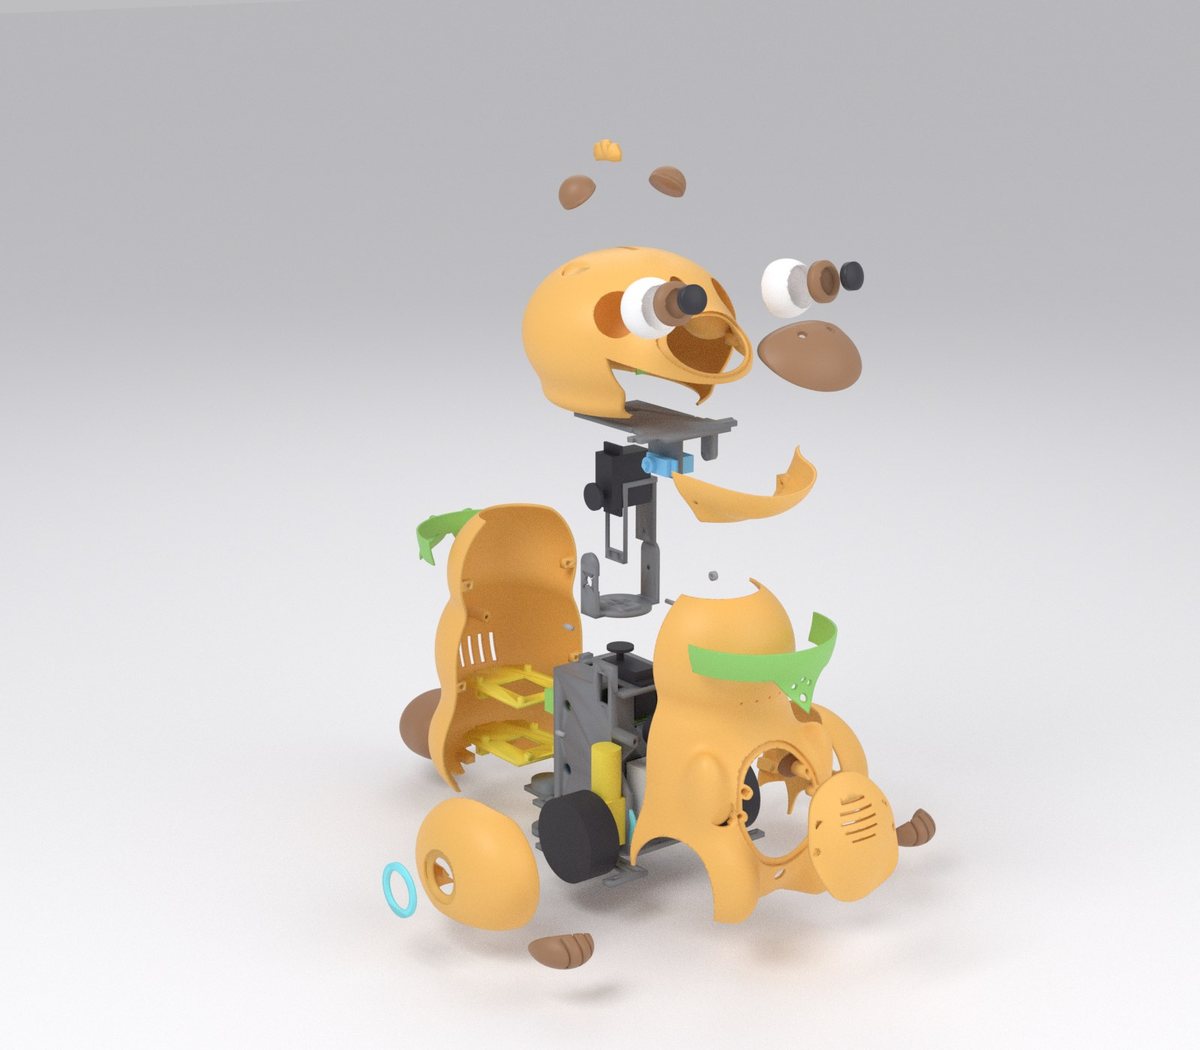
Render de la vista explotada del dinosaurio, con cada pieza separada

La carcasa en partes

El vientre, la espalda, las piernas, la cola y la cabeza son piezas separadas, sujetas con tornillos ocultos. Para acceder a las placas, se quitan la cabeza, la cola y la espalda (7 tornillos), y las bandejas se deslizan hacia atrás como cajones.

Render del carpincho desde cuatro ángulos

Cuello sin cuello

La parte superior del cuerpo es una esfera, y la cabeza es un casco que gira e inclina alrededor de ella con 2 mm de holgura (3 mm en el carpincho). Por eso la cabeza se mueve hacia todos lados sin dejar una abertura.

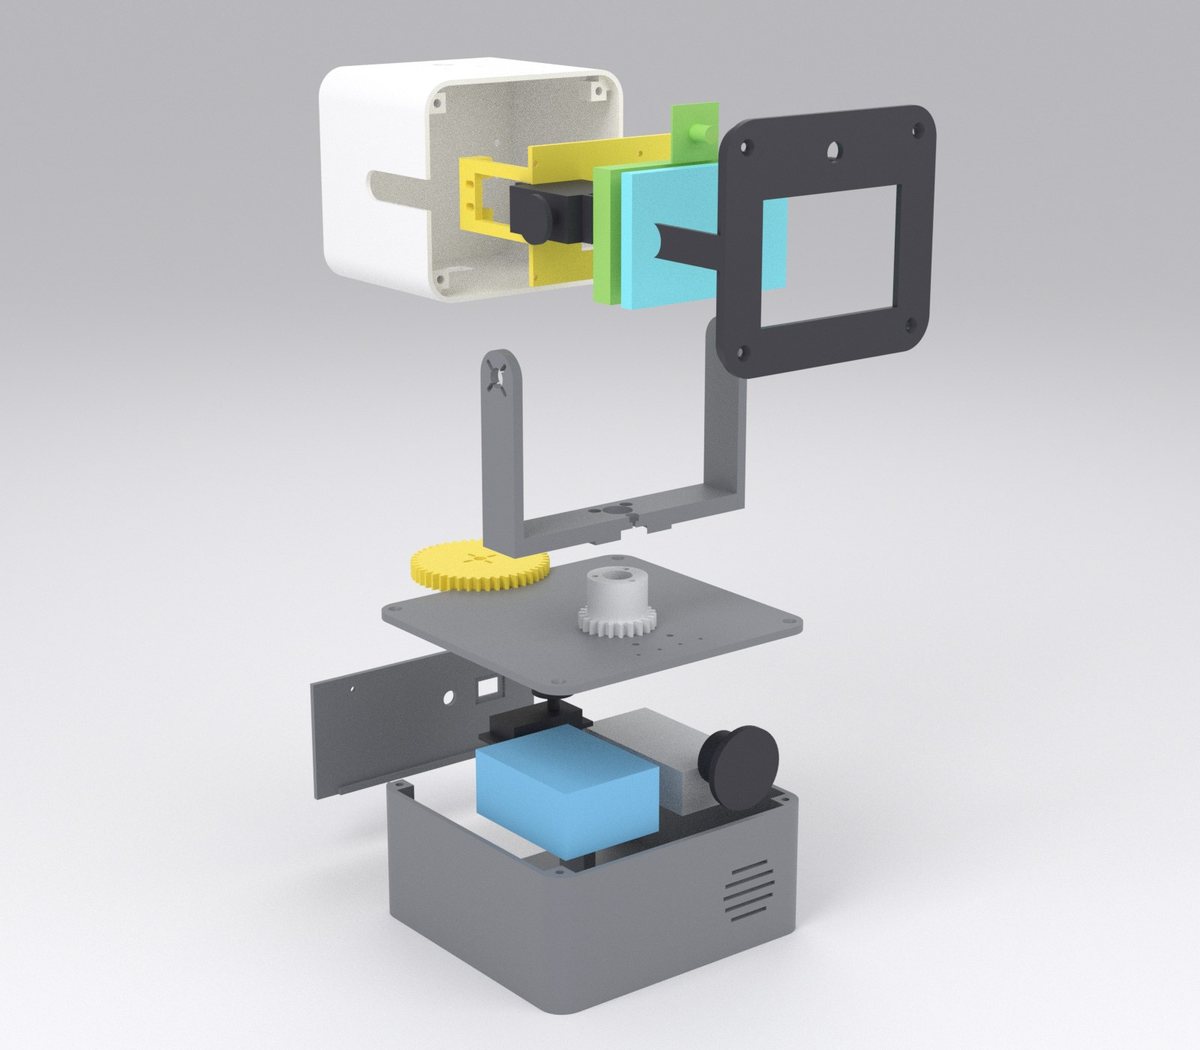
Render de la vista explosionada del robot cuadrado: base, engranajes, horquilla, marco, cabeza y marco de la pantalla

El cuadrado gira casi una vuelta

Un servo común solo gira media vuelta. Dos engranajes impresos duplican ese giro, y los cables suben por dentro del tubo hueco del cuello, sin enredarse.

↔ en el celular, arrastra la tabla hacia un lado

Movimiento (rango verificado sin que ninguna pieza choque con otra)DinosaurioCarpinchoRobot cuadrado
Cabeza hacia los lados±60°±60°±170°
Cabeza hacia abajo y hacia arriba−15° … +20°−15° … +20°−25° … +30°
Boca0 … 18°0 … 18°dibujada en la pantalla
Brazos−15° … +40°quietos—
Desplazamientorueda por el suelorueda por el sueloqueda sobre la mesa

Estos son los límites de la mecánica. Quienes realmente se mueven son los servos, controlados por el programa. Esa es la fase 2.

Lo que se verificó

Verificado antes de gastar filamento

Un script (un programa pequeño) abre los archivos de impresión, arma el robot en la computadora y busca problemas. Estas son las cifras de la última ronda, para los tres modelos juntos.

91piezas para imprimir, todas cerradas y completas en el archivo
0piezas que atraviesan otra, en todas las posiciones probadas
2,35 mmes la pared más delgada medida en las carcasas (la meta era como mínimo 2 mm)
226 mmes la pieza más grande; la cama de la impresora tiene 256 mm

Horas de impresión estimadas por modelo (sin laminador: orden de magnitud)

Dinosaurio~44 h
Carpincho~42 h
Robot cuadrado~25 h

✅ Lo que garantiza el script

  • Cada archivo es un sólido cerrado, de una sola pieza.
  • Todas las piezas caben en la cama de 256 × 256 × 256 mm.
  • Ninguna pieza ocupa el lugar de otra ni de un componente (servo, motor, placa, batería), con la cabeza, la boca y los brazos en los extremos.
  • Cada pieza puede llegar a su lugar: el script coloca una por una, en el orden de montaje, e indica si choca con lo que ya está montado.
  • Ninguna pieza queda suspendida en el aire, y el centro de gravedad cae dentro de los apoyos, con holgura.
  • La prueba también se prueba: una pieza se desplaza 3 mm a propósito y el script debe indicarlo.

⚠️ Lo que solo la impresión puede revelar

  • Nadie ha impreso ni montado estas piezas todavía.
  • El tiempo y el filamento son estimaciones por volumen.
  • Algunas medidas de componentes no tienen una fuente oficial (pestañas de los servos, orificios del controlador del motor). Están marcadas con NC en el archivo cad/parametros.py y en la sección 4 de PLANO.md (en portugués): mide tu pieza con un calibrador y, si es diferente, cambia el número y vuelve a generar las piezas.
  • El script no prueba la resistencia, ni si el destornillador llega a cada tornillo, ni el ajuste de 3 mm de los servos en los brazos y la boca.
Plan de acción

Del archivo al cuerpo del robot armado

Cinco pasos, sin programar nada. Al final tendrás el cuerpo armado, con servos y motores en su lugar; hacer que se mueva es la fase 2.

1
Elige un modeloEl robot cuadrado tiene menos piezas (14), pero requiere Raspberry Pi y pantalla. El dinosaurio y el carpincho tienen unas 38 piezas cada uno, y después puedes cambiar la carcasa de uno por la del otro.
2
Compra lo mínimo para probarUn paquete de insertos M3, algunos tornillos M3 y un cautín bastan para la prueba; para los animales, también necesitas un microservo (el robot cuadrado no usa microservo). El resto (servos, motores con rueda, soporte para baterías, interruptor) son piezas comunes en tiendas de electrónica de Brasil. Los servos y motores se usan ahora solo para comprobar el ajuste: todavía no se moverán.
3
Imprime primero la pieza de pruebaEs una plaquita de 7 cm que prueba en tu impresora el ajuste del microservo, los insertos, los tornillos y el pasador guía. Menos de una hora de impresión que evita tener que volver a hacer una pieza de cinco horas. Si todo encaja, puedes seguir sin instalar nada.
4
Imprime por colorLas piezas ya vienen acostadas en la posición correcta y separadas por color. El esqueleto va en PETG, que resiste más; la carcasa, en PLA.
5
Monta de adentro hacia afueraPrimero el esqueleto con motores y servos, después la carcasa y, por último, la cabeza. El orden, tornillo por tornillo, está en el plan del proyecto.

Los archivos, los comandos y la lista de compras están en la parte técnica: ver en la guía técnica ↓

Palabras de esta página

Si no conoces alguno de estos términos

Servo
Motor pequeño que gira hasta cierto ángulo y se detiene allí. Es el que gira la cabeza y abre la boca.
Arduino y Raspberry Pi
Dos placas electrónicas. Arduino controla los motores y servos; Raspberry Pi es una computadora pequeña que, en la fase 2, se encarga de la voz y la cámara.
Script
Un programa pequeño. Aquí genera las piezas y verifica que estén correctas.
Render
Imagen creada en la computadora a partir del archivo 3D. No es una foto.
PLA y PETG
Dos plásticos de impresión. El PLA ofrece un buen acabado; el PETG soporta más fuerza y calor.
Cama
La base de la impresora. "12 camas" quiere decir 12 impresiones, una tras otra.
Inserto M3
Casquillo de latón con rosca que se inserta en caliente en el plástico para que el tornillo de 3 mm quede bien sujeto.
Pila 18650
Pila recargable de litio, un poco más grande que una pila común.
Driver de motor
Placa pequeña que permite que Arduino encienda e invierta el giro de los motores de las ruedas.
Motor TT
El motor pequeño amarillo con reductora, común en los carritos de robótica.
Shield
Placa que se conecta encima de Arduino para facilitar la conexión de los servos.
Interruptor basculante
El interruptor de encendido y apagado.
Chasis, horquilla y soporte
Piezas del esqueleto: el chasis es la base con las paredes; la horquilla y el soporte son las dos piezas del cuello.
Pan, tilt, horn y CG
Términos que aparecen en el resultado del verificador: pan es girar hacia los lados; tilt es inclinar hacia arriba y hacia abajo; horn es la pieza pequeña que viene sujeta al eje del servo; CG es el centro de gravedad.
Pasador guía
Pasador impreso de 4 mm que alinea la mitad delantera y la trasera del torso. El agujero donde entra es el alojamiento.
NC
No confirmado: medida de un componente sin fuente oficial que tú verificas en tu pieza.
Parte técnica

El kit: para quienes quieren imprimir, cambiar medidas o crear otro modelo

No necesitas esta parte para entender lo anterior.

Qué es el kit

Piezas generadas por código, no dibujadas a mano

Todo sale de un archivo de medidas. Si cambias el servo o la holgura de tu impresora, cambias un número y vuelves a generar las piezas.

📐 Un archivo de medidas

cad/parametros.py guarda las holguras, las medidas de cada componente (con la fuente al lado) y la forma de cada robot.

🔍 Verificador con 9 pruebas

cad/verificar.py lee los STL exportados y rechaza piezas abiertas, piezas demasiado grandes, paredes delgadas, piezas que atraviesan otras, piezas que no pueden entrar en su lugar y robots que se vuelcan.

🦴 Esqueleto común

El chasis, las bandejas, la horquilla y la cuna del cuello usan los mismos archivos en el dinosaurio y el carpincho (pecas/comum/).

Cómo funciona

De las medidas a los archivos de impresión

La piel de los animales es una suma de formas redondeadas convertida en una malla; los agujeros, alojamientos y cortes se hacen encima con operaciones exactas.

cad/parametros.py→ cad/gerar.py→ pecas/<modelo>/stl + 3mf + montagem.json→ cad/verificar.py→ cad/renders.sh

Generar

Crea STL y 3MF de cada pieza, ya orientada para imprimir, el ensamblaje completo (montagem.glb) y la distribución en camas.

Verificar

Monta el robot a partir de los archivos, mueve las articulaciones hasta sus límites, mide las superposiciones por el volumen en común y vuelve a montar pieza por pieza.

Renderizar

Blender produce las imágenes de esta página: ensamblado, explosionado, esqueleto y camas.

Requisitos

Qué necesitas

Para imprimir, basta con la impresora, un laminador y descargar el ZIP. Python y Blender son para quienes van a modificar el proyecto.

Para imprimir

Impresora con cama de 256 mm (el proyecto se dimensionó para la Bambu Lab A1; no cabe en una cama de 220 mm porque la pieza más grande mide 226 mm), filamento PLA y PETG, un laminador como Bambu Studio y los componentes de la lista de compras.

Para generar las piezas

Python 3.12 o posterior (descárgalo de python.org; las versiones de las bibliotecas lo requieren) y git. Las bibliotecas se instalan en un entorno aislado dentro de la carpeta.

# comprueba si ya lo tienes
python3 --version
git --version

Para las imágenes (opcional)

Blender 4. Solo se usa para los renders.

# comprueba si ya lo tienes
blender --version
Guía de uso · paso a paso

Descargar, imprimir y ensamblar

Los comandos son los del repositorio. El orden completo de montaje, con cada tornillo, está en PLANO.md (en portugués).

1

Descarga el proyecto

Los archivos de impresión ya están listos en la carpeta pecas/, en STL y 3MF. Si solo quieres imprimir, descarga el ZIP (unos 80 MB), descomprímelo y abre los archivos en el laminador: no necesitas terminal ni Python. Las carpetas componentes/ solo muestran el contorno de las piezas compradas: no las imprimas.

Descargar todo en ZIP

Si vas a cambiar medidas y generar las piezas de nuevo, puedes clonar el repositorio con git desde una terminal:

git clone https://github.com/inematds/robos-impressos.git
cd robos-impressos
ls pecas/dino/stl pecas/capivara/stl pecas/cubo/stl pecas/comum/stl
2

Imprime la pieza de prueba

Imprime la pieza de prueba y, para el dinosaurio o el carpincho, un pasador guía (pecas/comum/stl/comum-pino-guia.stl). El dibujo de abajo muestra cada agujero visto desde arriba. Junto a la ventana del micro servo hay tres agujeros para insertos (3,9, 4,0 y 4,1 mm) y, en la punta, el agujero más grande, para el eje del motor amarillo (el eje debe girar libremente). En la otra fila están los tres alojamientos del pasador guía (holguras de 0,20, 0,25 y 0,30 mm) y cuatro agujeros para tornillos: M3 de paso libre, M3 que hace rosca en el plástico (M3* en el dibujo), M2,5 y M2. El proyecto usa el agujero de 4,0 mm y el alojamiento de 0,25 mm, los del medio, marcados con un hoyuelo (● en el dibujo). El inserto M3 (el casquillo de latón que se coloca en caliente con un soldador y queda roscado) debe entrar firme; el pasador debe entrar ajustado, sin martillarlo. El micro servo debe entrar en la ventana con la mano, sin forzarlo ni quedar flojo. Los tornillos deben pasar libremente por el agujero M3 de paso libre y hacer rosca en los otros tres. Si todo encaja, continúa. Si el agujero o el alojamiento vecino encaja mejor, o si el servo queda apretado, ajusta la holgura en cad/parametros.py, en el bloque FOLGA (componente para el servo, encaixe para el pasador, inserto_d para el inserto), y vuelve a generar desde el paso 3: solo entonces necesitarás Python.

# abre este archivo en el laminador
pecas/comum/stl/comum-teste-encaixe.stl
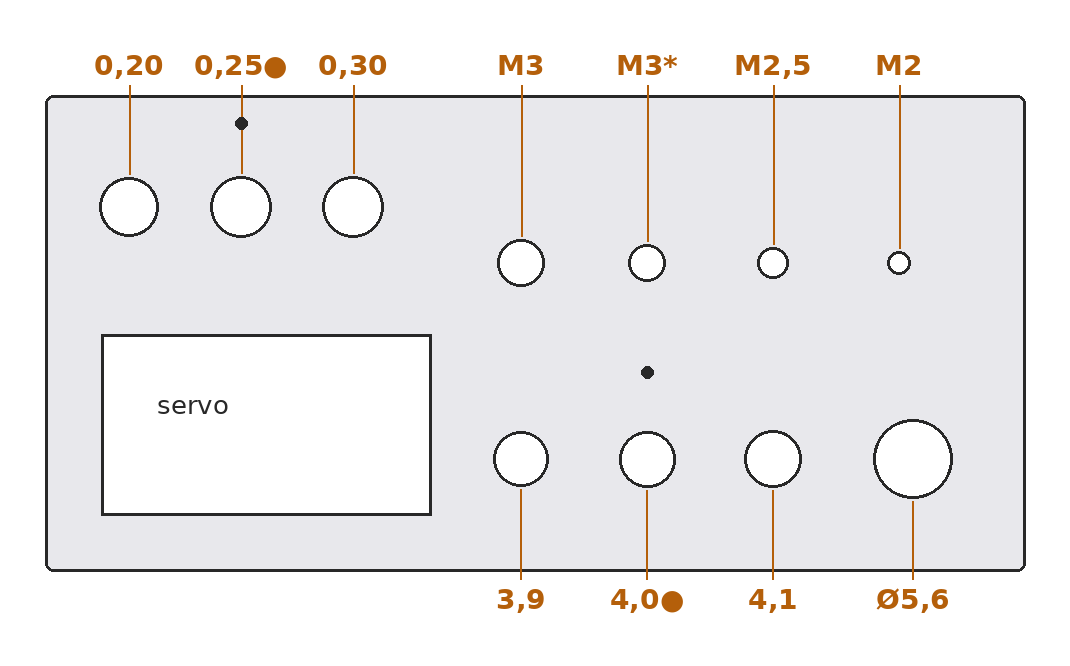
Dibujo de la pieza de prueba vista desde arriba, con la medida de cada agujero

toca el dibujo para ampliarlo

ver la pieza de prueba en GitHub (botón de descarga en la página)

3

Genera y verifica (solo si cambiaste alguna medida)

El primer comando recrea todas las piezas; el segundo ejecuta las 9 pruebas y termina con un error si alguna falla.

python3 -m venv .venv
.venv/bin/pip install -r requirements.txt
# toma pocos minutos
.venv/bin/python cad/gerar.py todos
.venv/bin/python cad/verificar.py todos

Estos comandos son para Linux y macOS. En Windows, usa python en lugar de python3, dir en lugar de ls, .venv\Scripts\pip en lugar de .venv/bin/pip y .venv\Scripts\python en lugar de .venv/bin/python.

4

Imprime las camas

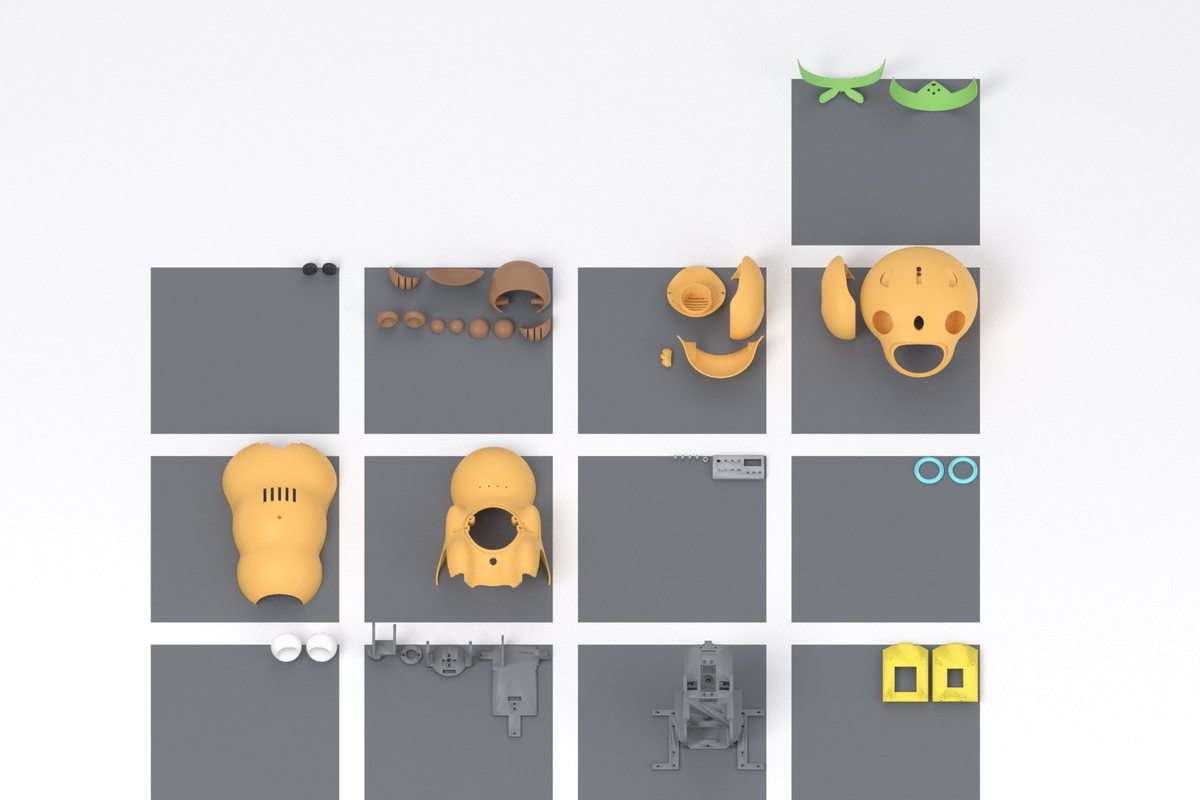
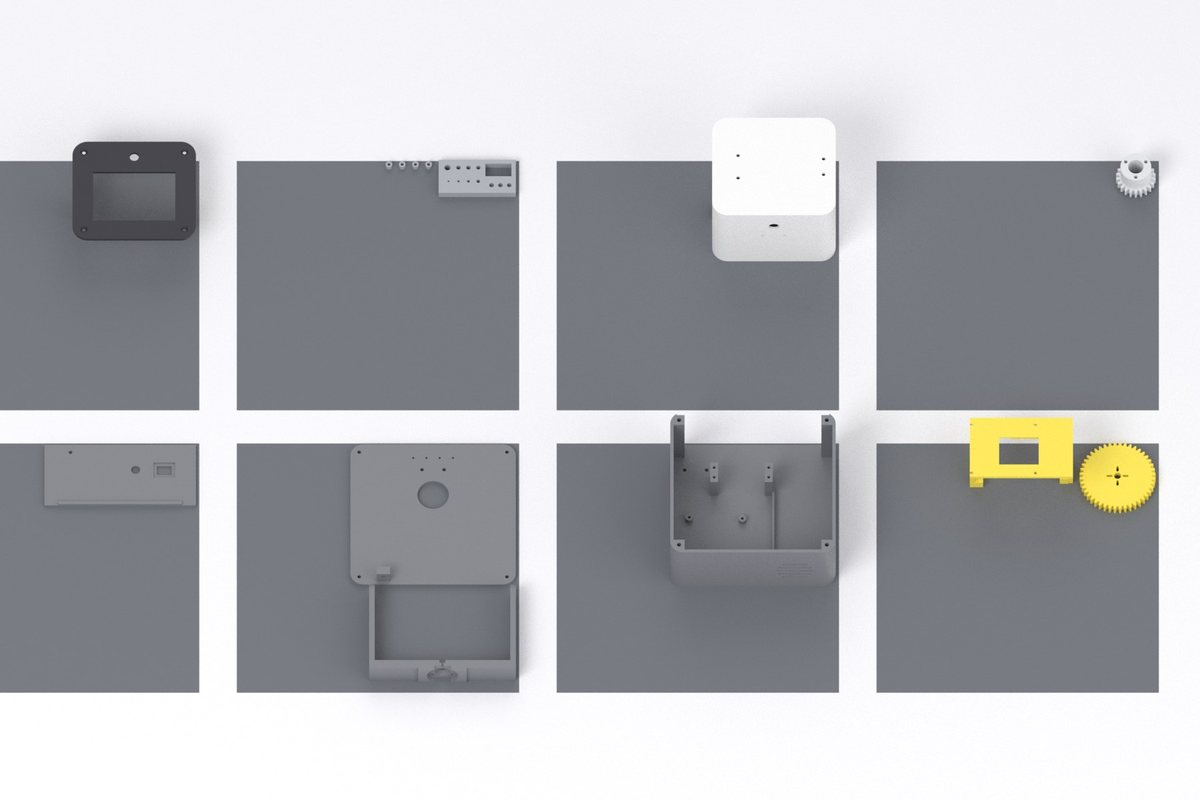
Cada cama de impresión de abajo corresponde a una impresión: las piezas ya están acomodadas, agrupadas por color y material, en un archivo 3MF con la geometría (el archivo no incluye configuración de laminado y todavía no se abrió en un laminador; si el tuyo no lo abre, usa los archivos STL por separado de pecas/<modelo>/stl y de pecas/comum/stl (chasis, bandejas y piezas del cuello de los animales), junto con la tabla). El nombre del archivo es <modelo>-mesa-NN-material-cor.3mf. Punto de partida aún no probado: capa de 0,2 mm, boquilla de 0,4 mm, 3 paredes y 15 % de relleno. Las carcasas redondeadas requieren soportes tipo árbol; el esqueleto se imprime sin soportes, excepto berco-tilt. La pieza de prueba y los pasadores guía se repiten en la cama gris: si ya los imprimiste, quítalos de la placa. Los colores son solo visuales: lo mínimo es un rollo de PETG para el esqueleto y uno de PLA para la carcasa. En las tablas, mesa-cabeca es el nombre de una pieza (la que sostiene la cabeza por dentro).

# un archivo 3MF por cama de impresión, en cada modelo
pecas/dino/mesas/     pecas/capivara/mesas/     pecas/cubo/mesas/

🦖 Dinosaurio
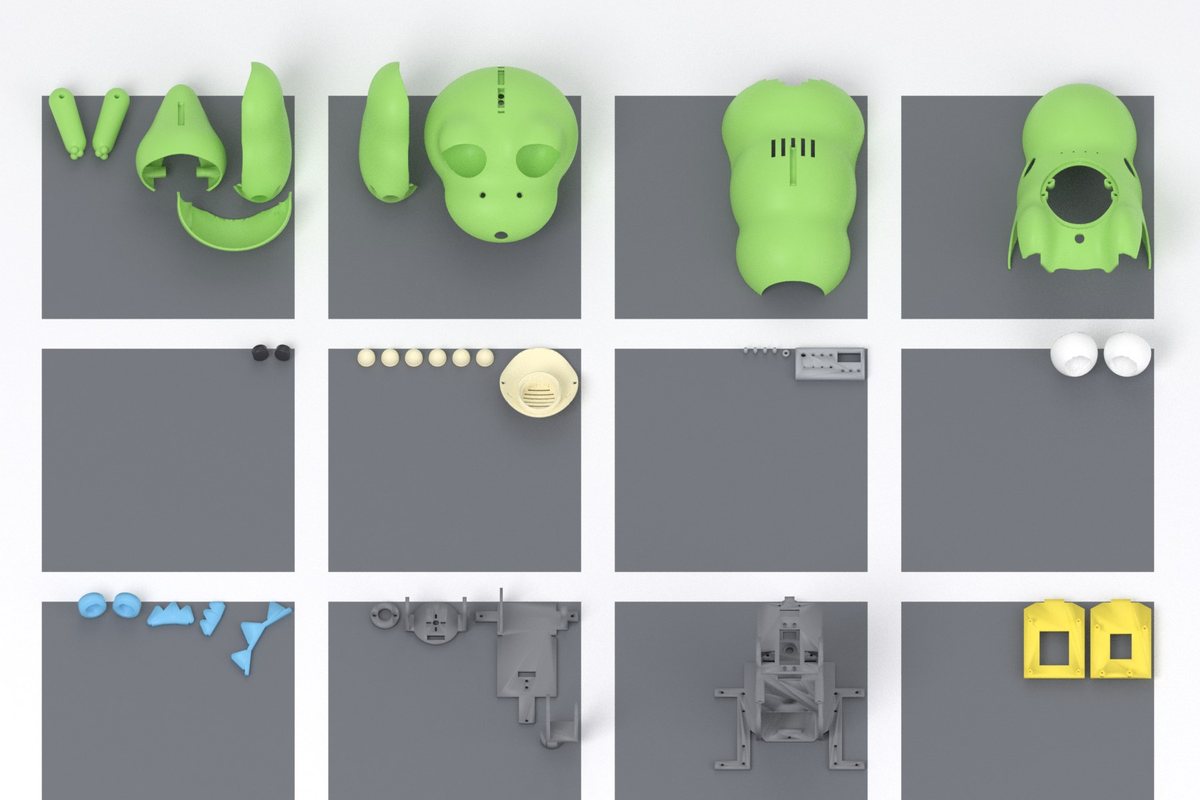
Render de las camas de impresión, con las piezas acomodadas y separadas por color

↔ en el celular, desliza la tabla hacia un lado

CamaMaterialColorPieza
1PETGamarillobandeja-uno, bandeja-pi
2PETGgrafitochassi
3PETGgrafitomesa-cabeca, garfo-pescoco, capa-esfera, berco-tilt
4PLAazulcrista-cabeca, crista-cauda, crista-costas, iris, iris-esq
5PLAblancoolho, olho-esq
6PLAgristeste-encaixe, bucha-eixo, pino-guia ×4
7PLAcremabarriga, unha ×6
8PLAnegropupila, pupila-esq
9PLAverdetorso-frente
10PLAverdetorso-costas
11PLAverdecranio, perna-dir
12PLAverdeperna-esq, cauda, braco-dir, braco-esq, mandibula

🦫 Carpincho

Render de las camas de impresión, con las piezas acomodadas y separadas por color

↔ en el celular, desliza la tabla hacia un lado

CamaMaterialColorPieza
1PETGamarillobandeja-uno, bandeja-pi
2PETGgrafitochassi
3PETGgrafitomesa-cabeca, garfo-pescoco, capa-esfera, berco-tilt
4PLAblancoolho, olho-esq
5PLAcianaro ×2
6PLAgristeste-encaixe, bucha-eixo, pino-guia ×4
7PLAnaranjatorso-frente
8PLAnaranjatorso-costas
9PLAnaranjacranio, coxa-dir
10PLAnaranjacoxa-esq, barriga, mandibula, topete
11PLAmarrónrabo, focinho, pata-dir, pata-esq, orelha ×2, mao ×2, iris, iris-esq
12PLAnegropupila, pupila-esq
13PLAverdebandana-frente, bandana-costas

🤖 Robot cuadrado

Render de las camas de impresión, con las piezas acomodadas y separadas por color

↔ en el celular, desliza la tabla hacia un lado

CamaMaterialColorPieza
1PETGamarilloengrenagem-servo, quadro-cabeca
2PETGgrafitobase
3PETGgrafitotampa-base, garfo
4PETGgrafitoporta-traseira
5PETGplatatubo-pescoco
6PLAblancocabeca-corpo
7PLAgristeste-encaixe, espacador-pi ×4
8PLAnegrocabeca-face
5

Ensambla uno de los animales

Resumen del orden para el dinosaurio y el carpincho:

  1. Coloca los insertos M3 en caliente en las piezas.
  2. Atornilla los dos motores por fuera a las paredes del chasis (la pieza oscura grande, que es el esqueleto), con el motor hacia arriba.
  3. Sujeta la esfera de apoyo con la tapa, por debajo, y encaja el interruptor de encendido y apagado en la base.
  4. Monta el servo que gira la cabeza en la parte superior del chasis; después, la horquilla, el segundo servo y la cuna (las dos piezas del cuello).
  5. En el dinosaurio, coloca ahora los dos micro servos de los brazos en las ventanas de las paredes.
  6. Coloca la batería, el controlador del motor y las bandejas de las placas.
  7. Cierra el torso por delante y solo entonces encaja las ruedas por los lados.
  8. Panel del vientre, espalda, piernas o muslos, cola.
  9. Monta la cabeza sobre la mesa de trabajo (la pieza mesa-cabeca entra por debajo del cráneo; después, el servo de la boca, la mandíbula y los ojos) y bájala completa sobre el cuello: dos tornillos por arriba.
  10. La cresta de la cabeza (o el copete) y la cresta de la espalda cubren tornillos: encájalas a presión, sin pegamento. Las uñas, orejas, manos y la bandana se pueden pegar.
  11. En el dinosaurio, coloca los brazos al final, en los micro servos.
  12. Son 20 pasos en PLANO.md (en portugués), sección 6.
6

O monta el robot cuadrado

Resumen del orden:

  1. Servo en el piso de la base y Arduino al lado; después, el engranaje grande encima del servo.
  2. Batería por la puerta trasera.
  3. Tubo del cuello por debajo de la tapa, y la tapa en la base.
  4. Soporte en forma de horquilla encima del tubo, con tres tornillos largos.
  5. Raspberry Pi, pantalla y el segundo servo en el marco de la cabeza.
  6. Carcasa de la cabeza por detrás, marco de la pantalla por delante.
  7. Cabeza entre los brazos del soporte en forma de horquilla y la puerta trasera.

🦖 Dinosaurio — piezas para imprimir

↔ en el celular, desliza la tabla hacia un lado

PiezaTamaño en la cama (mm)Cant.MaterialColorSoportesFilamento (g)*Tiempo (h)*
torso-frente145 × 226 × 961PLAverdesí1224.7
torso-costas145 × 226 × 741PLAverdesí1365.2
barriga79 × 87 × 261PLAcremasí241.0
crista-costas47 × 27 × 61PLAazulno50.3
pino-guia (común)4 × 4 × 94PLAgrisno00.3
perna-dir60 × 127 × 1131PLAverdeno552.1
perna-esq60 × 127 × 1131PLAverdeno552.1
unha18 × 18 × 136PLAcremano131.0
cauda92 × 112 × 691PLAverdeno552.1
crista-cauda26 × 38 × 61PLAazulno40.2
cranio156 × 184 × 1201PLAverdesí1877.1
mandibula116 × 59 × 491PLAverdesí261.1
mesa-cabeca104 × 138 × 361PETGgrafitono411.6
crista-cabeca61 × 83 × 61PLAazulno70.4
olho48 × 38 × 481PLAblancono180.8
olho-esq48 × 38 × 481PLAblancono180.8
iris29 × 19 × 291PLAazulno50.3
iris-esq29 × 19 × 291PLAazulno50.3
pupila17 × 13 × 181PLAnegrono20.1
pupila-esq17 × 13 × 181PLAnegrono20.1
bucha-eixo (común)7 × 7 × 31PLAgrisno00.1
braco-dir38 × 73 × 311PLAverdesí160.7
braco-esq38 × 73 × 311PLAverdesí160.7
chassi (común)152 × 190 × 1481PETGgrafitono2067.6
capa-esfera (común)29 × 29 × 61PETGgrafitono30.2
bandeja-uno (común)61 × 90 × 161PETGamarillono190.8
bandeja-pi (común)61 × 90 × 161PETGamarillono160.7
garfo-pescoco (común)65 × 48 × 511PETGgrafitono170.7
berco-tilt (común)38 × 23 × 771PETGgrafitosí150.6
teste-encaixe (común)70 × 34 × 81PLAgrisno150.6
Total38110744

* estimación por volumen, sin laminador

🦫 Carpincho — piezas para imprimir

↔ en el celular, desliza la tabla hacia un lado

PiezaTamaño en la cama (mm)Cant.MaterialColorSoportesFilamento (g)*Tiempo (h)*
torso-frente156 × 226 × 961PLAnaranjasí1335.0
torso-costas156 × 226 × 741PLAnaranjasí1395.3
barriga79 × 87 × 291PLAnaranjasí261.1
bandana-frente119 × 47 × 601PLAverdesí90.4
bandana-costas119 × 38 × 671PLAverdesí100.5
mao20 × 20 × 112PLAmarrónno50.3
pino-guia (común)4 × 4 × 94PLAgrisno00.3
coxa-dir46 × 119 × 821PLAnaranjasí371.5
coxa-esq46 × 119 × 821PLAnaranjasí371.5
aro40 × 40 × 32PLAcianno40.3
pata-dir44 × 37 × 251PLAmarrónno100.5
pata-esq44 × 37 × 251PLAmarrónno100.5
rabo84 × 72 × 501PLAmarrónsí341.4
cranio160 × 185 × 1141PLAnaranjasí1796.8
mandibula119 × 58 × 441PLAnaranjasí210.8
focinho79 × 41 × 401PLAmarrónsí120.5
mesa-cabeca98 × 140 × 331PETGgrafitono401.5
orelha28 × 28 × 152PLAmarrónno90.5
topete16 × 26 × 61PLAnaranjano20.2
olho42 × 29 × 421PLAblancono130.6
olho-esq42 × 29 × 421PLAblancono130.6
iris30 × 15 × 301PLAmarrónno50.2
iris-esq30 × 15 × 301PLAmarrónno50.2
pupila21 × 11 × 211PLAnegrono20.2
pupila-esq21 × 11 × 211PLAnegrono20.2
bucha-eixo (común)7 × 7 × 31PLAgrisno00.1
chassi (común)152 × 190 × 1481PETGgrafitono2067.6
capa-esfera (común)29 × 29 × 61PETGgrafitono30.2
bandeja-uno (común)61 × 90 × 161PETGamarillono190.8
bandeja-pi (común)61 × 90 × 161PETGamarillono160.7
garfo-pescoco (común)65 × 48 × 511PETGgrafitono170.7
berco-tilt (común)38 × 23 × 771PETGgrafitosí150.6
teste-encaixe (común)70 × 34 × 81PLAgrisno150.6
Total39104942

* estimación por volumen, sin laminador

🤖 Robot cuadrado — piezas para imprimir

↔ en el celular, desliza la tabla hacia un lado

PiezaTamaño en la cama (mm)Cant.MaterialColorSoportesFilamento (g)*Tiempo (h)*
base150 × 144 × 661PETGgrafitono2208.1
tampa-base150 × 144 × 181PETGgrafitono943.5
porta-traseira137 × 62 × 51PETGgrafitono321.3
tubo-pescoco36 × 36 × 281PETGplatano150.6
engrenagem-servo69 × 69 × 81PETGamarillono230.9
garfo133 × 92 × 241PETGgrafitono401.6
quadro-cabeca94 × 60 × 551PETGamarillono301.2
cabeca-corpo112 × 100 × 891PLAblancono1355.1
cabeca-face112 × 100 × 431PLAnegrono341.3
espacador-pi6 × 6 × 54PLAgrisno00.3
teste-encaixe (común)70 × 34 × 81PLAgrisno150.6
Total1463825

* estimación por volumen, sin laminador

Lista de compras

↔ en el celular, arrastra la tabla hacia un lado

ArtículoDinosaurioCarpinchoRobot cuadrado
Servo estándar MG996R222
Microservo SG90 o MG90S31—
Motor TT amarillo 1:48 con rueda de 65 mm22—
Esfera de acero de 16 mm11—
Soporte para 2 baterías 18650, con las baterías111
Interruptor basculante pequeño (KCD11)111
Raspberry Pi 4 o 5opcionalopcional1
Pantalla de 3,5 pulgadas para Raspberry Pi, modelo MPI3501 (encaja en los pines de la placa; una pantalla HDMI no sirve)——1
Controlador de motor L298N11—
Insertos M3 para colocar en caliente (5,7 mm de largo, para agujero de 4,0 mm)252514
Tornillos M3 de 6 a 25 mm, tuercas y arandelas M3 (y algunos M2,5)kitkitkit
Arduino Uno con shield de servosopcionalopcionalopcional
4 patas de goma adhesivas——4

En la fase 1 no se conecta nada: Arduino y Raspberry Pi solo sirven para comprobar el ajuste, por eso son opcionales (en el robot cuadrado, la Raspberry Pi sostiene la pantalla). Tornillos fuera del kit común: para los animales, 2 M3×12 de cabeza plana y 4 M2,5×8; para el robot cuadrado, 3 M3×35, 8 M3×10 de cabeza plana y 4 M2,5×12. En M3×12, 3 es el diámetro y 12 el largo, en milímetros. La lista completa está en PLANO.md (en portugués), sección 3; las cantidades por paso están en la sección 6.

Costo estimado de los componentes, incluido Arduino y el shield, sin la impresora ni el filamento: R$ 330 a 560 por animal. Para el robot cuadrado, R$ 260 a 430 más Raspberry Pi y la pantalla, que son obligatorios en ese modelo (costo adicional estimado de R$ 490 a 850). Precios de tiendas brasileñas en noviembre de 2026; es una estimación.

Herramientas: soldador (para los insertos), destornillador Phillips pequeño, llave Allen de 2,5 mm, calibrador (para medir tus componentes) y pegamento instantáneo.

Ten cuidado con las pilas 18650: son de litio. Usa un soporte y un cargador adecuados, no dejes que los polos entren en contacto con metal y no las cargues sin supervisión, especialmente si hay niños cerca.
Ejemplos

Así quedan las piezas

Renders generados por el propio proyecto.

Dinosaurio en cuatro ángulos
Carpincho en vista explosionada
Carpincho abierto: la misma estructura del dinosaurio por dentro
Robot cuadrado en cuatro ángulos
Estructura del robot cuadrado sin la carcasa
Robot cuadrado sin la carcasa de la cabeza: marco, Raspberry Pi y pantalla

Salida del verificador

Resumen de lo que muestra el script, en portugués. El texto completo está en pecas/verificacao-saida.txt.

== dino
  [PASSOU] 1 contagem: 30 peças distintas, 38 no total (esperado 38); faltando 0; sobrando 0
  [PASSOU] 2 malha: 30 STL fechados, 1 corpo cada
  [PASSOU] 3 mesa: todas cabem em 256 x 256 x 256 mm; maior dimensão 226.4 mm (torso-frente)
  [PASSOU] 4 parede: torso 2.36–2.41 mm; cabeça 2.36–2.42 mm; perna 2.35–2.41 mm; cauda 2.35–2.41 mm (mínimo exigido 2.0)
  [PASSOU] 5 interferência: 54 sólidos (37 impressos + 17 componentes), 12 poses, 0 sobreposições; 2 encaixe(s) previsto(s) fora da conta: motor-tt-dir x roda-dir (eixo do motor entra no cubo da roda); motor-tt-esq x roda-esq (eixo do motor entra no cubo da roda)
  [PASSOU] 6 teste negativo: 'chassi' deslocada 3 mm em X → 13 sobreposições acusadas (tem que ser > 0)
  [PASSOU] 7 peça solta: as 37 peças montadas encostam (≤ 1.5 mm) em outra
  [PASSOU] 8 equilíbrio: massa estimada 1666 g; CG neutro em x=0.1 y=-26.1 z=118.2 mm, margem 26.1 mm (tomba com 12°); pior pose 'tilt-baixo': margem 22.1 mm (11°); mínimo exigido 10 mm
  [PASSOU] 9 caminho: 31 passos (montagem + abertura para manutenção), cada peça entra ou sai pela direção declarada sem atravessar o que está montado
== capivara
  [PASSOU] 1 contagem: 33 peças distintas, 39 no total (esperado 39); faltando 0; sobrando 0
  [PASSOU] 2 malha: 33 STL fechados, 1 corpo cada
  [PASSOU] 3 mesa: todas cabem em 256 x 256 x 256 mm; maior dimensão 226.4 mm (torso-frente)
  [PASSOU] 4 parede: torso 2.36–2.41 mm; cabeça 2.36–2.41 mm; coxa 2.36–2.40 mm; rabo 2.36–2.41 mm (mínimo exigido 2.0)
  [PASSOU] 5 interferência: 53 sólidos (38 impressos + 15 componentes), 8 poses, 0 sobreposições; 2 encaixe(s) previsto(s) fora da conta: motor-tt-dir x roda-dir (eixo do motor entra no cubo da roda); motor-tt-esq x roda-esq (eixo do motor entra no cubo da roda)
  [PASSOU] 6 teste negativo: 'chassi' deslocada 3 mm em X → 12 sobreposições acusadas (tem que ser > 0)
  [PASSOU] 7 peça solta: as 38 peças montadas encostam (≤ 1.5 mm) em outra
  [PASSOU] 8 equilíbrio: massa estimada 1581 g; CG neutro em x=-0.0 y=-24.9 z=117.4 mm, margem 24.9 mm (tomba com 12°); pior pose 'tilt-baixo': margem 21.0 mm (10°); mínimo exigido 10 mm
  [PASSOU] 9 caminho: 27 passos (montagem + abertura para manutenção), cada peça entra ou sai pela direção declarada sem atravessar o que está montado
== cubo
  [PASSOU] 1 contagem: 11 peças distintas, 14 no total (esperado 14); faltando 0; sobrando 0
  [PASSOU] 2 malha: 11 STL fechados, 1 corpo cada
  [PASSOU] 3 mesa: todas cabem em 256 x 256 x 256 mm; maior dimensão 150.0 mm (base)
  [PASSOU] 4 parede: modelo sem casca orgânica (paredes são sólidos exatos ≥ 2,4 mm)
  [PASSOU] 5 interferência: 22 sólidos (13 impressos + 9 componentes), 9 poses, 0 sobreposições; 1 encaixe(s) previsto(s) fora da conta: engrenagem-servo x servo-pan MG996R (horn do servo fica no rebaixo da engrenagem)
  [PASSOU] 6 teste negativo: 'quadro-cabeca' deslocada 3 mm em X → 1 sobreposições acusadas (tem que ser > 0)
  [PASSOU] 7 peça solta: as 13 peças montadas encostam (≤ 1.5 mm) em outra
  [PASSOU] 8 equilíbrio: massa estimada 1020 g; CG neutro em x=-2.2 y=5.0 z=74.5 mm, margem 59.0 mm (tomba com 38°); pior pose 'pan+37': margem 58.8 mm (38°); mínimo exigido 10 mm
  [PASSOU] 9 caminho: 12 passos (montagem + abertura para manutenção), cada peça entra ou sai pela direção declarada sem atravessar o que está montado
Preparado para la fase 2

Ya existe un lugar para cada cosa

La fase 2 (escuchar, hablar, ver, caminar sin chocar, saber dónde está) no se ha realizado. La mecánica ya tiene espacio, orificios y paso para los cables.

↔ en el celular, arrastra la tabla hacia un lado

Componente de la fase 2Dinosaurio y carpinchoRobot cuadrado
Raspberry Pi y Arduino juntosdos bandejas en el rack, una encima de la otra; ranuras de ventilación en la parte traseraRaspberry Pi en la cabeza, Arduino en la base
Micrófonos4 orificios en el pecho4 orificios en la parte superior de la cabeza y 4 en la tapa de la base
Altavoz de 40 mmanillo por dentro del panel del vientre; las ranuras del panel forman la rejillaanillo y rejilla en la parte delantera de la base
Cámara del Raspberry Pipilares dentro del hocico (dinosaurio) o de la frente (carpincho); se mueve junto con la cabezapilares detrás del marco, por encima de la pantalla
Sensores de distancia y de escalón, medidor del giro de las ruedas (encoder), sensor de inclinación (IMU)ventana al frente, 4 pares de agujeros en el piso, 12 mm libres por encima de cada motor, 2 agujeros en la parte superior del chasis2 pares de agujeros en el piso de la base
LiDAR pequeño (sensor láser que mide la habitación alrededor)no cabe con visión de 360°: la cabeza lo tapacabe en la parte superior plana de la cabeza
Batería más grande y recargacompartimento de 58 × 114 × 23 mm que se abre por detrás; orificio inferior para el conector de carga, para recargar sin abrirpuerta trasera con el interruptor y el conector de carga
Roadmap

Dónde está el proyecto

Sin prometer una fecha.

Hecho
Fase 1 en la computadoraTres modelos generados con código, verificados mediante un script, con renders y lista de piezas.
Pendiente
Imprimir y montarImprimir la pieza de prueba, medir los componentes reales, corregir las medidas sin una fuente de referencia y montar el primer robot.
Fase 2
Electrónica, voz, visión e IACableado, programa de los servos, comando de voz, cámara, sensores y navegación por la casa.