E1 · La mano del G1
5 minEjecuta el mao.py y verifica los 7 GDL de las dos manos.
Listo cuando: python3 kit/mao.py | tail -1 → dedos tocando o objeto: 3/3 · estimativa do modelo, não medida no robô.
Clase 6 · 15 min
El cuerpo completo camina, se equilibra e imita; a la hora de agarrar, todo depende de una mano con pocos grados de libertad y casi nada de tacto. En esta clase cuentas las articulaciones de la mano del G1 en el modelo, la comparas con dos manos de investigación y mides un agarre simulado, sabiendo qué es ese número y qué no es.
Comenzar la clase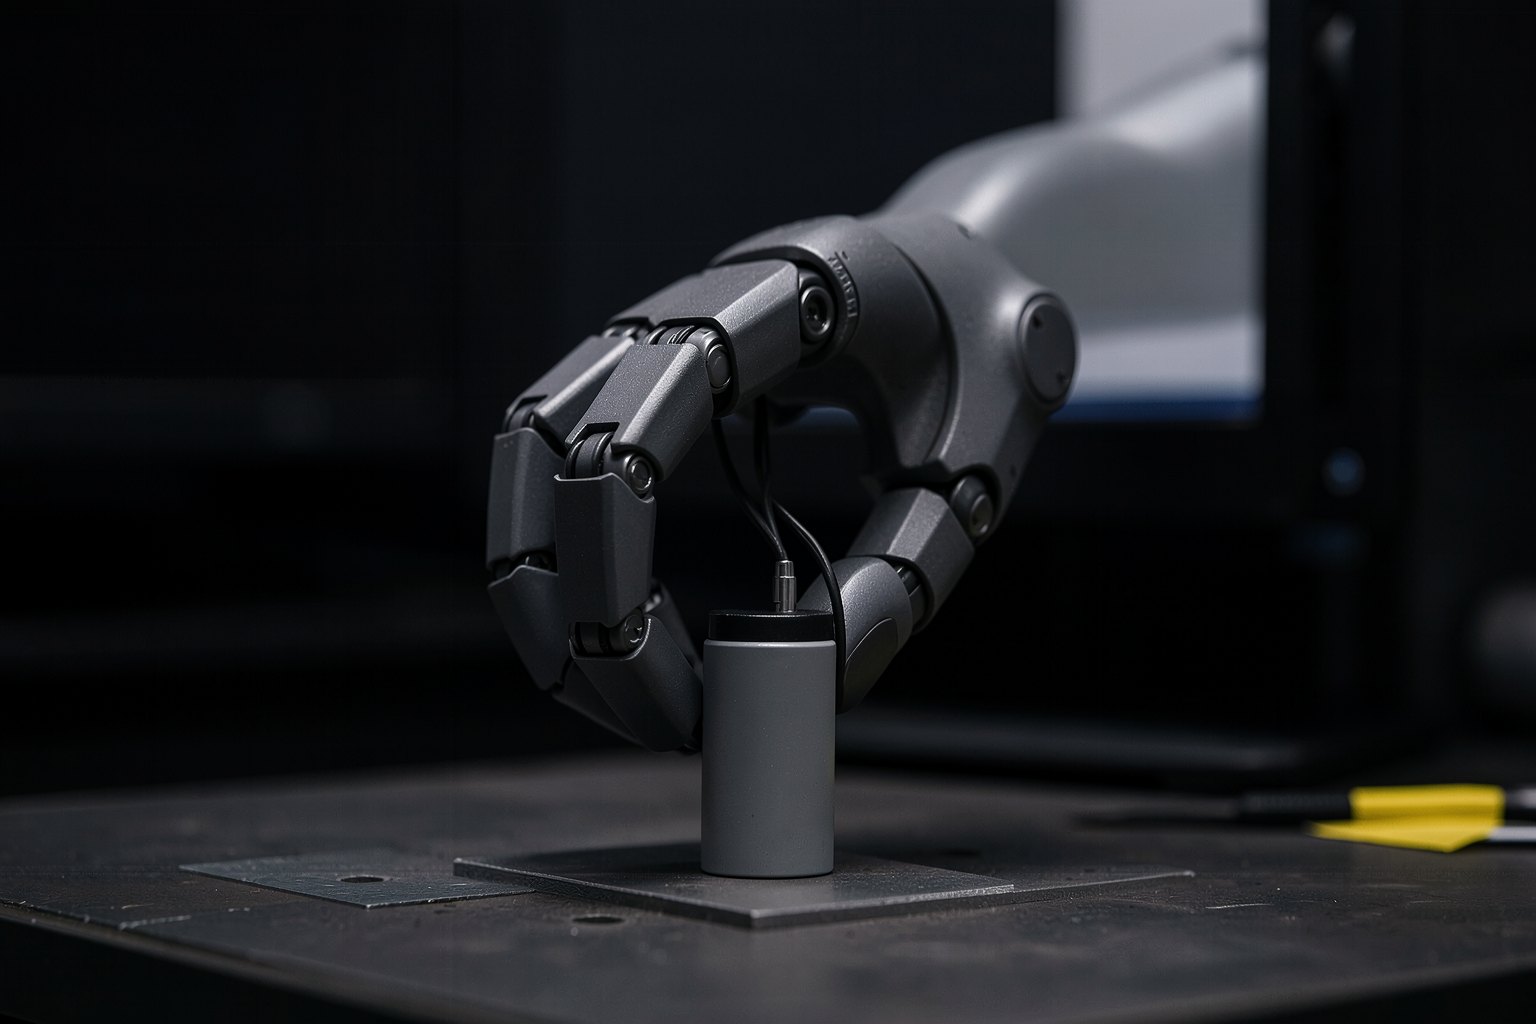
Objetivo: contar los grados de libertad de la mano del G1, compararla con otras manos y medir un agarre simulado en el modelo.
Haz clic en cada bloque.
Pocos grados de libertad y poco tacto: aquí es donde las tareas finas todavía fallan.
Haz clic en cada grupo.
Unitree Dex3-1: 7 GDL, táctil opcional, en el paquete del G1 EDU (hecho, unitree.com/g1).
En el modelo: las dos manos del G1 del Menagerie, con límites y torque declarados.
LEAP Hand: 16 GDL, un actuador por articulación. Shadow Hand: 24 articulaciones y 20 actuadores, porque algunos dedos tienen articulaciones acopladas por tendón.
Los dos modelos están en el Menagerie: basta con agregar la carpeta al sparse-checkout.
Inspire RH56H1: 6 actuadores y 11 articulaciones, 260 puntos táctiles, unos US$ 4.500–5.780 en reventa (reportado). Sharpa Wave: 22 GDL, más de 1.000 sensores por punta de dedo, unos US$ 20 mil (reportado, CES 2026).
La mano del Optimus no tiene datos verificados por la investigación de la formación. El precio de una mano varía según la versión y el revendedor; nada de esto es una recomendación de compra.
El mao.py cuenta las articulaciones de cada mano en el MJCF, lee el torque declarado y cierra la mano derecha sobre un cilindro fijo de 4 cm, con la pelvis en el pórtico. Lee la fuerza normal de contacto de cada dedo después de 2 s.
F=${FTH:-$HOME/fth}; cd $F/corpo-inteiro && . $F/.venv/bin/activate
python3 kit/mao.py; echo "saída: $?"FECHAR = {"right_hand_index_0_joint": 1.57, "right_hand_index_1_joint": 1.75,
"right_hand_middle_0_joint": 1.57, "right_hand_middle_1_joint": 1.75,
"right_hand_thumb_0_joint": 0.0, "right_hand_thumb_1_joint": -1.05, "right_hand_thumb_2_joint": -1.75}modelo: unitree_g1/scene_with_hands.xml · nu=43 mão left: 7 GDL (polegar 3, indicador 2, médio 2) mão right: 7 GDL (polegar 3, indicador 2, médio 2) torque declarado por junta da mão: 1.40 a 2.45 N·m (actuatorfrcrange) aperto simulado num cilindro fixo de 4 cm (mão direita, 2 s): polegar : 18.6 N indicador: 53.0 N médio : 81.4 N dedos tocando o objeto: 3/3 · estimativa do modelo, não medida no robô saída: 0
7 GDL por mano, como en la ficha de la Dex3-1. Las fuerzas son del modelo: el cilindro es fijo, el PD empuja hasta el límite de torque, y el dedo medio agarra cerca de la articulación. No es la fuerza de agarre del robot, que Unitree no publica en la página leída.
modelo: unitree_g1/scene.xml · nu=29
ERRO: este modelo não tem juntas de mão. No G1, use unitree_g1/scene_with_hands.xml.
saída: 1
El scene.xml del G1 es la versión de 29 GDL, sin manos. Para las manos, usa unitree_g1/scene_with_hands.xml.
2
mão avulsa: 16 GDL · 16 atuadores
Dos manos de 7 grados de libertad en el G1; la Allegro (wonik_allegro) tiene 16 grados de libertad y 16 actuadores.
Agrega las carpetas de la LEAP Hand y la Shadow Hand a tu Menagerie (sparse-checkout add, sin descargar el resto) y cuenta las articulaciones.
F=${FTH:-$HOME/fth}; cd $F/mujoco_menagerie && git sparse-checkout add leap_hand shadow_hand
cd $F/corpo-inteiro && . $F/.venv/bin/activate
for h in leap_hand/right_hand.xml shadow_hand/right_hand.xml; do python3 kit/mao.py --modelo $h | tail -1 | sed "s#^#$h: #"; doneleap_hand/right_hand.xml: mão avulsa: 16 GDL · 16 atuadores shadow_hand/right_hand.xml: mão avulsa: 24 GDL · 20 atuadores
En la Shadow, 24 articulaciones para 20 actuadores: cuatro articulaciones acompañan a otras por acoplamiento. Más GDL no es lo mismo que más motores.
Contar, comparar, apretar.
Ejecuta el mao.py y verifica los 7 GDL de las dos manos.
Listo cuando: python3 kit/mao.py | tail -1 → dedos tocando o objeto: 3/3 · estimativa do modelo, não medida no robô.
Ejecuta solo el conteo, sin la simulación del apriete.
Listo cuando: python3 kit/mao.py --so-contar | grep -c "7 GDL" → 2.
Agrega wonik_allegro al sparse-checkout y cuenta las articulaciones de su mano derecha.
Listo cuando: python3 kit/mao.py --modelo wonik_allegro/right_hand.xml | tail -1 → una línea mão avulsa: [N] GDL · [N] atuadores.
La explicación aparece después de tu respuesta.
Pregunta 1 de 3
El kit midió 81 N en el dedo medio. ¿Cómo puede ese número ir a una ficha?competencia
Pregunta 2 de 3
La Shadow Hand tiene 24 articulaciones y 20 actuadores. ¿Qué significa eso?
Pregunta 3 de 3
¿Por qué la fuerza simulada es bastante distinta entre el pulgar, el índice y el medio?
Elige una alternativa. La explicación aparece después de tu intento.