FTH 4 · Operar un humanoide real|INEMA.CLUB-PRO

Clase 1 · 15 min

Antes de encender: pórtico, área y parada de emergencia

Un brazo industrial se queda donde está cuando pierde energía; un humanoide cae. Por eso la primera clase de operar un robot de verdad no tiene código de control: tiene un checklist de 12 ítems que llenas, firmas y verificas por script antes de cualquier sesión. Las clases 2 a 7 ensayan cada ítem en el simulador.

Empezar la clase
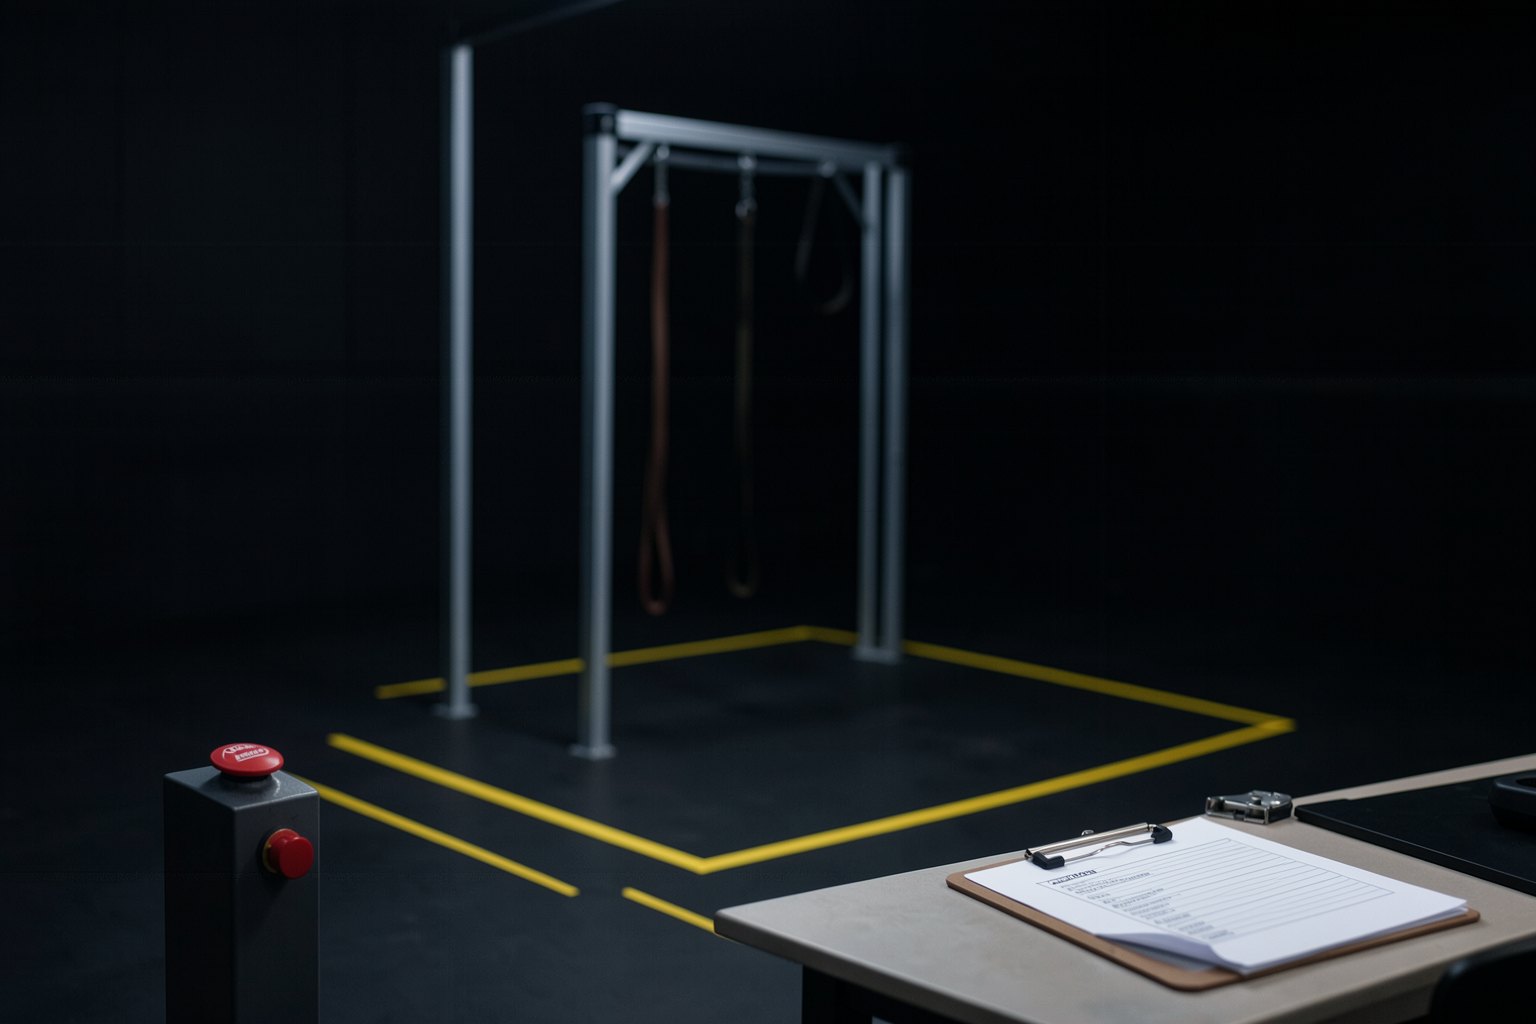
Área de pruebas de un laboratorio con un cuadrado de cinta amarilla en el suelo, un pórtico de acero vacío con correas, un botón rojo de parada en un pedestal y un portapapeles con checklist.

En esta clase vas a

  1. 1Por qué la parada de un humanoide es amortiguar, no cortar la energía
  2. 2Pórtico y elástico en la primera prueba, con los pies fuera del suelo
  3. 3Los 12 ítems del checklist y quién firma cada uno
  4. 4Lo que dice la norma en oct/2026, y lo que todavía no dice

Objetivo: llenar el checklist de 12 ítems antes de encender un humanoide: área, personas, pórtico, parada, caída, software y robot.

01Del laboratorio vacío al robot encendido

Haz clic en cada escalón. Solo se sube con el anterior verificado.

Haz clic en cada bloque del diagrama para ver qué hace.

Los ítems 8 a 11 los ensayas en el simulador en las clases 4, 5 y 7; el ítem 5 es la escalera de la clase 8.

02Tres ideas antes del checklist

Haz clic en cada una.

1. Se cae

Un humanoide se mantiene de pie porque el control corrige el equilibrio todo el tiempo. Sin energía o sin control, cae.

Por eso la parada no puede ser solo cortar la energía sin pensar en la caída. En el bajo nivel, la parada segura es amortiguación: rigidez cero y un poco de amortiguación en los motores, con el robot suspendido o en un área preparada.

En el SDK del G1Alto nivel: LocoClient.Damp() y ZeroTorque(). Bajo nivel: cada motor con kp = 0 y kd > 0 (clase 4).

03El checklist y el verificador

El verificador solo mira el llenado: quien decide si el ítem está hecho es quien firma. Corre con el Python del sistema, sin instalar nada.

Terminal · descargar el modelo y verificar
F=${FTH:-$HOME/fth}; mkdir -p $F && cd $F
[ -d operar ] || git clone -q --depth 1 https://github.com/inematds/formacao-fth-operar-v72 operar
[ -f checklist.yaml ] || cp operar/kit/checklist-modelo.yaml checklist.yaml
python3 operar/kit/conferir_checklist.py checklist.yaml; echo "saída: $?"
Archivo · kit/checklist-modelo.yaml
# Checklist antes de ligar um humanoide — FTH 4 · Operar um humanoide real (19/10/2026)
# Copie para ~/fth/checklist.yaml e preencha "conferido" de cada item com quem conferiu e quando
# (ex.: "Ana, 20/10/2026"). Item que não se aplica: escreva "não se aplica: <motivo>".
# Este arquivo NÃO é certificação. A ISO 25785-1 (humanoides) segue em rascunho em out/2026;
# a análise de risco do seu laboratório é sua (normas: curso vla-v72, aula 8).
- id: 1
  grupo: área
  item: Zona de exclusão marcada no chão; a distância foi decidida pelo responsável e está escrita
  conferido: ""
- id: 2
  grupo: área
  item: Piso plano e seco, sem cabos soltos nem objetos dentro da zona
  conferido: ""
- id: 3
  grupo: pessoas
  item: Ninguém dentro da zona com o robô ligado; quem está na sala conhece o procedimento
  conferido: ""
- id: 4
  grupo: pórtico
  item: Primeiro teste com o robô suspenso no pórtico ou elástico, pés fora do chão
  conferido: ""
- id: 5
  grupo: pórtico
  item: Passagem para o chão só depois do degrau suspenso aprovado (escada da aula 8)
  conferido: ""
- id: 6
  grupo: parada
  item: Parada de emergência ao alcance do operador e testada antes de cada sessão
  conferido: ""
- id: 7
  grupo: parada
  item: Está escrito o que a parada faz (amortecimento, não corte seco) e quem pode acioná-la
  conferido: ""
- id: 8
  grupo: queda
  item: Detector de queda pela IMU ligado, com o limiar anotado, levando a amortecimento
  conferido: ""
- id: 9
  grupo: software
  item: Watchdog do comando ligado (comando velho leva a amortecimento)
  conferido: ""
- id: 10
  grupo: software
  item: Limites de posição e de torque aplicados e rampa no primeiro comando
  conferido: ""
- id: 11
  grupo: software
  item: Mesmo código e mesmo commit já testados no simulador do fabricante, com o registro (MCAP) ligado
  conferido: ""
- id: 12
  grupo: robô
  item: Bateria carregada e temperatura dos motores lida antes de começar
  conferido: ""
Terminal · verificar después de rellenar
F=${FTH:-$HOME/fth}; cd $F
python3 operar/kit/conferir_checklist.py checklist.yaml; echo "saída: $?"
Ejemplo del repositorio
12 itens, 0 em branco
saída: 0

Con los 12 ítems firmados, el verificador sale con código 0. Un ítem que no aplica no se borra: escribe "não se aplica" y el motivo.

04Práctica

Escribir, firmar y verificar.

E1 · Rellenar el checklist

15 min

Corre el primer bloque, abre ~/fth/checklist.yaml y rellena "conferido" de cada ítem con quién lo verificó y la fecha. ¿Sin laboratorio? Rellénalo como plan del laboratorio que usarías y escribe "plan" al frente.

Listo cuando: python3 operar/kit/conferir_checklist.py checklist.yaml; echo "saída: $?" → 12 itens, 0 em branco y saída: 0.

E2 · Qué hace tu parada

10 min

En el ítem 7, escribe en una línea lo que hace la parada en tu robot (amortiguar, no cortar en seco) y quién puede accionarla. Luego borra el "conferido" de un ítem cualquiera y corre el verificador de nuevo.

Listo cuando: el verificador deja de mostrar 0 em branco y sale con saída: 1; al rellenarlo de nuevo, vuelve a saída: 0.

05Prueba de la clase

La explicación aparece después de tu respuesta.

Pregunta 1 de 4

¿Por qué la parada de emergencia de un humanoide no debe ser solo cortar la energía?competencia

06En tres frases

CaeSin control el humanoide cae: la parada amortigua, no corta en seco.
SuspendidoEl código nuevo empieza con el robot en el pórtico, con los pies fuera del suelo.
Checklist12 ítems firmados y verificados por script antes de cada sesión.

Para ir más allá

Siguiente clase