VLA: robots que ven, entienden y actúan|INEMA.CLUB-PRO

Clase 8 · 18 min

Del laboratorio al mundo real

Una política que acierta en el simulador todavía está lejos de una línea de producción. En el camino están ROS 2, que conecta el modelo con los motores, las capas de seguridad, que ningún VLA dispensa, y el estado real del mercado, que está menos listo de lo que sugieren los titulares.

Comenzar la lección
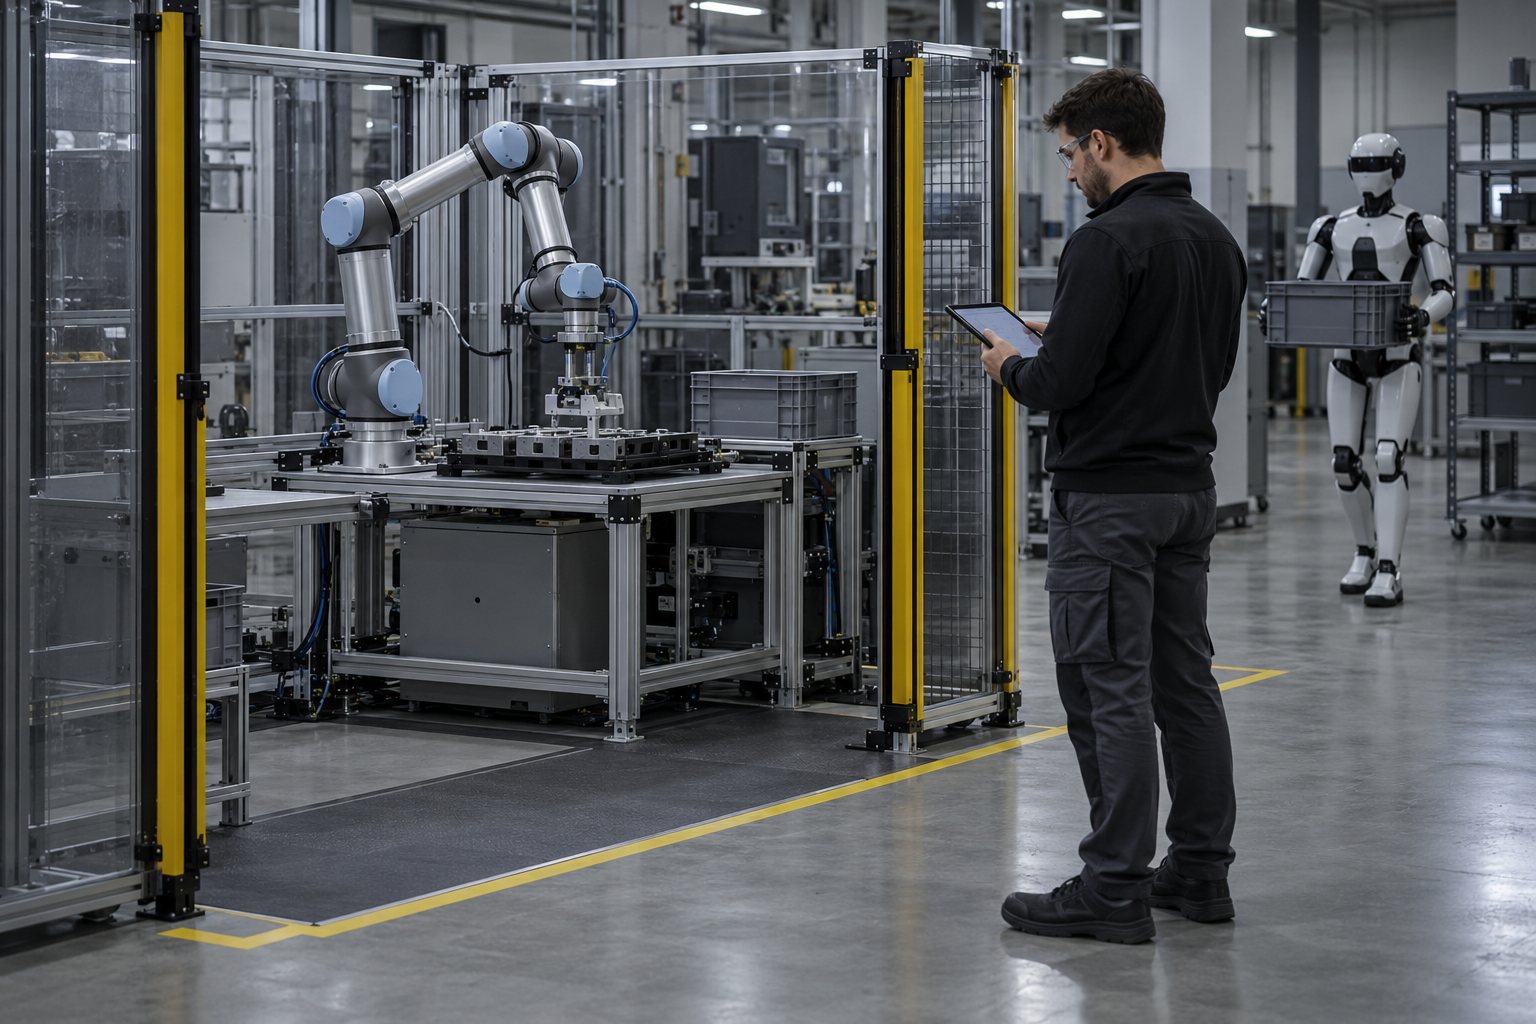
Piso de fábrica con una celda de robot colaborativo detrás de una cortina de luz y marcas de seguridad en el suelo.

En esta lección vas a

  1. 1Dónde entra el VLA en una arquitectura ROS 2
  2. 2Las capas de seguridad y lo que dicen las normas en 2026
  3. 3El mercado en 2026: hechos, noticias y proyecciones
  4. 4Tu plan de estudio con fechas

Objetivo: conectar un VLA a ROS 2, armar la lista de verificación de seguridad y trazar tu próximo paso.

01El VLA dentro del robot

La política es una pieza. La seguridad queda fuera de ella. Haz clic en cada bloque.

Humble aún tiene soporte hasta may/2027 y Jazzy hasta may/2029. Proyecto nuevo: Lyrical (Ubuntu 26.04).

El VLA decide; el controlador ejecuta; la seguridad vale incluso cuando el VLA se equivoca.

02Seguridad, mercado y hardware en 2026

Las normas y el mercado vienen con su fuente: buena parte solo salió en fuentes secundarias.

1. Normas

Según la página de ISO vista en un resultado de búsqueda, las ISO 10218-1 y 10218-2:2025 se publicaron en feb/2025 y siguen en dos partes: la -1 para el robot y la -2 para la aplicación y la celda. Según fuentes secundarias, la -2 absorbió el contenido de la ISO/TS 15066 sobre robots colaborativos.

Según la revista Drives & Controls (18/10/2026), la ISO 25785-1, para humanoides y otros robots con equilibrio activo, todavía es un borrador (CD): ningún fabricante puede afirmar que tiene certificación en ella.

03El checklist para llevar un VLA al mundo real

Copia y completa para un caso tuyo. Cada línea sin respuesta es un motivo para no encender el robot.

checklist-mundo-real.md
# Checklist: <tarea> en <lugar>

## Modelo
- [ ] ¿La licencia de los pesos permite este uso? (cuál: ______)
- [ ] Evaluado en simulación: tasa de éxito ____ % en ____ episodios
- [ ] Evaluado en el robot real: ____ % en ____ intentos
- [ ] Falla más común anotada: ______

## Integración
- [ ] Distribución de ROS 2 y fecha de fin de soporte: ______
- [ ] El nodo de la política publica al controlador (no directo al motor)
- [ ] Tiempo de inferencia medido: ____ ms; el chunk cubre ____ ms

## Seguridad (fuera del modelo)
- [ ] Parada de emergencia probada
- [ ] Límites de posición, velocidad y fuerza en el controlador
- [ ] Zona de trabajo / protección (cortina, cerca, área marcada)
- [ ] Norma aplicable verificada con quien certifica (ISO 10218-1/-2:2025 o local)
- [ ] Qué pasa si la cámara falla o el modelo se traba: ______

## Personas
- [ ] Quién puede tomar el control y cómo: ______
- [ ] Registro de cada intervención (se vuelve dato de corrección)
Simulación: ejemplo ilustrativo
  • Tarea: brazo colaborativo separa piezas en una mesa de laboratorio.
  • Licencia: Apache-2.0 (π0.5 de openpi).
  • Sim: 72% en 50 episodios. Real: 55% en 20 intentos; falla más común: pieza brillante.
  • ROS 2: Lyrical, soporte hasta may/2031.
  • Inferencia: 180 ms; chunk de 25 a 50 Hz cubre 500 ms.
  • Seguridad: parada probada, límite de fuerza en el controlador, área marcada; norma verificada con el integrador.

Números inventados para mostrar cómo se completa. Los tuyos vienen de las clases 2, 5 y 6.

04Práctica: el checklist de un caso tuyo

Elige un caso real, aunque sea pequeño (mesa de casa, laboratorio, línea de un cliente).

E1 · Completar el checklist

25 min

Copia el checklist y complétalo con los números de tus prácticas (clases 2, 5 y 6) y el modelo elegido en la clase 3.

Listo cuando: toda línea tiene respuesta o está marcada "falta", y la sección Seguridad no depende del modelo.

E2 · Separar hecho de noticia

10 min

Elige dos afirmaciones de mercado de esta clase y marca cada una como hecho con fuente primaria, noticia o proyección.

Listo cuando: las dos están marcadas y sabes decir por qué la ronda de PI es solo noticia.

E3 · Tu plan

10 min

Usa el generador de abajo para armar el plan con fechas y descarga el .md.

Listo cuando: tienes el plan.md con fecha de inicio y de término y el primer paso marcado en la agenda.

05Prueba lo que aprendiste

La explicación aparece después de tu respuesta.

Pregunta 1 de 4

¿Dónde debe estar la parada de emergencia?competencia

06El mapa del curso

Los cuatro niveles prácticos y lo que entrega cada uno. Haz clic en un ejercicio para ver el "listo cuando".

Semana 1Elegir

Conceptos y licencia

3 ejercicios

Un modelo elegido por licencia, tamaño y acceso.

Ver la clase
Semana 2Entrenar

Datos y LeRobot

3 ejercicios

Un dataset abierto y un checkpoint tuyo en outputs/.

Ver la clase
Semana 3Evaluar

Simulación

3 ejercicios

Una tasa de éxito medida por ti.

Ver la clase
Semana 4Llevarlo al mundo real

ROS 2 y seguridad

3 ejercicios

El checklist completado para un caso tuyo.

Ver la clase
Al final del cursoEliges un modelo por su licencia, entrenas y evalúas una política con LeRobot y sabes qué falta para conectar un robot de verdad.
8 clases
Haz clic en un ejercicio para ver qué hacer y el "listo cuando".
  1. 1/5

    Elegir

    Empieza por las clases 1 a 3: separar las familias de modelos, entender el chunk de acciones y leer model cards. Sin eso, el resto se vuelve copiar comandos.

  2. 2/5

    Entrenar

    Requiere el nivel 1. Clases 4 y 5: abrir el PushT, entrenar la ACT y leer la loss. Corre en CPU.

  3. 3/5

    Evaluar

    Requiere el checkpoint del nivel 2. Clase 6: lerobot-eval, videos y comparación entre dos entrenamientos.

  4. 4/5

    Llevarlo al mundo real

    Requiere los tres anteriores. Clases 7 y 8: el ciclo de corrección y el checklist, con la seguridad fuera del modelo.

  5. 5/5

    El curso completo

    Elegir, entrenar, evaluar y llevar al mundo real. Cada nivel usa lo que entregó el anterior.

Orden sugerido: cada nivel usa lo que armó el anterior.

07Genera tu plan con fechas

Elige la fecha de inicio y cuánto tiempo tienes por semana.

08El curso en tres frases

Mira la salida y la licenciaEl VLA devuelve acción; elige el modelo según lo que puedas descargar y usar.
Mídelo tú mismoDataset abierto, entrenamiento corto, lerobot-eval: la tasa de éxito es tuya, no del ranking.
Seguridad fuera del modeloParada, límites y norma valen incluso cuando el VLA se equivoca.

Fuentes de esta clase

Clase anteriorVolver al inicio del curso