FTH 0 · El cuerpo del humanoide|INEMA.CLUB-PRO

Clase 7 · 15 min

Cerebro y batería: qué corre dónde

Un humanoide ejecuta varias capas de control al mismo tiempo, cada una a su ritmo, y carga su propia energía. En esta lección ves qué viene de fábrica en el G1, el H2 y el K1, el tiempo que tiene cada capa por ciclo, y haces el cálculo de autonomía a partir de la ficha, separando lo que es dato del fabricante de lo que es cálculo derivado.

Comenzar la lección
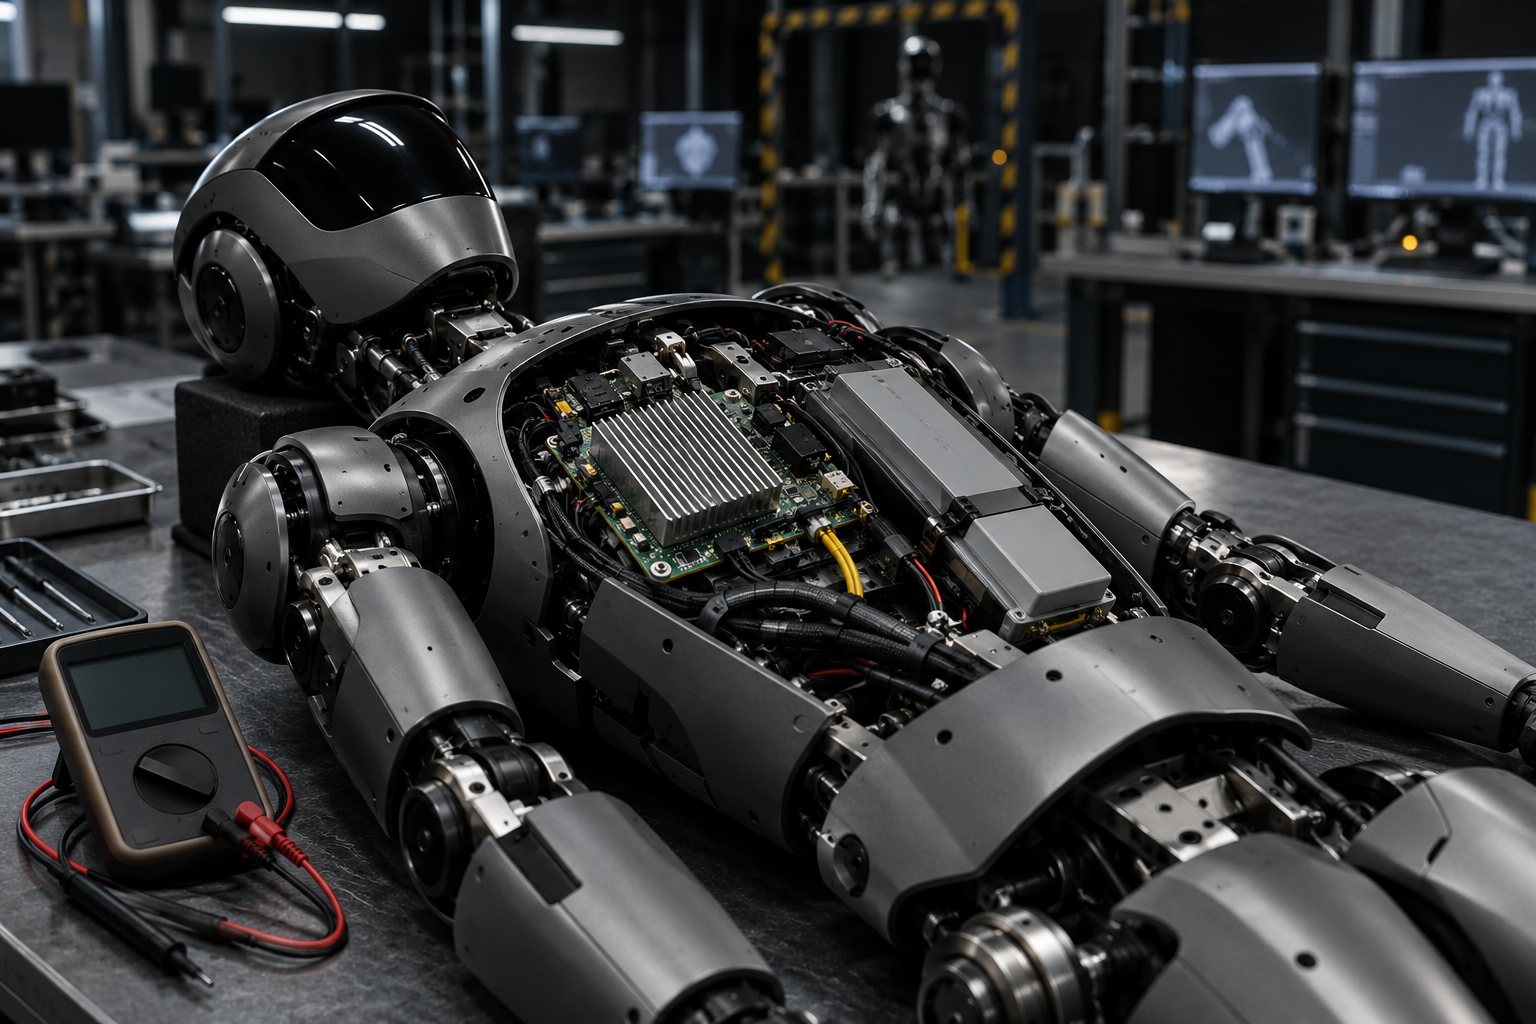
Torso abierto de un robot humanoide sobre una mesa de trabajo, con una placa de computadora, un paquete de batería y un multímetro al lado.

En esta lección vas a

  1. 1Las capas: motor, PD, policy y VLA, cada una a su ritmo
  2. 2CPU del fabricante, Orin opcional y Thor: qué trae cada robot
  3. 3Presupuesto de lazo: 1 kHz da 1 ms por ciclo
  4. 4Wh = V × Ah y la autonomía sin reserva

Objetivo: calcular la autonomía y el presupuesto de tiempo de cada capa de control de un humanoide a partir de la ficha del fabricante.

01Cuatro ritmos en un solo cuerpo

De arriba (lento, piensa) hacia abajo (rápido, sostiene el cuerpo). Haz clic en cada capa.

Haz clic en cada bloque del diagrama para ver qué hace.

Cuanto más abajo, más rápido y más cerca del motor. Una capa lenta nunca puede sostener el cuerpo sola.

02Cómputo y batería, con fuente

Haz clic en cada elemento.

1. Lo que viene de fábrica

El G1 viene con una CPU de 8 núcleos; el módulo de alto cómputo (Orin y similares) es opcional y solo en el EDU. El H2 trae un Intel i5 y, en el EDU, una segunda PC con i7. El Booster K1 anuncia 117 TOPS (unitree.com, booster.tech, consultados el 19/10/2026).

Jetson Thor de catálogo, por ahora, solo en el Booster T2 (reportado, 07/2026).

03Los cálculos en la terminal

El autonomia.py hace el cálculo del pack (cuando la ficha no da los Wh), la autonomía y el presupuesto de cada frecuencia.

Terminal · G1, H2 y presupuesto de lazo
F=${FTH:-$HOME/fth}; cd $F/anatomia && . $F/.venv/bin/activate
python3 kit/autonomia.py --pack-s 13 --ah 9 --w 216     # G1: 9.000 mAh, 13S, ~2 h (unitree.com/g1)
python3 kit/autonomia.py --wh 972 --w 324               # H2: 0,972 kWh (unitree.com/H2)
python3 kit/autonomia.py --hz 1000 500 200 50 10        # presupuesto de cada capa de control
Ejemplo del repositorio
pack 13S × 3.7 V = 48.1 V nominal · 48.1 V × 9 Ah = 433 Wh (conta derivada)
energia 433 Wh · potência média 216 W
autonomia: 120 min (2.0 h), sem reserva
energia 972 Wh · potência média 324 W
autonomia: 180 min (3.0 h), sem reserva
   1000 Hz →    1.0 ms por ciclo
    500 Hz →    2.0 ms por ciclo
    200 Hz →    5.0 ms por ciclo
     50 Hz →   20.0 ms por ciclo
     10 Hz →  100.0 ms por ciclo

La policy a 50 Hz tiene 20 ms para leer sensores, correr la red y mandar objetivos. El PD a 1 kHz tiene 1 ms: por eso corre en el robot, cerca del motor.

04Práctica

Cálculos con la ficha en la mano.

E1 · La autonomía del G1

3 min

Corre el cálculo del G1 con los números de la ficha y compáralo con el "cerca de 2 h" que publica Unitree.

Listo cuando: python3 kit/autonomia.py --pack-s 13 --ah 9 --w 216 → autonomia: 120 min (2.0 h), sem reserva.

E2 · El H2

3 min

Haz la misma cuenta con la energía que Unitree publica para el H2.

Listo cuando: python3 kit/autonomia.py --wh 972 --w 324 → autonomia: 180 min (3.0 h), sem reserva.

E3 · El presupuesto de tu controlador

5 min

Una política tuya tarda 12 ms en ejecutarse en la CPU. ¿A qué frecuencia cabe? Usa --hz con 50, 100 y 200.

Listo cuando: python3 kit/autonomia.py --hz 50 100 200 muestra 20.0, 10.0 y 5.0 ms por ciclo, y concluiste que 12 ms solo cabe a 50 Hz.

05Prueba de la clase

La explicación aparece después de tu respuesta.

Pregunta 1 de 3

¿Por qué el control PD de articulación corre en el robot y no en un servidor en la red?competencia

06En tres frases

CapasVLA 5–10 Hz, policy ~50 Hz, PD 500 Hz–1 kHz, motor aún más rápido.
A bordoG1 con CPU de 8 núcleos y Orin opcional en el EDU; Thor solo en el T2 (reportado).
BateríaWh = V × Ah; un cálculo derivado se dice derivado; la autonomía real es menor.

Para ir más allá

Clase anteriorSiguiente clase