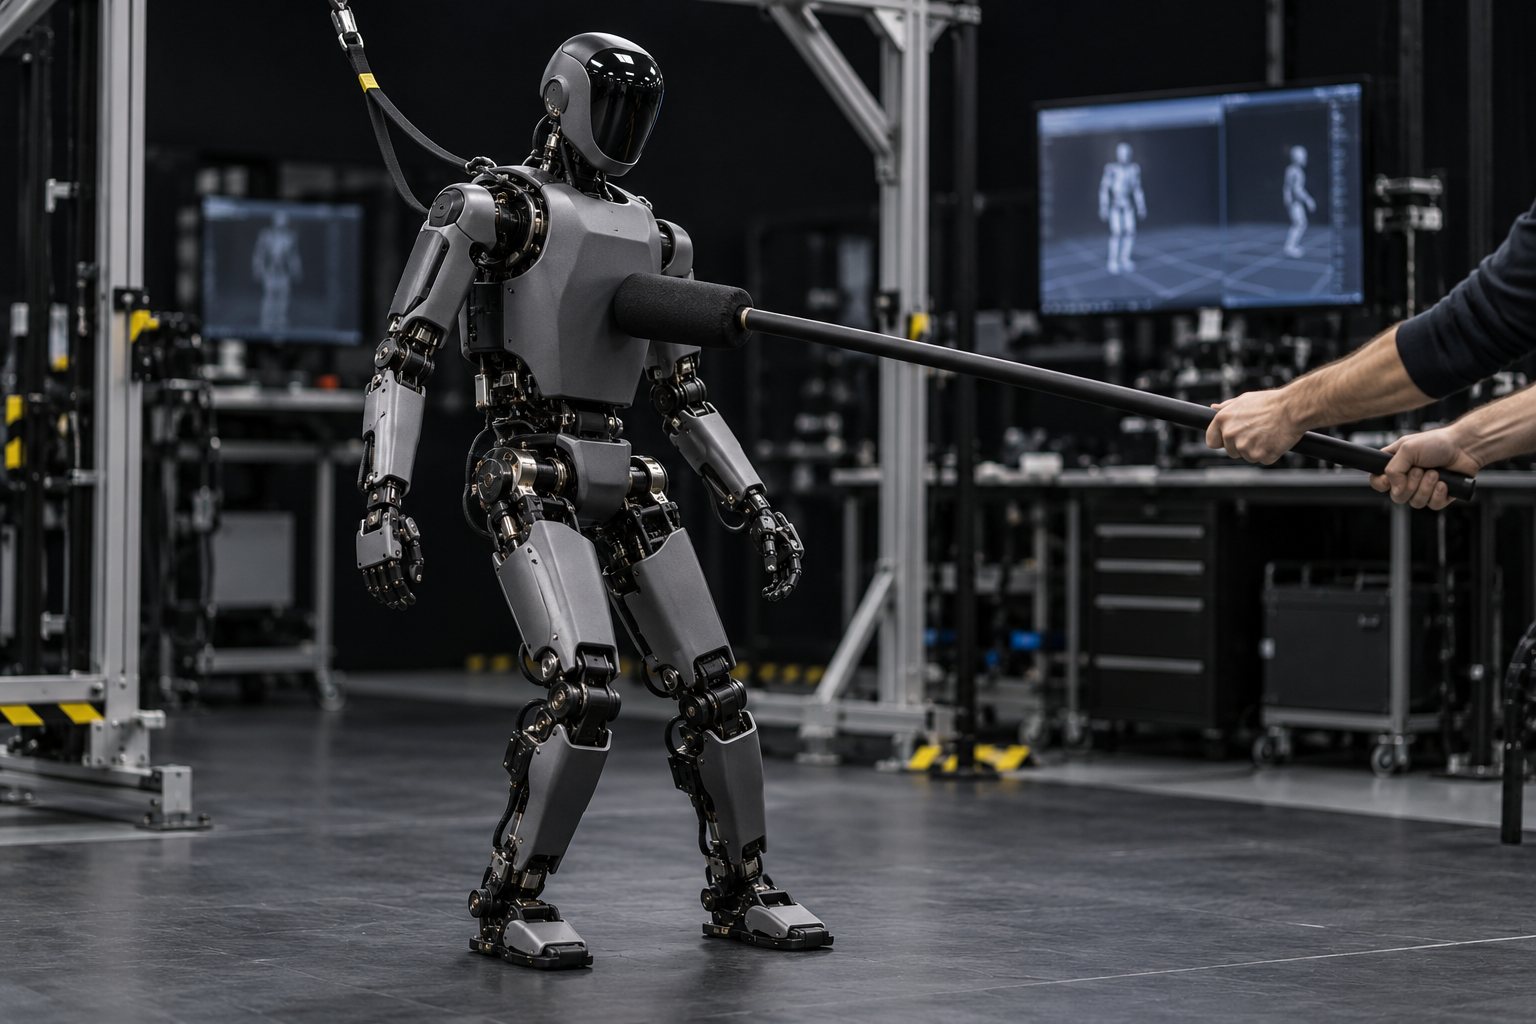
Un humanoide de pie es un péndulo invertido sobre dos pies pequeños. En esta clase calculas el centro de masa, el polígono de apoyo y el centro de presión del G1 en el propio modelo, empujas al robot con fuerzas diferentes y separas tres cosas que suelen venir mezcladas: salir del apoyo, balancearse y caer.
1Centro de masa, polígono de apoyo y centro de presión (ZMP en suelo plano)
2Margen del CoM en centímetros, cada 0,25 s
3Por qué 25 N sale del apoyo y vuelve, y 35 N lo derriba
4Dónde entran el control clásico (ZMP) y el RL
Objetivo: empujar al G1 y decir, por la simulación, cuándo el centro de masa sale del polígono de apoyo y si el robot cae.
01 · Cuatro magnitudes, una pregunta: ¿se cae?
Haz clic en cada bloque.
Haz clic en cada bloque del diagrama para ver qué hace.
Parado, basta con que el CoM esté dentro del apoyo. En movimiento, mandan el CoP y la velocidad.
02 · Lo que muestra el barrido de empujones
Empujón de 0,2 s hacia adelante en el torso, con el G1 solo sosteniendo la pose. Haz clic en cada franja.
1. Hasta 15 N
El CoM nunca sale del polígono: el margen no se vuelve negativo en ningún instante.
Es lo que aguanta cualquier pose rígida: el impulso es pequeño (3 N·s).
2. 20 a 30 N
El robot sube a la punta de los pies, el polígono se vuelve una línea y el CoM queda fuera de ella por un instante. Aun así vuelve y termina de pie.
Salir del apoyo no es caer: es empezar a girar.
3. 35 a 40 N
Con 40 N el CoM sale en t = 0,73 s; el robot se balancea hacia adelante, vuelve, se pasa del punto y cae hacia atrás, sin mover un pie.
Un controlador de equilibrio daría un paso o movería cadera y tobillo. Aquí no hay controlador: es el límite del cuerpo solo.
4. Clásico × RL
Los controladores clásicos planifican el ZMP para que quede dentro del apoyo (modelos centroidales, MPC). La locomoción de humanoides en investigación hoy se entrena con RL en miles de simulaciones paralelas (curso 1).
La investigación de la formación no encontró, hasta 10/2026, una comparación independiente que diga cuál es mejor: los dos conviven.
03 · Empujar el G1
El equilibrio.py aplica la fuerza en el torso en t = 0,5 s e imprime cada 0,25 s el margen del CoM (positivo = dentro del apoyo), el CoP hacia adelante y la altura de la pelvis.
Terminal · empujón de 40 N
F=${FTH:-$HOME/fth}; cd $F/anatomia && . $F/.venv/bin/activate
python3 kit/equilibrio.py --empurrao 40
Terminal · de 10 N a 40 N
F=${FTH:-$HOME/fth}; cd $F/anatomia && . $F/.venv/bin/activate
for n in 10 15 20 25 30 35 40; do
  echo "$n N → $(python3 kit/equilibrio.py --empurrao $n | tail -2 | cut -d'(' -f1 | tr '\n' ' ')"
done
Ejemplo del repositorio
empurrão de 40 N por 0.2 s no tronco (t = 0.5 s) · impulso 8 N·s
t (s)  margem do CoM (cm)  CoP x (cm)  pelve z (m)
 0.00                 5.3         0.1         0.79
 0.25                 5.3         0.4         0.79
 0.50                 5.3         0.3         0.79
 0.75                -8.1        12.0         0.79
 1.00                -5.8        12.1         0.79
 1.25                -8.1        12.2         0.79
 1.50                -3.4        -4.8         0.79
 1.75                -1.2        -4.8         0.79
 2.00                -6.7        -4.8         0.79
 2.25               -17.4        -4.7         0.76
 2.50               -39.6        -4.5         0.64
 2.75               -68.4        -8.4         0.15
 3.00               -68.9       -11.4         0.06
CoM dentro do apoio: não · saiu em t = 0.73 s
queda: sim (pelve a 0.06 m em t = 3 s)
El CoP va a 12 cm (punta de los pies), luego a -4,8 cm (talón); la pelvis solo se desploma después de 2,25 s, cuando el robot cae hacia atrás.
10 N → CoM dentro do apoio: sim  queda: não
15 N → CoM dentro do apoio: sim  queda: não
20 N → CoM dentro do apoio: não · saiu em t = 1.40 s queda: não
25 N → CoM dentro do apoio: não · saiu em t = 1.35 s queda: não
30 N → CoM dentro do apoio: não · saiu em t = 0.81 s queda: não
35 N → CoM dentro do apoio: não · saiu em t = 0.76 s queda: sim
40 N → CoM dentro do apoio: não · saiu em t = 0.73 s queda: sim
De 20 a 30 N el CoM sale del apoyo y el robot no cae. Quien mide el equilibrio solo por la posición del CoM se equivoca de 20 a 30 N; hay que mirar también la velocidad y lo que pasa después.
04 · Práctica
Encontrar el límite del cuerpo sin controlador.
E1 · Empujón que derriba
3 min
Ejecuta el bloque de 40 N y describe el movimiento leyendo las columnas de CoP y pelvis.
Listo cuando:python3 kit/equilibrio.py --empurrao 40 termina en CoM dentro do apoio: não · saiu em t = 0.73 s y queda: sim.
E2 · Empujón que aguanta
3 min
Repite con 15 N.
Listo cuando:python3 kit/equilibrio.py --empurrao 15 | tail -2 → CoM dentro do apoio: sim (o tempo todo) y queda: não.
E3 · Impulso, no fuerza
5 min
Ejecuta 40 N por 0,1 s y 80 N por 0,1 s. Compara con 40 N por 0,2 s: ¿lo que importa es la fuerza o el producto fuerza × tiempo?
Listo cuando:--empurrao 40 --duracao 0.1 termina en queda: não y --empurrao 80 --duracao 0.1 en queda: sim; tú escribiste los tres impulsos (4, 8 y 8 N·s).
05 · Prueba de la clase
La explicación aparece después de tu respuesta.
Pregunta 1 de 3
Con 25 N el CoM salió del polígono de apoyo, pero el robot terminó de pie. ¿Cómo se explica?competencia
Correcto
Fuera del apoyo, el cuerpo empieza a girar sobre el borde. Si la velocidad es pequeña, la gravedad lo trae de vuelta. Salir del apoyo no es caer.
No es esa
Fuera del apoyo, el cuerpo empieza a girar sobre el borde. Si la velocidad es pequeña, la gravedad lo trae de vuelta. Salir del apoyo no es caer.Repasar: Lo que muestra el barrido de empujones
Pregunta 2 de 3
En piso plano, ¿qué es el ZMP de los controladores clásicos?
Correcto
En piso plano, ZMP y centro de presión coinciden. El CoM es otra cosa: puede salir del polígono; el CoP no.
40 N por 0,1 s no lo derriba; 40 N por 0,2 s lo derriba. ¿Qué enseña esto?
Correcto
4 N·s no lo derriba, 8 N·s lo derriba, con 40 N o con 80 N. Y nada de esto es el límite del G1 real: aquí no hay controlador de equilibrio.
No es esa
4 N·s no lo derriba, 8 N·s lo derriba, con 40 N o con 80 N. Y nada de esto es el límite del G1 real: aquí no hay controlador de equilibrio.Repasar: Empujar el G1
Prueba concluida
Acertaste {a} de {n}. Si aciertas todas, la clase se marca como concluida.
Elige una alternativa. La explicación aparece después de tu intento.
06 · En tres frases
MagnitudesEl CoM, el polígono de apoyo y el CoP salen del modelo en cada paso.
DinámicaSalir del apoyo es girar; caer es girar demasiado rápido para volver.
LímiteSin controlador, el G1 aguanta 15 N por 0,2 s y cae con 35 N.