FTH 4 · Operar um humanoide real|INEMA.CLUB-PRO

Aula 1 · 15 min

Antes de ligar: pórtico, área e parada de emergência

Um braço industrial para onde está quando perde energia; um humanoide cai. Por isso a primeira aula de operar um robô de verdade não tem código de controle: tem um checklist de 12 itens que você preenche, assina e confere por script antes de qualquer sessão. As aulas 2 a 7 ensaiam cada item no simulador.

Começar a aula
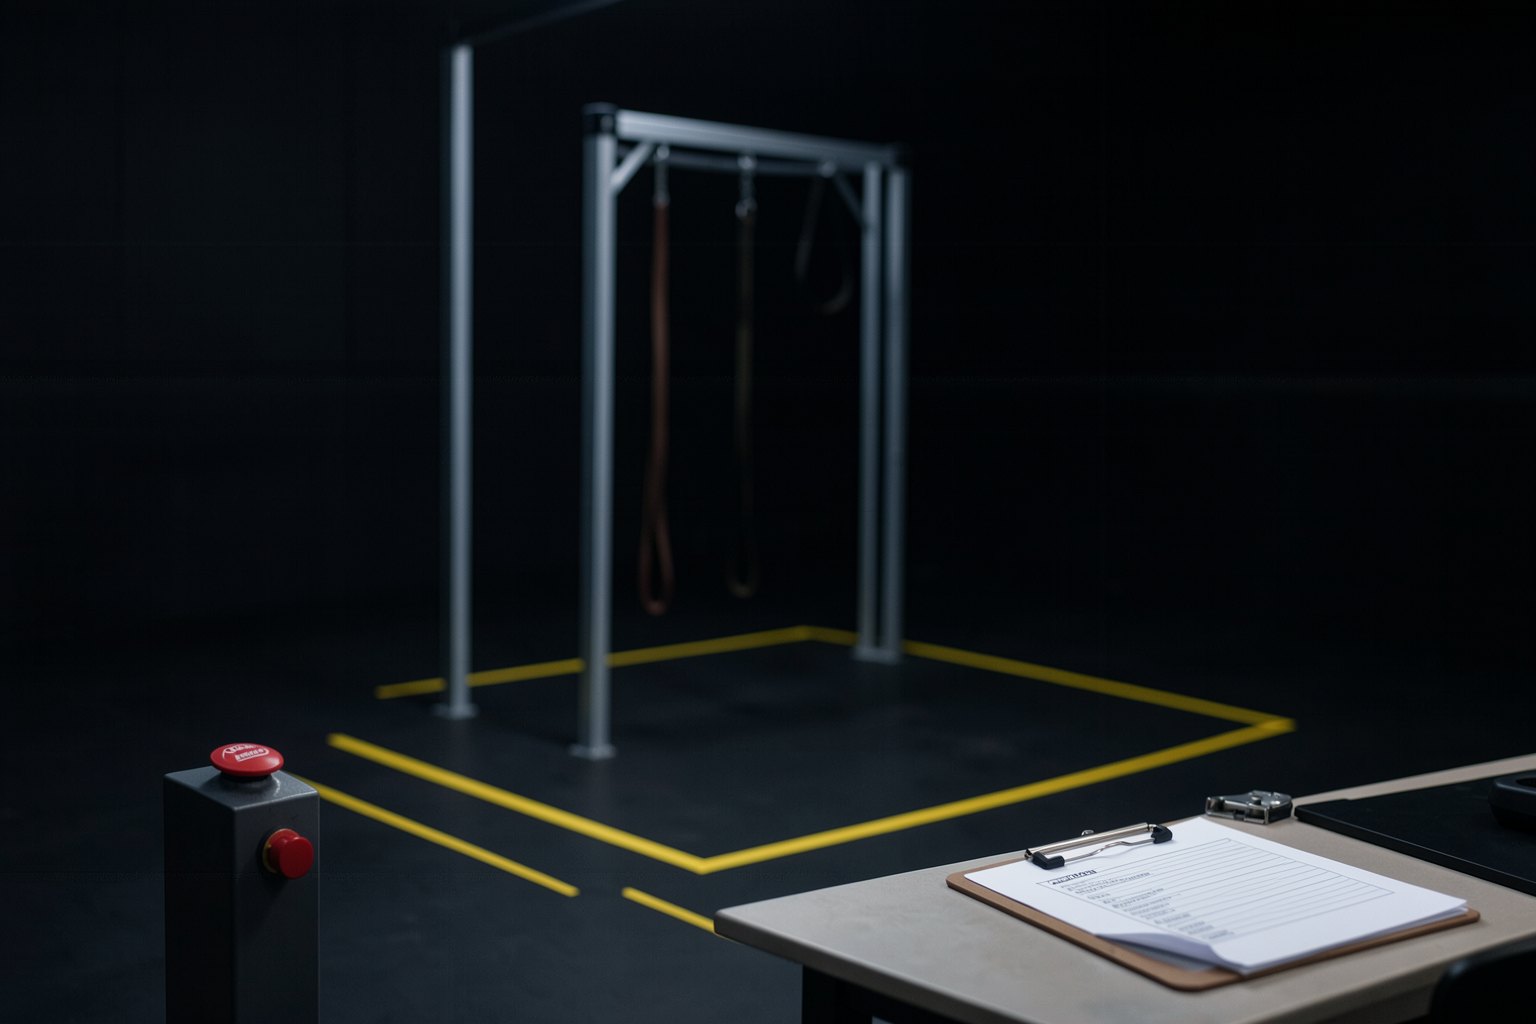
Área de testes de um laboratório com um quadrado de fita amarela no chão, um pórtico de aço vazio com cintas, um botão vermelho de parada num pedestal e uma prancheta com checklist.

Nesta aula você vai

  1. 1Por que a parada de um humanoide é amortecer, não cortar a energia
  2. 2Pórtico e elástico no primeiro teste, pés fora do chão
  3. 3Os 12 itens do checklist e quem assina cada um
  4. 4O que a norma diz em out/2026, e o que ela ainda não diz

Objetivo: preencher o checklist de 12 itens antes de ligar um humanoide: área, pessoas, pórtico, parada, queda, software e robô.

01Do laboratório vazio ao robô ligado

Clique em cada degrau. Só se sobe com o anterior conferido.

Clique em cada bloco do diagrama para ver o que ele faz.

Os itens 8 a 11 você ensaia no simulador nas aulas 4, 5 e 7; o item 5 é a escada da aula 8.

02Três ideias antes do checklist

Clique em cada uma.

1. Ele cai

Um humanoide fica de pé porque o controle corrige o equilíbrio o tempo todo. Sem energia ou sem controle, ele cai.

Por isso a parada não pode ser só cortar a energia sem pensar na queda. No baixo nível, a parada segura é amortecimento: rigidez zero e um pouco de amortecimento nos motores, com o robô suspenso ou numa área preparada.

No SDK do G1Alto nível: LocoClient.Damp() e ZeroTorque(). Baixo nível: cada motor com kp = 0 e kd > 0 (aula 4).

03O checklist e o conferidor

O conferidor só olha o preenchimento: quem decide se o item está feito é quem assina. Roda com o Python do sistema, sem instalar nada.

Terminal · baixar o modelo e conferir
F=${FTH:-$HOME/fth}; mkdir -p $F && cd $F
[ -d operar ] || git clone -q --depth 1 https://github.com/inematds/formacao-fth-operar-v72 operar
[ -f checklist.yaml ] || cp operar/kit/checklist-modelo.yaml checklist.yaml
python3 operar/kit/conferir_checklist.py checklist.yaml; echo "saída: $?"
Arquivo · kit/checklist-modelo.yaml
# Checklist antes de ligar um humanoide — FTH 4 · Operar um humanoide real (19/10/2026)
# Copie para ~/fth/checklist.yaml e preencha "conferido" de cada item com quem conferiu e quando
# (ex.: "Ana, 20/10/2026"). Item que não se aplica: escreva "não se aplica: <motivo>".
# Este arquivo NÃO é certificação. A ISO 25785-1 (humanoides) segue em rascunho em out/2026;
# a análise de risco do seu laboratório é sua (normas: curso vla-v72, aula 8).
- id: 1
  grupo: área
  item: Zona de exclusão marcada no chão; a distância foi decidida pelo responsável e está escrita
  conferido: ""
- id: 2
  grupo: área
  item: Piso plano e seco, sem cabos soltos nem objetos dentro da zona
  conferido: ""
- id: 3
  grupo: pessoas
  item: Ninguém dentro da zona com o robô ligado; quem está na sala conhece o procedimento
  conferido: ""
- id: 4
  grupo: pórtico
  item: Primeiro teste com o robô suspenso no pórtico ou elástico, pés fora do chão
  conferido: ""
- id: 5
  grupo: pórtico
  item: Passagem para o chão só depois do degrau suspenso aprovado (escada da aula 8)
  conferido: ""
- id: 6
  grupo: parada
  item: Parada de emergência ao alcance do operador e testada antes de cada sessão
  conferido: ""
- id: 7
  grupo: parada
  item: Está escrito o que a parada faz (amortecimento, não corte seco) e quem pode acioná-la
  conferido: ""
- id: 8
  grupo: queda
  item: Detector de queda pela IMU ligado, com o limiar anotado, levando a amortecimento
  conferido: ""
- id: 9
  grupo: software
  item: Watchdog do comando ligado (comando velho leva a amortecimento)
  conferido: ""
- id: 10
  grupo: software
  item: Limites de posição e de torque aplicados e rampa no primeiro comando
  conferido: ""
- id: 11
  grupo: software
  item: Mesmo código e mesmo commit já testados no simulador do fabricante, com o registro (MCAP) ligado
  conferido: ""
- id: 12
  grupo: robô
  item: Bateria carregada e temperatura dos motores lida antes de começar
  conferido: ""
Terminal · conferir depois de preencher
F=${FTH:-$HOME/fth}; cd $F
python3 operar/kit/conferir_checklist.py checklist.yaml; echo "saída: $?"
Exemplo do repositório
12 itens, 0 em branco
saída: 0

Com os 12 itens assinados, o conferidor sai com código 0. Item que não se aplica não se apaga: escreva "não se aplica" e o motivo.

04Prática

Escrever, assinar e conferir.

E1 · Preencher o checklist

15 min

Rode o primeiro bloco, abra ~/fth/checklist.yaml e preencha "conferido" de cada item com quem conferiu e a data. Sem laboratório? Preencha como plano do laboratório que você usaria e escreva "plano" na frente.

Pronto quando: python3 operar/kit/conferir_checklist.py checklist.yaml; echo "saída: $?" → 12 itens, 0 em branco e saída: 0.

E2 · O que a sua parada faz

10 min

No item 7, escreva em uma linha o que a parada faz no seu robô (amortecer, não cortar seco) e quem pode acioná-la. Depois apague o "conferido" de um item qualquer e rode o conferidor de novo.

Pronto quando: o conferidor deixa de mostrar 0 em branco e sai com saída: 1; preenchido de novo, volta a saída: 0.

05Teste da aula

A explicação aparece depois da sua resposta.

Pergunta 1 de 4

Por que a parada de emergência de um humanoide não deve ser só cortar a energia?competência

06Em três frases

CaiSem controle o humanoide cai: a parada amortece, não corta seco.
SuspensoCódigo novo começa com o robô no pórtico, pés fora do chão.
Checklist12 itens assinados e conferidos por script antes de cada sessão.

Para ir além

Próxima aula